Liebe Leute,

Ich habe als Student glücklicherweise die Möglichkeit bekommen, einen
Vortrag an einer Konferenz zu halten. Dazu habe ich einen Artikel
verfasst und dazu wurde eine Rückfrage von einem Gutachter gestellt:

Sein Kommentar:

Gutachter: Please check the resolution of the sensors. Is the position
resolution of the laser sensors is 150 µm? Then, how do you solve the
positioning noise in x- and y-axes? The authors mention that the
position noise is the order of 176um, and what the meaning of 176um.

Im Artikel habe ich geschrieben:
The laser sensors offer a measurement range of 20 - 80mm and a position
resolution of 150 μm.

….The position noises in x- and y axes are in the order of 176 µm.


Nun meine Frage:

Was meint der Gutachter genau mit seinem Kommentar? Ist das
unglaubwürdig, oder warum fragt er, ob die Pos. Auflösung 150 µm ist?
Und was meint er mit, wie ich das gelöst habe mit dem positionsrauschen?


Hintergrund:
Es ging um die Positionsregelung eines Antriebs entlang der x- und
y-Koordinate.

Und nachdem ich die Sprungantwort (mit einem PID-Regler) gemessen habe,
habe ich gesagt, dass die Sollposition erreicht wird. Das
Positionsrauschen beträgt 176 µm und liegt damit im Bereich der
Messsystemauflösung.
Benjamin Wendel schrieb:> Das Positionsrauschen beträgt 176 µm und liegt damit im Bereich der> Messsystemauflösung.
Was er dich fragt, ist in etwa sowas: wie kannst du mit einem Sensor,
der nur 150µm auflöst, ein Rauschen mit 176µm erfassen? Oder wurde das
Positionsrauschen mit einem deutlich besser auflösenden Messystem
erfasst?
Lothar M. schrieb:> Was er dich fragt, ist in etwa sowas: wie kannst du mit einem Sensor,> der nur 150µm auflöst, ein Rauschen mit 176µm erfassen? Oder wurde das> Positionsrauschen mit einem deutlich besser auflösenden Messystem> erfasst?
Danke für den Hinweis, aber wieso geht das nicht?
Also im Grunde folgendes: Ich habe die Messdaten genommen und davon eine
Standardabweichung gebildet. Und die Standardabweichung des Rauschens
beträgt 176µm.
War es vll. mein Fehler, dass ich den Begriff "Standardabweichung des
Rauschens" nicht verwendet habe?
Und gerne würde ich noch wissen, wieso das nicht geht? Wenn eine
Auflösung von 150µm möglich ist, wieso kann kein Rauschen mit 176 µm
erfasst werden? Die Auflösung liegt doch darunter?
Benjamin Wendel schrieb:> Und die Standardabweichung des Rauschens beträgt 176µm.
Was würde denn dein Messystem samt Rechenweg für ein Rauschen ermittlen,
wenn der tatsächliche Abstand laufend zwischen 2999µm und 3001µm aber
demzufolge dein Messwert mangels höherer Auflösung zwischen 2850µm und
3000µm schwanken würde?
Benjamin Wendel schrieb:> War es vll. mein Fehler, dass ich den Begriff "Standardabweichung des> Rauschens" nicht verwendet habe?
[Statistiktrottel ON]
genau genommen ist es nicht die Standardabweichung sondern der
Schätzwert der Standardabweichung.
Standardabweichung: Alle vorkommenden Werte (Grundgesamtheit) werden
genommen und ausgewertet. => Standardabweichung ist bekannt
Schätzwert der Standardabweichung: ein Teil aller möglichen Werte
(Stichprobe) wird genommen und daraus die Standardabweichung geschätzt
=> Kennzahl deiner Stichprobe
da du die Standardabweichung nur für einen Teil (endlich begrenzte
Messung) gemacht hast, ist es der Schätzwert der Standardabweichung.
[Statistiktrottel OFF]
Als probates mittel gegen Lothars Einwand hat es sich bei seriösen
Herstellern eingebürgert auf das nächste Inkrement der Auflösung
aufzurunden.
sg
Ich meine er meint dass wenn du 150um genau messen kannst, und das
Rauschen ca. 176um ist, dann hast du am Positionssignal immer ein
Wackelbit, der hin und her springt.

Jetzt ist halt die Frage, wenn du etwas darauf regeln möchtest, wie
gehst du mit dem Rauschen um? Sprich ein falsch parametrierte PID Regler
könnte den Rauschen so verstärken dass das ganze Ding sich hin und her
bewegt. Dazu muss man dann das Rauschen irgendwie behandeln. Sprich
durch filtern, PID Regler dementsprechend konfigurieren. Oder Struktur
vom Regler ändern, Kalman filter, oder oder oder....

Einfachste methode ist den Wackelbit zu filtern. Dann wird dein
Auflösung schlechter, oder du musst länger messen.
Erst mal herzlichen Dank an alle, die mir weiterhelfen können/wollen.
Leider bin ich kein Sensor-Experte, sodass ich einfach noch mal näher
nachfragen muss:
Lothar M. schrieb:> Was würde denn dein Messystem samt Rechenweg für ein Rauschen ermittlen,> wenn der tatsächliche Abstand laufend zwischen 2999µm und 3001µm aber> demzufolge dein Messwert mangels höherer Auflösung zwischen 2850µm und> 3000µm schwanken würde?
Das weis ich nicht ganz.
Benjamin Wendel schrieb:> Also im Grunde folgendes: Ich habe die Messdaten genommen und davon eine> Standardabweichung gebildet. Und die Standardabweichung des Rauschens> beträgt 176µm.
Ist dieser Weg, den ich gegangen bin, falsch?
Also noch mal zum Verständnis:
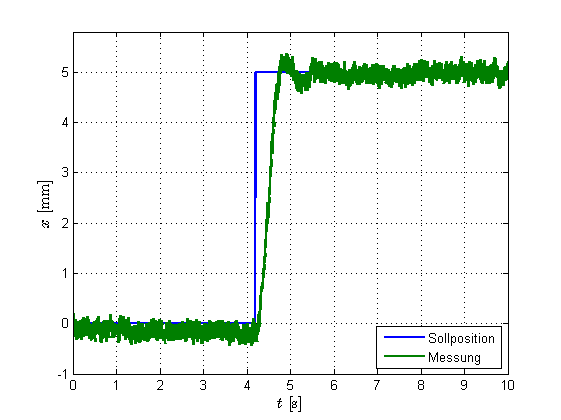
Ich sage dem Regler: Fahre mein Pos.Antrieb an die Zielposition x, z.B.
eine Sprungantwort auf 5 mm.
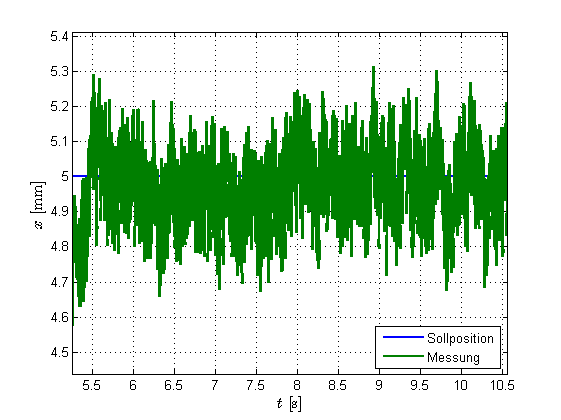
Dann messe ich die Position wie in der Abbildung und ermittele die
Standardabweichung als Maß für meine Genauigkeit. Der Sensor hat laut
Datenblatt eine Auflösung von 150 µm - die Standardababweichung beträgt
bei mir, wenn ich es Auswerte 176 µm.
Benjamin Wendel schrieb:> War es vll. mein Fehler, dass ich den Begriff "Standardabweichung des> Rauschens" nicht verwendet habe?
Das wird sicherlich einer der relevanten Kritikpunkte sein. Außerdem
machst Du es Dir vermutlich zu einfach mit der pauschalen Bezeichnung
als Rauschen. Kleine periodische Schwingungen um den Sollwert wären bei
einer derart vereinfachten Betrachtungsweise nicht zu unterscheiden.
Neben schon erwähnten Ermittlung des Schätzwertes der Standardabweichung
solltest Du Dich sinnvollerweise auch mit besseren Methoden
beschäftigen, z.B. in Anlehnung an die Allan-Varianz. Letztere
ermöglicht es einem, zeitliche Korrelationen der gemessenen Störungen zu
betrachten.
Andreas S. schrieb:> Das wird sicherlich einer der relevanten Kritikpunkte sein. Außerdem> machst Du es Dir vermutlich zu einfach mit der pauschalen Bezeichnung> als Rauschen. Kleine periodische Schwingungen um den Sollwert wären bei> einer derart vereinfachten Betrachtungsweise nicht zu unterscheiden.>> Neben schon erwähnten Ermittlung des Schätzwertes der Standardabweichung> solltest Du Dich sinnvollerweise auch mit besseren Methoden> beschäftigen, z.B. in Anlehnung an die Allan-Varianz. Letztere> ermöglicht es einem, zeitliche Korrelationen der gemessenen Störungen zu> betrachten.
Ja ich bin relativ neu in diesem Themenbereich. Ich komme mehr von der
Antriebstechnischen Seite.
Ich möchte einfach sagen, dass die Zielposition erreicht werden kann und
das Pos.Rauschen eine Standardabweichung von 176 µm besitzt, wobei der
Sensor eine AUflösung von 150 µm besitzt.
Sind diese Werte etwa nicht realisitisch?
Benjamin Wendel schrieb:> Also noch mal zum Verständnis:>> Ich sage dem Regler: Fahre mein Pos.Antrieb an die Zielposition x, z.B.> eine Sprungantwort auf 5 mm.>> Dann messe ich die Position
Mal zum Verstämndnis: Wie und womit misst du die Position?
Denn ganz generell sind Auflösung und Genauigkeit was völlig
verschiedenes.
Oliver
Benjamin Wendel schrieb:> ….The position noises in x- and y axes are in the order of 176 µm.
Was soll die Angabe einer Größenordnung auf drei signifikante Stellen?
Wie genau ist dieser Wert wirklich bestimmt?
Lothar M. schrieb:> Was er dich fragt, ist in etwa sowas: wie kannst du mit einem Sensor,> der nur 150µm auflöst, ein Rauschen mit 176µm erfassen? Oder wurde das> Positionsrauschen mit einem deutlich besser auflösenden Messystem> erfasst?
Rauschen ist eine statistische Größe, die aus der Streuung von Messdaten
berechnet wird.
Benjamin Wendel schrieb:> Sind diese Werte etwa nicht realisitisch?
Deine Messwerte interessieren nicht die Bohne, sondern ausschließlich
die angewandte Methodik, um selbige zu bestimmen. Dem Gutachter ist es
völlig egal, ob Deine Regelung auf 42nm, 178µm oder 5km genau arbeitet,
solange Du auf wissenschaftlich nachvollziehbare Art und Weise
darstellst, welche Einflüsse bestehen und wie Du diese quantifizierst.
Andreas S. schrieb:> Deine Messwerte interessieren nicht die Bohne, sondern ausschließlich> die angewandte Methodik, um selbige zu bestimmen. Dem Gutachter ist es> völlig egal, ob Deine Regelung auf 42nm, 178µm oder 5km genau arbeitet,> solange Du auf wissenschaftlich nachvollziehbare Art und Weise> darstellst, welche Einflüsse bestehen und wie Du diese quantifizierst.
Also wäre es korrekt, wenn ich schreibe, dass es die Standardabweichung
ist, die ich ermittelt habe?
Wolfgang schrieb:> Was soll die Angabe einer Größenordnung auf drei signifikante Stellen?> Wie genau ist dieser Wert wirklich bestimmt?
Naja, genau so wie ich es bestimmt habe. Habe die Standardabweichung
bestimmt und rauskam dann 176 µm.
So ganz klar ist es mir nicht:
Was will der Gutachter oder liegt es an mir, dass ich einfach nur hätte
sagen müssen, dass das Rauschen eien Standardabweichung von 176µm
besitzt und damit wäre alles klar?
Benjamin Wendel schrieb:> Also wäre es korrekt, wenn ich schreibe, dass es die Standardabweichung> ist, die ich ermittelt habe?
Nein, Du hast nicht die Standardabweichung ermittelt, sondern nur einen
Schätzwert der Standardabweichung.
Außerdem solltest Du auf wissenschaftlich korrekte Weise darstellen,
warum dieser Wert ausreichend sein soll, um die Regelabweichungen zu
charakterisieren. Meines Erachtens ist er nämlich nicht ausreichend. Für
eine ordentliche wissenschaftliche Publikation genügt es eben nicht,
irgendwelche Mist aus der Praxis hinzurotzen.
Nachtrag: bei einem ADC muss man doch immer +/- 0.5 LSB an
Messunsicherheit fordern oder?

Und wenn da ein gekaufter Sensor am Start ist, der digitale Daten
auspuckt, dann muss man doch eigentlich diesbezüglich Angaben finden
können. Was die Messgenauigkeit angeht.
Ich habe Schwierigkeiten mit dem Englisch des Gutachters (aber mein
Englisch ist noch schlechter), könnte mir jedoch vorstellen, dass es ihm
um die Diskrepanz zwischen 150 µm und 175 µm geht.

Mir scheint es methodisch auch nicht richtig zu sein, das Rauschen bei
eingeschalteter Reglung zu erfassen. Also Reglung ausschalten und ev.
Drifts abziehen erscheint mir besser.

Das Signal in Deiner Grafik B2.png scheint mir auch periodische Anteile
zu haben.

Gruß
Benjamin Wendel schrieb:> Is the position resolution of the laser sensors is 150 µm?
Die Antwort lautet nach dem Betrachten der Bilder offenbar "No!"
> warum fragt er, ob die Pos. Auflösung 150 µm ist?
Weil deine Grafik nicht zu einer 150µm Auflösung(!) passt. Dort müssten
dann in den Daten wie schon gesagt genau diese 150µm Schritte
auftauchen.
Wenn das ein käuflicher Sensor ist, dann könntest du ja mal einfach
dessen Namen verraten.
Wolfgang schrieb:> Rauschen ist eine statistische Größe, die aus der Streuung von Messdaten> berechnet wird.
Ja, eben: Müll rein --> Müll raus.
Lothar M. schrieb:>> warum fragt er, ob die Pos. Auflösung 150 µm ist?> Weil deine Grafik nicht zu einer 150µm Auflösung(!) passt. Dort müssten> dann in den Daten wie schon gesagt genau diese 150µm Schritte> auftauchen.> Wenn das ein käuflicher Sensor ist, dann könntest du ja mal einfach> dessen Namen verraten.
Aber woran erkannt man das? Ich will es ja auch verstehen.
Winfried J. schrieb:> Mach zehn Messungen mit gefiltertem letzten Low Bit und speise den> Gleitenden MW in deinen Regler. schon ist ruhe an der Front.>> Namaste
Das Problem des Filters ist, dass dadurch die Dynamik einbußen erleidet.
Benjamin Wendel schrieb:> Lothar M. schrieb:>>> warum fragt er, ob die Pos. Auflösung 150 µm ist?>> Weil deine Grafik nicht zu einer 150µm Auflösung(!) passt. Dort müssten>> dann in den Daten wie schon gesagt genau diese 150µm Schritte>> auftauchen.>> Wenn das ein käuflicher Sensor ist, dann könntest du ja mal einfach>> dessen Namen verraten.>> Aber woran erkannt man das? Ich will es ja auch verstehen.>> Winfried J. schrieb:>> Mach zehn Messungen mit gefiltertem letzten Low Bit und speise den>> Gleitenden MW in deinen Regler. schon ist ruhe an der Front.>>>> Namaste>> Das Problem des Filters ist, dass dadurch die Dynamik einbußen erleidet.
Ich wette ohne das Projekt zu kennen, die Messung läuft um den Faktor
tausend schneller als der Steller nachkommt. Also eher ein theoretisches
Problem.
Namaste
Wenn ich das lese:
Benjamin Wendel schrieb:> Leider bin ich kein Sensor-Experte, sodass ich einfach noch mal näher> nachfragen muss
und dann das:
Benjamin Wendel schrieb:> Ich habe als Student glücklicherweise die Möglichkeit bekommen, einen> Vortrag an einer Konferenz zu halten.
dann frage ich mich, was das für eine Konferenz ist?
Wer braucht solche Konferenzen, wo Leute vortragen, die die basics nicht
kennen?
Junge, du hast ein klares Abtastproblem!
Analogmann schrieb:> Wer braucht solche Konferenzen, wo Leute vortragen, die die basics nicht> kennen?
Du hast die Sache nicht verstanden: Der Gutachter, der den eingereichten
Konferenzbeitrag geprüft hat, hat doch offenbar der TE wegen seiner
unzureichenden Kenntnisse (vorläufig) ausgeschlossen.
> Junge, du hast ein klares Abtastproblem!
Nein, DU hast ein Verständnisproblem. Das ist schlimmer als die
Unerfahrenheit des TE.
Trotzdem werden dort Unerfahre eingeladen und es bleibt das Problem dass
er nicht versteht, wo sein Denkfehler ist.

Man sieht also, dass du hier das Leseproblem hast :-)
Nun. Eine Moeglichkeit. Man ermittelt die Genauigkeit der
Positionsinformation indem man die Position festhaelt, zB Anschrauben,
und ein Histogramm der Messwerte aufnimmt. Dann verschiebt man zB mit
einer Piezostufe im nm Bereich und nimmt wieder das Histogramm auf. Alle
Histogramme aufeinander gelegt ergibt nun die Sensorgenauigkeit. Die
kann irgendeine Zahl sein, mit beliebig vielen Stellen. und eine
Standardabweichung dazu. Was mich etwas erstaunt, dass die Regelung fast
auf ein Bit (eine Sensorstufe) genau erfolgt. Aber ja, doch, das
Resultat ist moeglich.
Zitronen F. schrieb:> Nun. Eine Moeglichkeit. Man ermittelt die Genauigkeit der> Positionsinformation indem man die Position festhaelt, zB Anschrauben,> und ein Histogramm der Messwerte aufnimmt. Dann verschiebt man zB mit> einer Piezostufe im nm Bereich und nimmt wieder das Histogramm auf. Alle> Histogramme aufeinander gelegt ergibt nun die Sensorgenauigkeit. Die> kann irgendeine Zahl sein, mit beliebig vielen Stellen. und eine> Standardabweichung dazu. Was mich etwas erstaunt, dass die Regelung fast> auf ein Bit (eine Sensorstufe) genau erfolgt. Aber ja, doch, das> Resultat ist moeglich.
Ja Genauigkeit und Auflösung können in der selben Größenklasse
vorliegen.
Das führt dann aber wie in diesem Fall gern zu erhöhtem Rauschen wodurch
dummerweise das letzt Bit nutzlos wird.
Namaste
Naja, ist doch gut wenn du auf das letzte Bit ausregeln kannst.
Allenfalls ist die Abweichung an der Bitgrenze geringer, dann darf man
die Sensorgenauigkeit aber nicht so messen wie ich's gemacht habe,
sondern muss im geschlossenen Regelfall betrachten. Dann wird im
optimlen Fall die Position auf eine Bitaenderung geregelt, und man
muesste die Position anders ausmessen.
Benjamin Wendel schrieb:> Ich habe als Student glücklicherweise die Möglichkeit bekommen, einen> Vortrag an einer Konferenz zu halten. Dazu habe ich einen Artikel> verfasst und dazu wurde eine Rückfrage von einem Gutachter gestellt:
Ich verstehe das so, daß Du ein Paper in einer wissenschaftlichen
Zeitschrift mit Peer-Review eingereicht hast und jetzt die Rückmeldung
von einem Reviewer bekommen hast.
Das ist immer wieder lustig. Keine Ahnung wie die Typen ausgewählt
werden, vermutlich nimmt man immer den fachfremdesten unter den Leuten,
damit keine Verbrüderung stattfindet.
Mein Rat wäre: Diesen Input (egal wie schwachsinnig) irgendwie
einzuarbeiten und dann kannst Du auf eine Veröffentlichung hoffen. Mach
Dir weniger Gedanken über den Sinn dahinter, die "Gutachter" kommen
immer auf ganz komische Ideen.
@TE: Klemm mal den Regler ab und fixiere die Position. Das misst du
dann. Nur so kannst du das Messsystemrauschen bestimmen. Bei deinen
Angaben 150mue/174mue duerfte tatsaechlich nur ein Bit wackeln, also
150mue hin und her.
kyrk.5 schrieb:> Ich meine er meint dass wenn du 150um genau messen kannst,
Es war von 150 µm Auflösung die Rede. Genau ist was anderes.
Mach dich mal schlau über den Unterschied zwischen Genauigkeit und
Auflösung
Benjamin Wendel schrieb:> Auflösung 150 µm
Maier schrieb:> Nur so kannst du das Messsystemrauschen bestimmen. Bei deinen> Angaben 150mue/174mue duerfte tatsaechlich nur ein Bit wackeln, also> 150mue hin und her.
Wer sagt denn, dass es bei normalverteilten Werten keine Einzelwerte
gibt, die mehr als die einfache Standardabweichung vom Mittelwert
entfernt liegen. Damit würde man mehr als 30% der Werte ignorieren.