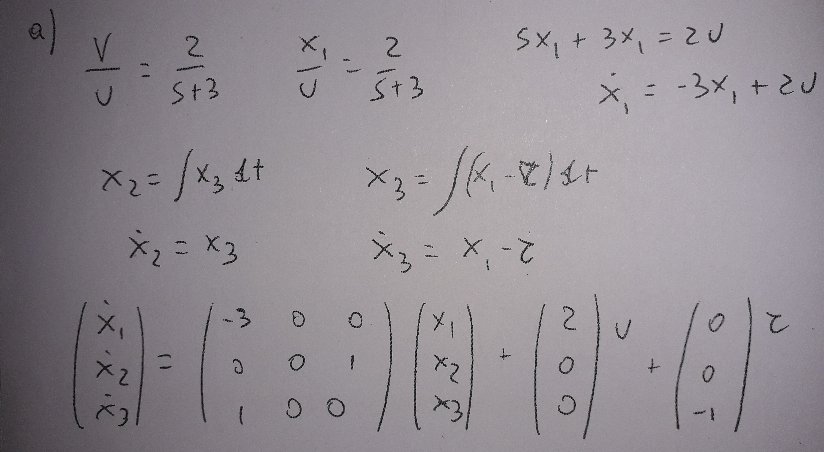Regelungstechnik Aufgabe: Wie stelle ich dieses Zustandsmodell auf?

OP #6103633
Hallo zusammen.
Ich habe hier eine Aufgabe einer Altkausur aus Regelungstechnik 2 und 
auch die Lösung dazu, allerdings kann ich die Aufgabe nicht 
nachvollziehen.
Die Beschreibung des Systems ist mir einfach zu knapp.
Die Aufgabe und Lösung befindet sich in den angehängten Bildern, das 
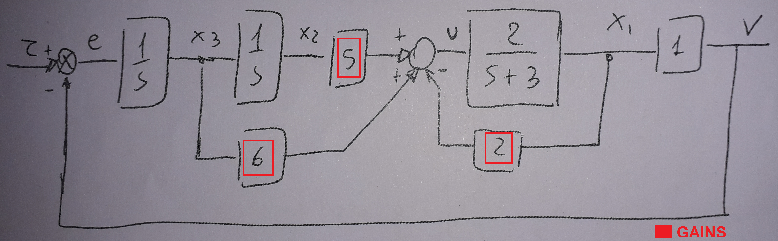
Blockdiagramm ist Teil der Lösung einer nachfolgenden Teilaufgabe, ich 
habe es aber zum Verständnis auch noch dazugepackt.

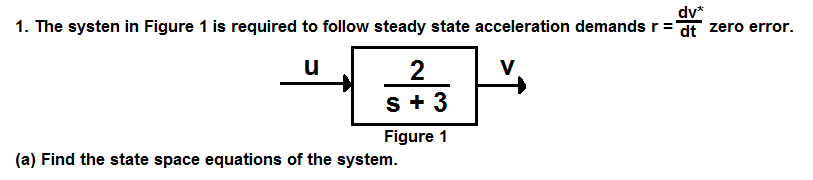
Meine Frage ist: Wie komme ich von der Aufgabenstellung dazu die 
Systemgleichungen (für diese Aufgabe) aufzustellen? Ich kann die 
Fragestellung nicht nachvollziehen. "r" steht bei uns immer für 
Referenz, genau so wird eine Referenz mit einem * angedeutet. Also 
bedeutet r = dv* / dt wohl dass die Ableitung von dem Zustand v die 
Referenz ist. Aber wie kommt man durch diesen Hinweis zu einer 3x3 
Systemmatrix?

Ich hoffe mir kann da jemand weiterhelfen :)
Angehängte Dateien:
OP #6104003
Joggel E. schrieb:
> Und du bist sicher in der Vorlesung alles verstanden zu haben ?
"Alles" habe ich in jeder Vorlesung vermutlich tatsächlich nicht 
verstanden. :) Aber mit allen anderen Altkausuraufgaben komme ich 
zumindest gut zurecht.

Wie gesagt, das Verständnisproblem liegt in der Aufgabenstellung.
Wenn das Blockdiagramm erstmal steht ist es natürlich kein Problem die 
Zustandsgleichungen aufzustellen und in das Zustandsmodell für 
erweiterte Zustandsmodelle x' = A'x' + B'u + Gr umzuformen. Auch die 
nachfolgenden Teilaufgaben (Gains berechnen usw.) sind kein Problem.

Joggel E. schrieb:
> Warst du ueberhaupt in der Vorlesung ?
Ja, ich war in jeder Vorlesung.


So interpretiere ich die Lösung:
Wenn dv/dt die Referenz ist, dann muss sie einmal integriert werden (um 
den Zustand v zu erreichen) und einmal integriert werden (um zero steady 
state error) zu gewährleisten. Also gibt es zwei zusätzliche erweiterte 
Integralzustände. Aber warum geht dann v (-) auf r = dv/dt (+) zurück? 
Klar, der Ausgang bildet zusammen mit dem Eingang die Rückkopplung 
(Fehler) der dann vom Regler auf null gesetzt werden soll. Aber müssen 
dafür die Referenz und der Ausgang nicht die gleiche "Größe" sein? Also 
entweder beide r = v und Ausgang = v oder r = dv/dt und Ausgang = dv / 
dt?
#6105390
Tobias S. schrieb:
> Auch die
> nachfolgenden Teilaufgaben (Gains berechnen usw.) sind kein Problem.

Aus der Aufgabenstellung a) kann man die beiden Integrierer nicht 
herleiten, imho. Einen ja wg. 'steady state zero error', aber wieso der 
zweite? Die Aufgabenstellung ist vllt. nicht vollständig 
(wieder-)gegeben.

Cheers
Detlef
OP #6105861
Detlef _. schrieb:
> Tobias S. schrieb:
>> Auch die
>> nachfolgenden Teilaufgaben (Gains berechnen usw.) sind kein Problem.
>
> Aus der Aufgabenstellung a) kann man die beiden Integrierer nicht
> herleiten, imho. Einen ja wg. 'steady state zero error', aber wieso der
> zweite? Die Aufgabenstellung ist vllt. nicht vollständig
> (wieder-)gegeben.
>
> Cheers
> Detlef

Doch die Aufgabenstellung ist vollständig ,habe es exakt wiedergegeben, 
ok bis auf das fehlerhafte Systen anstatt System :).
Genau diese Aufgabe kam heute in der Klausur mit anderen Werten dran. 
Habe es natürlich hinbekommen, sind ja nur andere Werte, aber so richtig 
logisch erscheint es mir auch nicht.

Also ich verstehe es so: Der Ausgang ist die Geschwindigkeit und die 
Referenz eine Beschleunigung. Integriert man die Beschleunigung erhält 
man die Geschwindigkeit, integriert man das dann nochmal erreicht man 
den zero steady state error. Oder ist das unlogisch?
Gast #6143051
Ich finde die Aufgabenstellung ZRM aufstellen ziemlich eindeutig. Dies 
dauert 3 Minuten. x2 und x3 kann man direkt ablesen. Mit der x1 ist man 
nicht viel länger beschäftigt. Insgesamt kannst du dir merken hier sind 
3 Integratoren daher auch System 3. Ordnung. Als Zusatz hätte man es 
noch auf Regelungsnormalform bringen können, damit wenigstens etwas 
Rechnen dabei ist.

Was meinst du mit Referenz?

Wenn man eine Geschwindigkeit integriert ist man beim Weg, nur mal zur 
Info. Über solche Klausuraufgaben hätte ich damals gelacht. Bei uns 
hätte man erstmal auf  Steuer- und Beobachtbarkeit prüfen müssen. 
Generell ging nichts ohne einmal Lapjunov oder Popov Stabilität 
berechnen zu müssen

PS: Du lässt die Gains von vorn außen vor, daher idt deine Gl. für x1d 
falsch.

x1d = k3x3 + k2x2 - k3x3 mit k1=6, k2 =5 und k3 =2
x2d = x3
x3d = u - x1
v =x1
OP #6145408
Ralph schrieb:
> Ich finde die Aufgabenstellung ZRM aufstellen ziemlich eindeutig.
> Dies
> dauert 3 Minuten. x2 und x3 kann man direkt ablesen. Mit der x1 ist man
> nicht viel länger beschäftigt.

Liest du diese Werte etwa von der LÖSUNG ab? Das Blockdiagramm ist in 
der Aufgabenstellung nicht gegeben.

Ralph schrieb:
> Insgesamt kannst du dir merken hier sind
> 3 Integratoren daher auch System 3. Ordnung. Als Zusatz hätte man es
> noch auf Regelungsnormalform bringen können, damit wenigstens etwas
> Rechnen dabei ist.

Du "erklärst" hier Dinge, die gar nicht zur Diskussion stehen.

Ralph schrieb:
>
> Was meinst du mit Referenz?

Den Sollwert bzw. die Führungsgröße.

Ralph schrieb:
> Wenn man eine Geschwindigkeit integriert ist man beim Weg, nur mal zur
> Info.

Denkst du ernsthaft dass ich das nicht weiß?
Und worauf willst du damit jetzt hinaus?

> Über solche Klausuraufgaben hätte ich damals gelacht. Bei uns
> hätte man erstmal auf  Steuer- und Beobachtbarkeit prüfen müssen.
> Generell ging nichts ohne einmal Lapjunov oder Popov Stabilität
> berechnen zu müssen

Es handelt sich hierbei nur um eine Teilaufgabe, und zwar auf die erste 
Teilaufgabe einer größeren Aufgabe. Wie möchtest du denn auf 
Beobachtbarkeit, Steuerbarkeit oder Stabilität schließen, ohne überhaupt 
mal das Zustandsmodell aufgestellt zu haben?

In anderen Teilaufgaben mussten wir auch auf Steuer- und Beobachtbarkeit 
schließen. Anhand der MCF, denn hierbei sieht man auch aufgrund von 
welchem Modus die eventuelle Nicht-Steuerbarkeit oder 
Nicht-Beobachtbarkeit resultiert. Und auf Lapjunov Stabilität prüfen zu 
können ist nichts womit man sich jetzt brüsten müsste. Hatten wir in 
Regelungstechnik 1 auch. Warum sollten wir es in Regelungstechnik 2 
nochmal tun?

Ralph schrieb:
>
> PS: Du lässt die Gains von vorn außen vor, daher idt deine Gl. für x1d
> falsch.

Das ist die Musterlösung, nicht meine Rechnung. Und das Blockschaltbild 
bezieht sich nicht auf die erste Teilaufgabe, ich habe es nur fürs 
bessere Verständnis hinzugefügt. Habe ich allerdings oben schon erwähnt.

Ist es denn zu viel verlangt erstmal den Text zu lesen?
Habt ihr an deiner Uni oder FH kein Textverständnis benötigt?
Der Text den du geschrieben hast erweckt den Eindruck, als hättest du 
dir nur die Bildchen angesehen. Und dazu noch dieser arrogante Unterton. 
Wenn das ein Trollversuch war, dann war er allerdings nicht mal schlecht 
und ich wurde getriggert.

Jan schrieb:
> Die Frage war aber afaik wie man das Blockschaltbild erstellt. In
> der
> Aufgabenstellung war nur die Strecke gegeben und steady state error.

So ist es.

Antwort schreiben

Eine eigene Frage? Dieser Thread ist über 6 Jahre alt. Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.

Neuen Thread starten

Eine Lösung, Ergänzung oder Rückmeldung zu diesem Thread? Dann antworte hier.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.