Überschwinger Iq bei FOC

OP #6646982
Lesenswert?
• ▲
▼
Hi

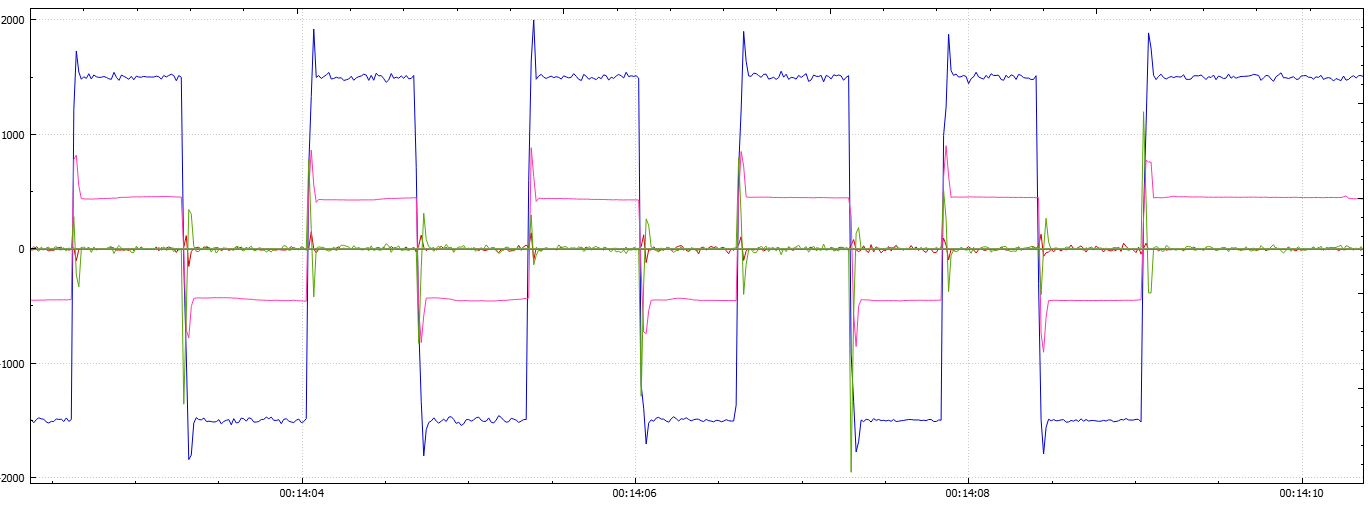
Wie im Anhang zu sehen, habe ich Überschwinger beim Iq Strom bei sehr 
schnellen transienten. Zur Abbildung: blau = Iq, rot = Id, pink = 
Iq_Integrator_Sum, grün = Iq_err (ref - ist). Der Referenzwert ist 1.5A 
und die Motorachse wird fixiert, dann bekommt der Motor einen 
Referenzstrom von +-1.5A und man sieht den Überschwinger, verursacht 
durch den Integrator.

Die Regelfrequenz beträgt 10kHz, das sollte sicher genug schnell sein. 
Die Parameter wurden so gewählt, dass der Motor eigentlich ein System 
1ter Ordnung bilden sollte (Pole-Zero Cancellation), wie es üblich ist:

Kp = L * bandwidth
Ki = R * bandwidth

Wobei ich die Bandbreite um die 500rad/s wähle. Jemand eine Idee, was 
die Überschwinger verursachen könnte?

Die Überschwinger sollten doch eigentlich nur passieren, wenn das System 
nicht erster Ordnung ist, sprich mein L und R sind falsch (wurde aber 
verifiziert) oder können nicht lineare Effekte den Regler auf die 
gleiche Weise beeinflussen, sprich wenn die Motorkonstante nicht mehr 
linear wird?
Angehängte Dateien:
OP #6647006
Lesenswert?
• ▲
▼
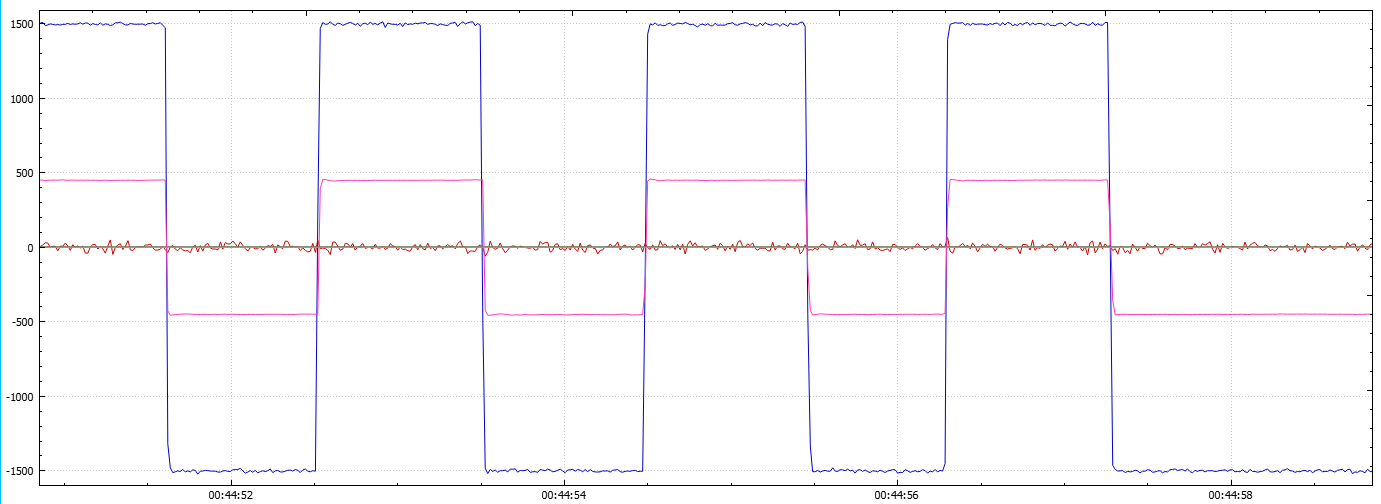
Ok, die Motorachse konnte nachrutschen und war nicht gut fixiert, bei 
perfekt fixierter Achse habe ich keinen Überschwinger. Jedoch frage ich 
mich jetzt, wieso der Überschwinger nur vorhanden ist, wenn sich die 
Achse leicht bewegen kann?

Klar, der Integrator hat einen Anti Wind-Up und kommt hier nicht mal 
ansatzweise in die Sättigung (VCC/2).
Angehängte Dateien:
OP #6647019
Lesenswert?
• ▲
▼
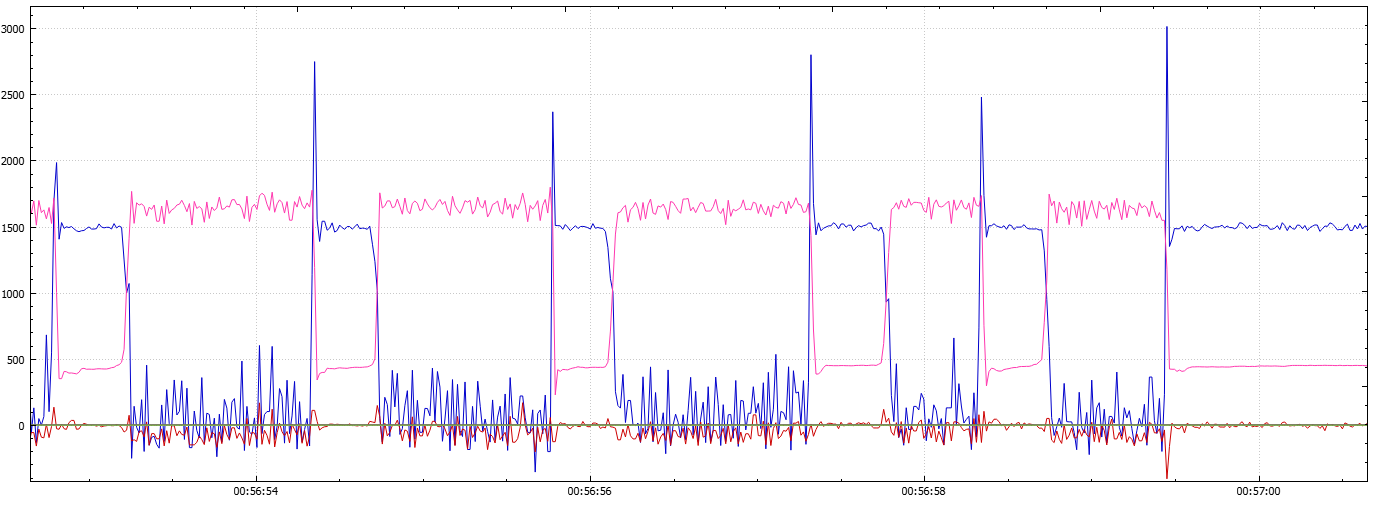
Ok, es scheint mit der Geschwindigkeit zusammenzuhängen. Wenn ich den 
Motor bei 3000rpm laufen lasse, und dann mit einer externen Bremse 
sofort blockiere, dann sieht es wie im Anhang aus.

Sieht doch nach nicht linearem Betrieb aus, oder? Der Regler macht ja 
eigentlich alles richtig, jedoch bremst der Motor eigentlich in ein paar 
ms und der Integrator braucht halt etwa 50ms um sich voll zu entladen, 
daher der Peak.

Jemand eine Idee, was man dagegen tun kann? Wenn ich die Bandbreite 
erhöhe, wird das Rauschen zu stark.
Angehängte Dateien:
Persönliche Seite #6647022
Lesenswert?
• ▲
▼
Bert S. schrieb:
> Ok, die Motorachse konnte nachrutschen und war nicht gut fixiert, bei
> perfekt fixierter Achse habe ich keinen Überschwinger. Jedoch frage ich
> mich jetzt, wieso der Überschwinger nur vorhanden ist, wenn sich die
> Achse leicht bewegen kann?

Ist doch offensichtlich, du bekommst dann das Zeitverhalten deines 
Winkelgebersystems zu spüren.
OP #6647033
Lesenswert?
• ▲
▼
Hmm ok, du meinst die Verzögerung vom Encoder? Ich kann mir das aber 
fast nicht vorstellen, denn diese bewegt sich im us Bereich und die 
Überschwinger werden klar vom Regler erkannt, jedoch ist der Integrator 
einfach nicht schnell genug.

Wenn ich oben die Bandbreite erhöhe, kann ich die Peaks stark 
reduzieren, sprich bei der doppelten Bandbreite wo oben, sind die Peak 
auch nur noch etwa halb so groß.

Gibt es evtl. eine Technik, wie man solch schnelle transienten in den 
Regler als Störgröße einführen kann?

Hat jemand evtl. ein FOC System bereit und könnte prüfen, ob das 
Verhalten normal ist?
Persönliche Seite #6647075
Lesenswert?
• ▲
▼
Du hast mich falsch verstanden. Die Gleichung im Rotorsystem ist immer 
noch U = R*I + L*dI/dt + j*Omega*L*I + j*Omega*Psi. Und du betrachtest 
nur R*I + L*dI/dt. Das das funktioniert wenn der Schaft festblokiert ist 
ist offensichtlich. Aber wenn der sich Drehen kann kommt zu einen das 
Zeitfehalten des Winkelgebersystems zum tragen weil der Winkel den deine 
FOC annimmt dem realen Winkel nacheilen wird und die 
Winkelgeschwindigkeit ist auch nicht == 0. Und davon weiß dein 
Reglersystems nichts. Wenn du diese Überschwinger bei der Bandbreite weg 
haben willst musst du den Regler Komplex auslegen als I = Id + j*Iq usw. 
annehmen und dann deine Reglerauslegung machen.

TI macht das in der FCL Lib z.B. so: 
https://www.ti.com/lit/an/spracl1b/spracl1b.pdf
Da ist natürlich viel Bla drin aber um das Prinzip zu verdeutlichen 
nicht schlecht. Es gibt auch diverse Veröffentlichungen zur Komplexen 
Stromregelung bei FOC.

Antwort schreiben

Hinweis: der ursprüngliche Beitrag ist mehr als 6 Monate alt. Bitte hier nur auf die ursprüngliche Frage antworten, für neue Fragen einen neuen Beitrag erstellen.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.