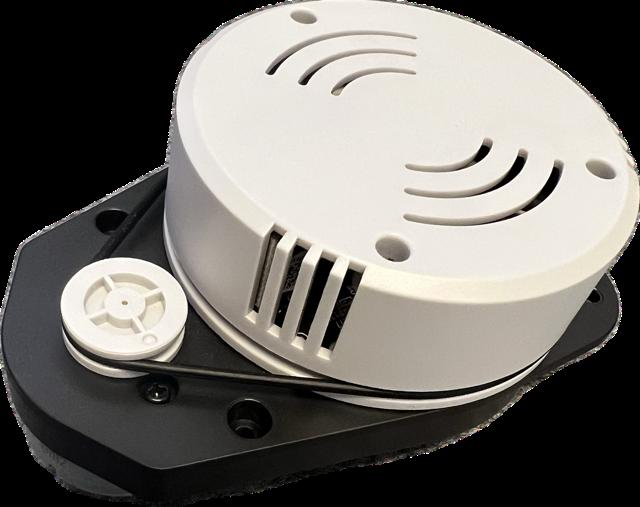
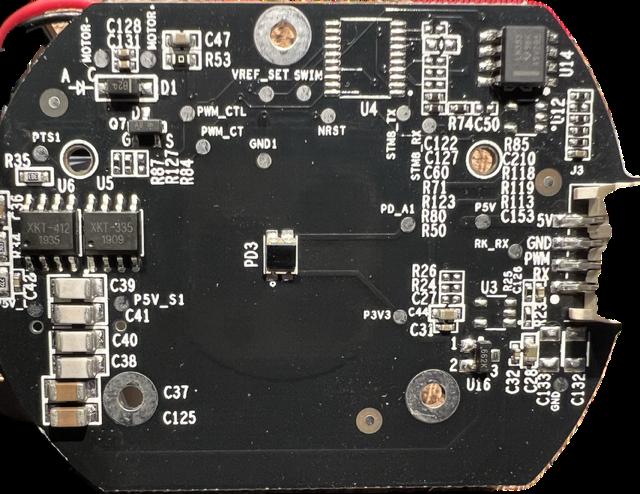
unbekannter LiDAR-Scanner - Interpretation Messwerte

OP #7815407
Lesenswert?
• ▲
▼

Mein eufy RoboVac L70 Hybrid Saugroboter hatte einen mechanischen Defekt und konnte entsorgt werden. Interessante Teile wie den LiDAR-Scanner habe ich behalten. Diesen Scanner möchte ich nun für eigene Projekte einsetzen. Leider konnte ich zum Scanner selbst keine Informationen finden. Optisch sehen die Teile alle ähnlich aus, vom Protokoll her konnte ich aber keine Gemeinsamkeiten finden. Mit der Außenwelt kommuniziert der Scanner über vier Pins - RX, PWM, GND und +5V. Alles schön auf der Platine beschriftet. Mit einer Baudrate von 115200 kann man die Rohdaten empfangen, siehe Datei "Rohdaten.txt". Nach Betrachtung der Rohdaten konnte ich den sich immer wiederholenden Header? "5 4 2 c" ausmachen. Darauf hin habe ich die Rohdaten nach dem Header sortiert ausgeben lassen, siehe Datei "Scannerdaten.txt". In der Datei "Scannerdaten.pdf" habe ich versucht weitere Auffälligkeiten zu finden. Das Byte nach dem Header ändert sich permanent. Dahinter eine Null, die in teilweise regelmäßigen Anständen statisch ist. Die Information hinter der ersten Null scheint von der Rotationsgeschwindigkeit abzuhängen. Die Information 2 und 3 von der rechten Seite gesehen, scheint ein Zähler zu sein. Mehr konnte ich bisher nicht in Erfahrung bringen und möchte um Unterstützung Fragen.

Angehängte Dateien:
#7815432
Lesenswert?
• ▲
▼

Bradward B. schrieb:

Das schaut mehr eher nicht nach LiDAR aus, da ist zu Signalprocessing auf dem PCB. Ich tippe eher auf eine Variante "Optische Mouse sensor", also am Bild des Untergrunds ermittelte x,y Bewegung des Sensors.

https://www.youtube.com/watch?v=W5p0iZZCu60 https://www.espruino.com/datasheets/ADNS5050.pdf

Es ist faszinierend, mit welch voller Überzeugung man komplett daneben liegen kann. Das ist natürlich zweifelsohne ein LIDAR-Modul der üblichen Bauart.

Da die alle in dieser Preisklasse irgendwie ähnlich sind, könnte man ja mal damit anfangen, nach ähnlichen Projekten zu suchen, z.B. https://gibbard.me/lidar/ und dort Inspirationen zu finden, wie man so ein Protokoll analysiert.

Mit den Rohdaten lässt sich erstmal wenig anfangen, da ja die Umgebung überhaupt nicht bekannt ist. Idealerweise baut man sich einen Zylinder mit sagen wir mal 30 cm Durchmesser, in dessen Mitte man das Modul packt. Der Zylinder hat einen großzügigen Schlitz, aus dem heraus das Modul deutlich weiter sehen kann. Nun müsste man durch Drehen des Moduls im Zylinder schnell herausfinden können, wie die Daten codiert sind.

Beitrag #7815805 wurde von einem Moderator gelöscht.

Antwort schreiben

Hinweis: der ursprüngliche Beitrag ist mehr als 6 Monate alt. Bitte hier nur auf die ursprüngliche Frage antworten, für neue Fragen einen neuen Beitrag erstellen.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.