-
Datei
uart_rx.vhd
; b_next <= b_reg; rx_done_tick <='0'; case state_reg is when idle => if rx='0' then state_next <= start; s_next <= (others=>'0'); end if; when start => if (s_tick = '1') then if s_reg=7 then state_next
-
Datei
Firmware_v1.2.c
Ausgang PORTD &= ~(1<<2); //low UBRR0H = 0; //enable reception UBRR0L = ((F_OSC/4000)-1); //250kbaud, 8N2 UCSR0C = (1<<UMSEL01)|(3<<UCSZ01)|(1<<USBS0); //??? UMSEL00 oder UMSEL01 ??? UCSR0B = (1<<RXEN0)|(1<<RXCIE0); gDmxState
in „DMX steuerbaren RGB LED PAR oder Pinnspot selber bauen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ATMegaEvoBoard.pdf
CANL 12 CANLLS CANL 6 PE6 11 12 RX0BF 12 INT TX2RTS 6 TX2RTS 1 INH 1 PE7 RX1BF 11 7 9 RTL R21 PC5 13 14 10 RX0BF 3 WAKE RTL DB9SLE C PC6 15 16 RX1BF CLKOUT PCA82C252 xR C PC7 17 18 1 2 JP9 19 20 S S 2x10-polig O O IC9 X3 1 TxD 8 7 4 RxD
in „AT90CAN128 Development board“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
grasshopper_mod.pdf
1 2 3 4 5 6 7 8 9 10 A A GND 15p 15p C37 C38 GND Y1 25MHz Y_HC49/4HSMX n C106 p 100n T U2 o t 42 43 R40 R41 s REF_CLK/XT2 XT1 CLK25 [1] 49R9 49R9 c C28 J2 17 R98 0R e 10n [1] ETH_TXD3 18 TXD3 a B [1] ETH_TXD2 19 TXD2 7 p 1 1 B [1] ETH_TXD1 20 TXD1 TX+ TD+ [1] ETH_TXD0 TXD0 [1] ETH_TX_EN 21 TX_EN 4 CT [1] ETH_TX_CLK 22 TX_CLK/ISOLATE TX- 8 7 2 TD- 2 [1] ETH_RXD3 26 RXD3/PHYAD3 RX+ 3 3 RD+ 3 [1] ETH_RXD2 27 RXD2/PHYAD2
in „Grasshopper Inbetriebnahme“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ln_423_425_3005XIII_schaltplan.pdf
- 5 5 C1 39 R8 C5 14.9V 6 6 Q4 CON1 D1 C2 K3B CJ0.1u RX0.22/3W 1N5402 104 5 C2 6 C3 6 C4 0 C2750 104 GND 3 2 1 0 0 4 R3 C1 4 ~ + u u 1 CN10 R2 5 5 0 1 104 + RB1002 V V V 39 R7 RX0.1/10W Q3 CON1 RX0.22/3W Transistor C2750 +S 1 R2 J J 39 R6 CN10
in „Labornetzgerät LN-423/425, 3005XIII, McPower 2x30V/5A - Verbesserungen u. Änderungen“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Schaltplan.pdf
URXD 5 RX P1 P* G A 19 5 71D 7-Segment 1 - D 1 10k R5 GND RA3 6 72A 7-Segment 2 -A ESP1 ESP PIC R6 Pololu S7V8F3 10k RA4 7 LED2 LED2 R7 100 ESP_INFO 10k GND GND RA5/SS1 9 72B 7-Segment 2 - B Flash GND GND ICSPDAT
in „PICKIT3 - Target Halted nach Zuschaltung von Schaltregler“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ISR_VERSUCH.c
usart_init (unsigned int UBRR) { UBRR0H = (unsigned char)(UBRR>>8); UBRR0L = (unsigned char)(UBRR); UCSR0B =(1 << RXEN0) | (1 << TXEN0) | (1 << RXCIE0); UCSR0C =(1<< UCSZ01) | (1 << UCSZ00); } ISR(USART0_RX_vect) { static uint8_t uart_rx_counter; uint8_t data; data = UDR0; if(!uart_rx_flag) { if( data ==
in „Probleme beim Empfang über UART: Abhilfe FIFO?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
STK520.pdf
2 2 2 2 2 1 1 1 O O _ 7 6 5 7 4 3 6 F D C 5 4 2 7 6 5 T _ G B B B C B B C E N C C C B D D D 3 A F V P P P P P P P A G V P P P P P P 3 R A A A e c S 2 F i 3 0 0 0 0 0 0 1 2 3 1 C D 2 3 0 1 1 2 4 P I 1 1
in „DALI EVG stk520“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MFRC522.pdf
Pinning information X R / T T S / O O C I / S/ / _ _ _ _ _ _ C D D D D D D / / / / / / / E D D D D D D D 2 1 3 3 3 2 2 2 2 2 I2C 1 24 SDA/NSS/RX PVDD 2 23 IRQ DVDD 3 22 OSCOUT DVSS 4 MFRC522 21 OSCIN PVSS 5 20 AUX2 NRSTPD 6 19 AUX1 MFIN 7 18 AVSS MFOUT 8 17 RX 9 0 1 2 3 4 5 6 1 1 1 1 1 1 1 D S 1 D 2 S D DI
in „Schlüsselcodes in EEPROM identifizieren“ · Fahrzeugelektronik ·
-
PDF
Datasheet_MFRC522.pdf
Pinning information X R / T T S / O O C I / S/ / _ _ _ _ _ _ C D D D D D D / / / / / / / E D D D D D D D 2 1 3 3 3 2 2 2 2 2 I2C 1 24 SDA/NSS/RX PVDD 2 23 IRQ DVDD 3 22 OSCOUT DVSS 4 MFRC522 21 OSCIN PVSS 5 20 AUX2 NRSTPD 6 19 AUX1 MFIN 7 18 AVSS MFOUT 8 17 RX 9 0 1 2 3 4 5 6 1 1 1 1 1 1 1 D S 1 D 2 S D DI
in „IRQ am RFID RC522“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
User_Guide_ETEMB043013XDHAL_Interface_Description_V1.0.pdf
Bi-directional pin. The On-Board LED is controlled by PI8. Interface Description V1.0 2020-03-13 page 7 of 17 2.2 RS485 – CN2 Pin # Name I/O Description 1 VSS P GND 2 VSS P GND 3 RS485_A I/O RS485A 4 RS485_B I/O RS485B 5 VSS P GND 6 VSS P GND USART6_RX: PG9 USART6_TX: PC6 USART6_DE: PG12 (Active High, Set LOW
in „EDT Display Interface mit STM32F7“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Receiver_2.pdf
V VO_R7 75 DATA1+ RX2- A A A A P D D D O O O O OO_R6 DATA1/3S 11 O_R5 74 DATA3- 12 5 R1 85 RX1+ O_R4 73 DATA3+ 13 + 86 RX1- O_R3 72 +5V 14 100 O_R2 71 GND 15 90 RX0+ O_R1 70 HOT-PLUG 16 91 RX0- O_R0 69 SV2 DATA0- 17 R10
in „digital VGA 6bit -> VGA?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
nRF24L01.h
RF_CH 0x05 #define RF_SETUP 0x06 #define STATUS 0x07 #define OBSERVE_TX 0x08 #define CD 0x09 #define RX_ADDR_P0 0x0A #define RX_ADDR_P1 0x0B #define RX_ADDR_P2 0x0C #define RX_ADDR_P3 0x0D #define RX_ADDR_P4 0x0E #define RX_ADDR_P5 0x0F #define TX_ADDR 0x10 #define RX_PW_P0 0x11 #define RX_PW_P1 0x12 #define RX_PW_P2 0x13 #define RX_PW_P3 0x14 #define RX_PW_P4 0x15 #define RX_PW_P5 0x16 #define FIFO_STATUS 0x17 /* Bit Mnemonics */ #define MASK_RX_DR 6 #define MASK_TX_DS 5 #define MASK_MAX_RT 4 #define EN_CRC
in „Problem Linken von nRF24 Multi Network mit AVR Studio“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
polymcv_c.htm
*************/ /* Global constants */ /*****************************************/ #define MAX_DAC 0b0000111111111111 #define MID_DAC 0b0000011111111111 #define NOTE_ON 0b10010000 #define NOTE_OFF 0b10000000 #define CHANMODE 0b10110000 #define PITCH 0b11100000 #define AFTERTOUCH 0b11010000 #define RX_BUFFER_SIZE
in „kompilieren von C-Quellcode“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mca25.c
EF 1D 41 54 2B 43 53 43 43 3D 31 2C 31 39 39 0D 54 F9] // [F9 21 EF 1B 0D 0A 2B 43 53 43 43 3A 20 45 33 0D 0A B0 F9 ] //printf_P(PSTR("\xF9\x21\xEF\x1D\x41\x54\x2B\x43\x53\x43" // "\x43\x3D\x31\x2C\x31\x39\x39\x0D
in „Handykamera MCA-25 ansteuern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PowerSDR_database_export_18.09.2010_18.27.xml
>chkRX2NB2</Key> <Value>False</Value> </State> <State> <Key>chkRX2NR</Key> <Value>False</Value> </State> <State> <Key>chkRX2NB</Key> <Value>False</Value> </State> <State> <Key>chkRX2ANF</Key> <Value>False</
-
Datei
int_vect.h
define TIMER2_COMPB_vect _VECTOR(10) #define SIG_OUTPUT_COMPARE2B _VECTOR(10) /* Timer/Counter2 Overflow */ #define TIMER2_OVF_vect_num 11 #define TIMER2_OVF_vect _VECTOR(11) #define SIG_OVERFLOW2 _VECTOR(11) /* Timer
in „Veraltete avr-lib in AVR-Studio 6.2. verwenden?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
bluetooth.c
Modul-Reset aktivieren } cbi(PORTD,D_BT_CTSb); // Ausgänge zum Modul auf 0-Pegel // USART1 deaktivieren UCSR1B = 0; // RX und TX-deaktivieren cbi(PORTD,D_BT_RXb); // BT_RX auf 0-Pegel cbi(DDRC,C_BTPWRb); // BT_PWR auf Input, damit die Stromversorgung des Moduls ausgeschaltet bleibt } #define BT_BAUD 19200 //
in „AVR-gcc. Optimierung ignoriert Vergleich mit volatile Variable“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Receiver_2.pdf
V VO_R7 75 DATA1+ RX2- A A A A P D D D O O O O OO_R6 DATA1/3S 11 O_R5 74 DATA3- 12 5 R1 85 RX1+ O_R4 73 DATA3+ 13 + 86 RX1- O_R3 72 +5V 14 100 O_R2 71 GND 15 90 RX0+ O_R1 70 HOT-PLUG 16 91 RX0- O_R0 69 SV2 DATA0- 17 R10
in „Efahrungen mit TFP401 und TFP410 von TI“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uartbuf-volatile_pgm.patch
:31:59.000000000 +0100 @@ -49,7 +49,7 @@ while( !ukbhit0() ); // until at least one byte in data = rx_buff[rx_out]; // get byte - ROLLOVER( rx_out, RX0_SIZE ); + ROLLOVER( vu8(rx_out), RX0_SIZE ); URX0_IEN = 1; // enable RX interrupt return data; } @@ -97,7 +97,7 @@ tx_buff[tx_in] = c; while( i == vu8
-
Datei
main.cpp
{ return(FAIL); } return(OK); } enum class e_REG { BMCR = 0x00, BMSR = 0x01, PHY_ID1 = 0x02, PHY_ID2 = 0x03, ANAR = 0x04, ANLPAR = 0x05, ANER = 0x06, ANNPTR = 0x07, ANLNPTR = 0x08, CR1 = 0x09, CR2 = 0x0A, CR3 = 0x0B, REG12 = 0x0C, REGCR = 0x0D, ADDAR = 0x0E, FLDS = 0x0F, PHY_STS = 0x10, PHY_SCR = 0x11, MISR1 = 0x12, MISR2 = 0x13, FCSCR = 0x14, RECR = 0x15, BISCR = 0x16, RCSR = 0x17, LEDCR = 0x18, PHY_CR = 0x19, _10BTSCR = 0x1A, BICSR1 = 0x1B, BICSR2 = 0x1C, RESERVED = 0x1D, CDCR = 0x1E, PHY_RCR = 0x1F }; void init_pins
in „STM32F107 Ethernet RMII“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rfm12.c
); // 600 => cs=1 R=0x47 (C7) 0 // 1200 => cs=1 R=0x23 (A3) 1 // 2400 => cs=1 R=0x11 (91) 2 // 4800 => cs=0 R=0x47 3 // 9600 => cs=0 R=0x22 4 // 19200 => cs=0 R=0x11 5 // 38400 => cs=0 R=0x05 6 RF_Init_SPI(); switch (baudrate) { case b1200 : RF_CMD(0xC6A3); // 1200 Baud break; case b2400 :
in „Beispielprogramm für RFM12 433MHz Funk-Module“ · Projekte & Code ·
-
PDF
HAL_STM32F1.pdf
180/1208 UM1850 ETH Firmware driver defines ETH_DMARXDESC_RBS1 Receive Buffer1 Size ETH_DMARXDESC_B1AP Buffer1 Address Pointer ETH_DMARXDESC_B2AP Buffer2 Address Pointer ETH DMA Rx descriptor buffers ETH_DMARXDESC_BUFFER1 DMA Rx Desc Buffer1 ETH_DMARXDESC_BUFFER2 DMA Rx Desc Buffer2 ETH DMA transmit
in „CAN auf STM32F4“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rs232.txt
= LL_DMAMUX1_REQ_USART3_RX; // DMA_InitStruct.Priority = LL_DMA_PRIORITY_HIGH; // LL_DMA_Init(DMA1, LL_DMA_STREAM_2, &DMA_InitStruct); // LL_DMA_EnableStream(DMA1, LL_DMA_STREAM_2); //------------------------------ // USART DMA
in „STM32H7 USART geht nicht mehr mit Compiler V6.14“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart.c
+ 1] = ""; //Public declarations char receivedAddress =0; char receivedData1 =0; char receivedData2 =0; //------------------------------------------------------------------------------ void UART0_init (void) { //enable serial UBRR0H = 0; UBRR0L = BAUDRATE; UCSR0A = 2; //double speed aysnc UCSR0B =
in „Brauche Unterstützung beim OV7670 (bzw. SCCB)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart.c
+ 1] = ""; //Public declarations char receivedAddress =0; char receivedData1 =0; char receivedData2 =0; //------------------------------------------------------------------------------ void UART0_init (void) { //enable serial UBRR0H = 0; UBRR0L = BAUDRATE; UCSR0A = 2; //double speed aysnc UCSR0B =
in „Brauche Unterstützung beim OV7670 (bzw. SCCB)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ALSE_UART_us.pdf
UARTS RS 232 Output SDout[7:0] Din[7:0] Tx TX * TXout RS232 Inputs I14 LD_SDout LD TxBusy TxBusy RawRx RX TxBusy (0=active) RXFLEX * D Q Rx SDin[7:0] SDout[7:0] SDout[7:0] * CTSFLEX I15 CLK Baud[2:0] Baud[2:0] Dout[7:0] SDin[7:0] LD_SDout LD_SDout Noted on PCB = RTSFlex C RxRDY RxRDY RxRDY I306 CLK CLK
-
PDF
grundig32zollLedTV.pdf
6 HDMIA-RX1_N 2N7002LT1G GND1 5 3 BC847B R1117 4 HDMIA-RX1_P RX1+ 3 HDMIA-RX2_N 1 HDMIA-HPD NC RX2- 2 R1102 47K GND2 1 HDMIA-RX2_P RX2+ 2 IC1101 TP122 TPS2065C HDMIA-5V L1100 5 6 7 8 R1103 C1100 VCC5V_DCDC TP128
in „Reparaturbericht LED-TV Grundig 32 VLE 5620 BN Ton gut, aber kein Bild“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
document_1_.pdf
figure 2.1. Figure 2.1. Use case recording with the BoB. 2.2.2 Data playback When in the test lab, the BoB will enable playback of recorded video and CAN data from PC to an ECU, see figure 2.2. Figure 2.2. Use
in „BMW Nightvision (FLIR PathfindIR) "Wärmebildkamera"“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usb_descriptors.h
#define INTERFACE2_NB 2 #define ALTERNATE2 0 #define NB_ENDPOINT2 1 #define INTERFACE2_CLASS CDC_COMM_CLASS // CDC ACM Com #define INTERFACE2_SUB_CLASS CDC_DATA_SUBCLASS #define INTERFACE2_PROTOCOL CDC_DATA_PROTOCOL #define
in „Dual Role USB - Device (CDC + CDC)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
U2532B.pdf
2 TxD Transmitter input 3 RxD Receiver output 4 Reset AGC-Reset RxD 3 14 O_GND 5 VCC Supply voltage 6 SC Sensitivity Control Reset 4 13 NC 7, 8, NC Not connected U2532B 10, 12, 5 12 13, 16 VCC NC 9 IN
in „Temic-Datenblättern“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
spi_hard_dma_stm32f4xx.c
GPIO_AF_SPI1); GPIO_PinAFConfig(SPIx_MOSI_GPIOx, GPIO_PinSource7, GPIO_AF_SPI1); DMA_StreamTx = DMA2_Stream3; DMA_StreamRx = DMA2_Stream2; DMA_ChannelTx = DMA_Channel_3; DMA_ChannelRx = DMA_Channel_3; DMA_FlagTcif_Tx = DMA_FLAG_TCIF3; DMA_FlagTcif_Rx = DMA_FLAG_TCIF2; break; case spi_hard_STM32F4XX_SPI2
in „10k Pull-Up zerstört SPI-Signal (STM32F407)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
]-'0')*100; speed += (rx_data[1]-'0')*10; speed += (rx_data[2]-'0')*1; return speed; } // display speed // 2 1/2 digit display void display(int speed) { uint8_t l, f; if (speed > 199) speed = 199; // maximum l = pgm_read_byte
in „Programmänderungen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
NETWORK_SWITCH_2PORT.pdf
C5 4 GND TCT 1 AVDDL TXP1 5 100nF 13 AVDDL TXN1 4 23 AVDDL RXN1 3 ETH_CONN1_TX_N 2 TD- 1V2_ETH_PLL 3V3_ETH_PLL 43 AVDDL RXP1 2 ETH_CONN1_RX_P 3 38 9 ETH_CONN1_TX_P RD+ 41 AVDDHPLL TXP2 10 ETH_CONN1_TX_N AVDDLPLL TXN2 11 ETH_CONN1_RX_N C6 5 HR911105A 31 RXN2 12 ETH_CONN1_RX_P GND 100nF
in „RTL8305 Switch funktioniert nicht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
startup_stm32f4xx.S
RX0_IRQHandler // CAN2 RX0 .long CAN2_RX1_IRQHandler // CAN2 RX1 .long CAN2_SCE_IRQHandler // CAN2 SCE .long OTG_FS_IRQHandler // USB OTG FS .long DMA2_Stream5_IRQHandler // DMA2 Stream 5 .long DMA2_Stream6
in „Eclipse kompiliert asm startup nicht bei STM32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
nokia_6085_rm-198_service_schematics_v2.pdf
N1 TXP GENIO12 AA20 12 LP3928TLX-1828_NOPB 5 N8 TXA GENIO13 V18 13 MESSI_CMT(25:0) 6 CMDDIR J3201 B3 Dir1 A1 C4 R3200 H X3200 1 26 N3 RX1 GENIO14 Y19 14 16 GENIO16 MESSI0 0 UI B2 Dir2 A2 D4 EMIF04-MMC02F2 0 0 2 N7 AA19 15 17 GENIO17 MESSI1 1 7 DATADIR R3206 C3 D3 C2 1 2 1 RX2 GENIO15 18 GENIO18 2 33R
in „H179IT01 1,7" TFT aus Nokia Handy - Daten?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart_printf.c
(7) --------------------------------------------------- ATtiny2313 / 4313 PD1 TxD (3) PD0 RxD (2) --------------------------------------------------- 28 pol. ATmega (8, 48, 88, 168, 328) --------------------------------------------------- PD1 TxD (3) PD0 RxD (2) -----------------------------
in „Ausgabe mittels printf über UART für ATmega / ATtiny“ · Projekte & Code ·
-
Datei
Beispiel.bas
(1) = "s" Tx_data(2) = Scannode Or &H30 Result = Addchksum(2) Sendflag = 1 Reset Tx_complete Tx_ptr = 0 End If ' result = scannode Reset Rx_complete Rx_ptr = 0 Rx_data(1) = 0 Rx_data(2) = 255 Rx_data(3) = 0 End If 'if rxcomplete
in „Sporadische Aussetzer Serielle Kummunikation AVR“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schematic_ED2109-015.pdf
C13 AbraconAB26TRQ-32.768KHZ-T TX1- B2 GND GND 6 D+ DCD# 11 OSCA_2 MNT1 TX2+ B3 D- RI# I 10 1 MNT2 CASE1 TX2- DSR# 9 GND 22pF AbraconABS07-LR-32.768KHZ-6-1-T CASE2 CTS# MNT3 CASE3 RX1+ B11 15 R232 C14 D MNT4 CASE4 RX1- B10 X0 8 OSCB_1 D RX2+ A11 1 GND X1 7 3 Y1 4 Y2 RX2- A10 MurataCSTCE12M0G52-R0 22pF H 1 G 2 GND GND 2 R15 z X4 3 4 A5 CH340G 10M H G A1 CC1 B5 VUSB 1 GND C15 8 AbraconABM3B-8.000MHZ-B2-T Title A12 GND1 CC2 OSCB_2 M-Bus LoRaWAN
-
PDF
MSP430_Testprogramme.pdf
interrupt flag reti ; return from interrupt P2_ISR_2 bit.b #BIT2,&P2IFG ; and so on... jz P2_ISR_3 xor.b #BIT2,&P1OUT bic.b #BIT2,&P2IFG reti P2_ISR_3 bit.b #BIT5,&P2IFG jz end_P2_ISR xor.b #BIT3,&P1OUT bic.b #BIT5,&P2IFG reti end_P2_ISR clr.b &P2IFG
in „Anfängerfrage: MSP430F2274“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Can.c
void CANInit(char bRefresh) { RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN, ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE); GPIO_PinRemapConfig(GPIO_Remap1_CAN, ENABLE); GPIO_InitTypeDef GPIO_InitSt; GPIO_InitSt.GPIO_Pin
in „Heizungssteurung im Eigenbau“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
HAL_I2SEx_TxRxHalfCpltCallback(I2S_HandleTypeDef *hi2s1){ callback_state = 1; } void HAL_I2SEx_TxRxCpltCallback(I2S_HandleTypeDef *hi2s1){ callback_state = 2; } /** * @brief I2S1 Initialization Function * @
in „STM32H745 I2S DMA (NUCLEO-STM32H745ZI-Q DualCore)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Interrupt.asm
.include "m16def.inc" ;ATmega16def.inc .equ SUART_DELAY1 = 0x89 ; Bautrate 9600 .equ SUART_DELAY2 = 0x8A .equ SUART_DELAY3 = 0x89 .def s_temp2 = r27 .def s_temp1 = r26 .def temp = r16 .org 0x0000 rjmp main reti rjmp SUART_RX_FUNCTION ; INTERRUPT1 am PORTD, 3 .org 0x0020 main: ldi temp, LOW(RAMEND
-
Datei
simple_rx.c
must //! review these and change as needed for your own board: //! - CAN0 peripheral //! - GPIO port B peripheral (for CAN0 pins) //! - CAN0RX - PB4 //! - CAN0TX - PB5 //! //! The following UART signals are configured only for displaying console //! messages for this example. These are not required for
in „CAN-Bus mit TM4C123G und MCP2562“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rfm12.c
avr/pgmspace.h> #include <avr/interrupt.h> #include <util/delay.h> static volatile FIFO128_t _RFM12_rxFifo; static volatile FIFO128_t _RFM12_txFifo; static volatile bool _RFM12_isReceiving = false; typedef union conver_ { unsigned long dw; unsigned int w[2]; unsigned char b[4]; } CONVERTDW; typedef union conver2_ { unsigned int w; unsigned char b[2]; } CONVERTW; prog_uint8_t hamminge[16]={0x15,0x02,0x49,0x5E,0x64,0x73,0x38,0x2F,0xD0,0xC7,0x8C,0x9B,0xA1,0xB6,0xFD,0xEA}; prog_uint8_t hammingd[256]={ 0x01,0x00,0x01,0x01,0x00,0x00,0x01,0x01,0x02,0x02,0x01,0x03,0x0A
in „Problem RFM12 Library von Manuel Stahl“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
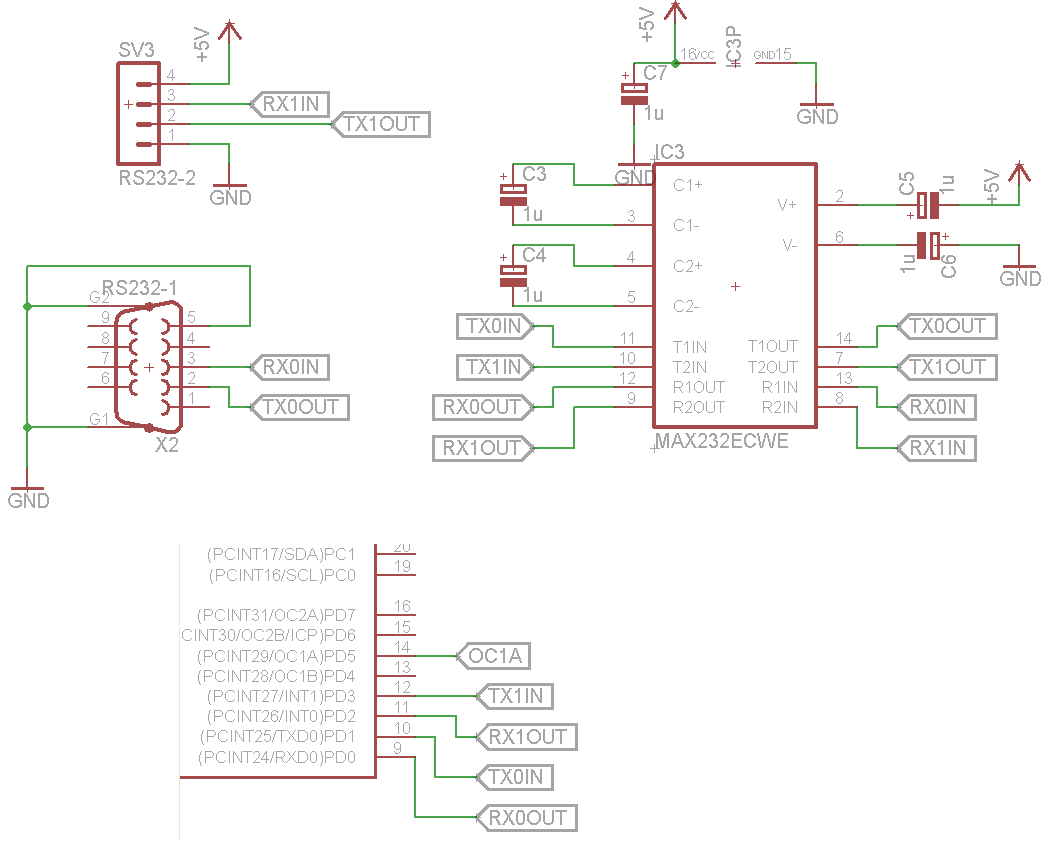
Schaltplan einer RS232-Schnittstelle und Mikrocontroller-Pinbelegung
, 7, TX1OUT, 10, T2IN, T2OUT, 6, RX1OUT, 13, TX1IN, 10, TX1IN, 9, RX0OUT, 12, R2OUT, 11, TX1IN, 10, TX1IN, 9, RX0OUT, MAX232ECWE, (PCINT17/SDA)PC1, (PCINT16/SCL)PC0, (PCINT31/OC2A)PD7, CINT30/OC2B/ICP PD6, (PCINT29/OC1A)PD5, (PCINT28/OC1B)PD4, (PCINT27/INT1)PD3, (PCINT26/INT0)PD2, (PCINT25/TXD0)PD1, (PCINT24/RXD0)PD0, OC1A, TX1IN, RX1OUT, TX0IN, RX0OUT
in „UART sendet immer gleiches zeichen“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne
-
PDF
hitachi_55hk6t64u_55293dlb_48hk6t64u_48293dlb_chassis_17mb100-r1_17ips20-r9_sm.pdf
0 R R R WO/MHL R R R I2S_IN_BCK TP327 M 1 1 1 1 1 1 1 HDMI2_RX0N G2 RXC0N I2S_IN_SD B14 TP328 D G3 RXC0P I2S_IN_WS B13 TP329 H HDMI2_RX0P H2 HDMI2_5V HDMI2_RX1N RXC1N HDMI2_RX1P H3 RXC1P I2S_OUT_BCK F16 22R R353 I2S_OUT_BCK
in „Vestel Netzteil“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
main.asm
Switch off UPDI Tx LED: cbi LED_UPDI_TX_VOUT, LED_UPDI_TX_bp rjmp isrUpdiUartTimer_pop isrUpdiUartTimer_rx: ; temp0 still contains bit counter value. cpi temp0, 1 breq isrUpdiUartTimer_rxStart cpi temp0, 10 breq isrUpdiUartTimer_rxParity cpi temp0, 11 breq isrUpdiUartTimer_rx1stStop cpi temp0, 12 brsh isrUpdiUartTimer_rx2ndStop
in „AVR64DD28, mEDBG, Studio 7.0 - Fehler beim Schreiben von Fuses“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
the next 2 adc values ADC_get(); // flush the next 2 adc values // set the pot location of 1000ma b = 0; while ('n' != b) { uart_putsl_p(PSTR("Move dial to 1000mAH")); uart_putsl_p(PSTR("Press <N> to continue")
in „C-Programm compilieren“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
nightsky_arx15.pdf
0.22u_10V_X5R_04 PEX_RX3# BH29 2 PEG_RX#3 PEX_TX3 a B 2 PEG_TX3 BL30 PEX_RX3 1 B i 2 PEG_TX#3 BK30 PEX_RX3 C544 C543 C565 C1341 8C554 N C530 N1342 C1336 C1337 C523 0 0 0 4 - 1 8 1 8 4 1 1 2 2 PEG_RX4 C411 0.22u_10V_X5R_04 PEX_RX4
in „SMD TGAJ TVS Diode USB“ · Mikrocontroller und Digitale Elektronik ·