-
PDF
app6219.pdf
24 to 255. There is no system level requirement to maintain the accuracy for inputs less than 24. L6506 & L6203/L298 Microstepping drives can be implemented using the L6506 controller and bridge IC's like the L6201, L6202, L6203 and L298. The main difference between the standard half step application
in „Motoransteuerung (24V, 4A) mit Mikrocontroller“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Motor_Control.pdf
10 GND SEN_A 10 GND 11 GND SEN_B 19 11 GND SEN_B 19 20 GND 7 7 7 7 20 GND 7 7 7 7 0 0 0 0 0 0 0 0 L298P013TR 1 F 1 F 1 F 1 F L298P013TR 5 F 6 F 7 F 8 F D UD UD UD U D UD UD UD U 0V 0V 0V 0V 0V 0V 0V 0V 0V 0V R24 R11 470k 470k 18k MOTOR_B_I1/1.8C R5 10 IC2C MOTOR_A_I1/1.8B 3 IC2A 18k 8 MOTOR_B_CS1 R1
in „UV-Laserdrucker“ · Platinen ·
-
PDF
ds_ltn141x7_124.pdf
treatment HAZE (25), HARD-COATING (3H) Mechanical Information ITEM MIN. TYP. MAX. NOTE Horizontal (H) 298.0 298.5 299.0 Module size Vertical (V) 226.0 226.5 227.0 (mm) Depth (D) - - 6.0 Weight 535g 550g 565g Doc.No. LTN141X7-124 Rev.No 04-001-G-000703 Page 3 / 6 INPUT Interface Connection LVDS Connector
in „Samsung LTN150XB-L03 Display“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
Abfotografierter Text über Schrittmotoren und Python-Code
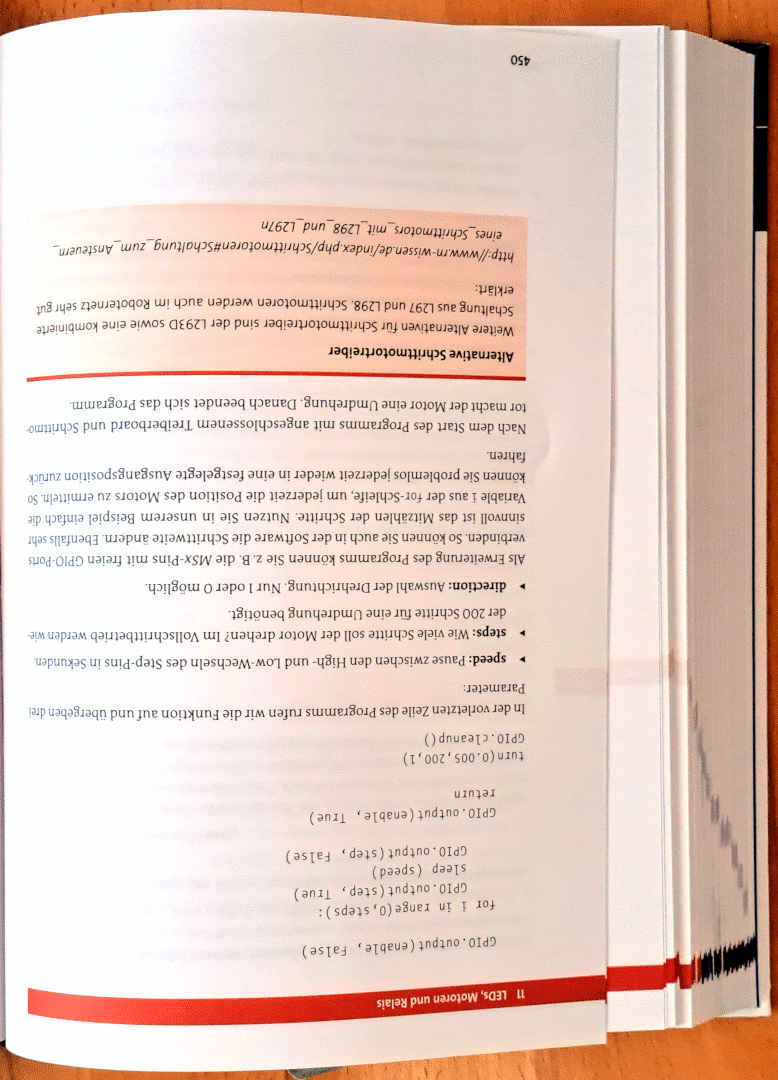
450 http://www.rn-wissen.de/index.php/Schrittmotoren_mit_L297_und_L297n Weitere Alternativen für Schrittmotortreiber sind der L293D sowie eine kombinierte Schaltung aus L297 und L298. Danach beendet sich das Programm. Nach dem Start des Programms mit angeschlossenem
in „Tipps zu: 600+ Schrittmotoren ansteuern“ · Mikrocontroller und Digitale Elektronik · · Fotos
-
PDF
NREL_SPA.pdf
1 (in radians). 3.2.4 Calculate the Earth heliocentric longitude, L (in 3.4.2 Calculate the mean anomaly of the sun (Earth), X radians), 1 (in degrees), 2 3 4 5 L0 þ L1 JME þ L2 JME þ L3 JME þ L4 JME þ L5 JME L ¼ 108 : ð11Þ 3.2.5 Calculate L in degrees, Lðin radiansÞ
in „sun-tracking mit mikrocontroller“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
NREL_SPA.pdf
1 (in radians). 3.2.4 Calculate the Earth heliocentric longitude, L (in 3.4.2 Calculate the mean anomaly of the sun (Earth), X radians), 1 (in degrees), 2 3 4 5 L0 þ L1 JME þ L2 JME þ L3 JME þ L4 JME þ L5 JME L ¼ 108 : ð11Þ 3.2.5 Calculate L in degrees, Lðin radiansÞ
in „Sonnenscheindauer Sensor selber bauen Eigenbau ATmega Assembler“ · Projekte & Code ·
-
Datei
ntctable.c
------------------------ */ float r2temp(float r, struct ntcadc messparam) { return (1.0 / ((1.0 / 298.15) + ((1.0 / messparam.beta) * log(r / messparam.r25 )))) -273.15; } /* ---------------------------------------------------------- temp2r berechnet aus einer gegebenen Temperatur eines NTC den dazugehoerende
in „Lookup Tablegenerator für NTC-Widerstände (Linux)“ · Projekte & Code ·
-
PDF
motorensteuerung.pdf
OUT IN GND + C6 +C5 µA 7805 100n/16V IC2 100n/16V GND GND GND R 1 R 1 d a N s G 5e E i JP3 LPT80A L L 3 k 6 k 7 k 8 k 1 Sensor linkes Rad T1 R 1 R 1 R 1 R 1 2 2 GND a a1 1 2 2 3 3 4 1 R b E G D G D G D P 1 2 3 C Sensor linkes Rad s rL B L B L B L J I JP5 6h e E E E JP4 GND Dc H D D D 1 Sensor rechtes
in „Meinung über Schaltkreis“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
motorensteuerung.pdf
OUT IN GND + C6 +C5 µA 7805 100n/16V IC2 100n/16V GND GND GND R 1 R 1 d a N s G 5e E i JP3 LPT80A L L 3 k 6 k 7 k 8 k 1 Sensor linkes Rad T1 R 1 R 1 R 1 R 1 2 2 GND a a1 1 2 2 3 3 4 1 R b E G E G E G E P 1 2 3 C Sensor linkes Rad s rL B L B L B L J I JP5 6h e E E E JP4 GND Dc H D D D 1 Sensor rechtes
in „Meinung über Schaltkreis“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
motorensteuerung.pdf
+ OUT IN GND + C6 +C5 µA 7805 10µ/16V IC2 100n/16V GND GND GND R 1 R 1 d a N s G 5e E i JP3 LPT80A L L 3 k 6 k 7 k 8 k 1 Sensor linkes Rad T1 R 1 R 1 R 1 R 1 2 2 GND a a1 1 2 2 3 3 4 1 R b E G E G E G E P 1 2 3 C Sensor linkes Rad s rL B L B L B L J I JP5 6h e E E E JP4 GND Dc H D D D 1 Sensor rechtes
in „Meinung über Schaltkreis“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
motorensteuerung.pdf
OUT IN GND + C6 +C5 µA 7805 10µ/16V IC2 100n/16V GND GND GND R 1 R 1 d a N s G T1 5e LPT80A E i JP3 L L 3 k 6 k 7 k 8 k 1 Sensor linkes Rad R 1 R 1 R 1 R 1 2 2 GND a a1 1 2 2 3 3 4 1 R b E G E G E G E P 1 2 3 C Sensor linkes Rad s rL B L B L B L J I JP5 T2 6h e E E E JP4 GND LPT80A Dc H D D D 1 Sensor
in „Meinung über Schaltkreis“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
motorensteuerung.pdf
+ OUT IN GND + C6 +C5 µA 7805 10µ/16V IC2 100n/16V GND GND GND R 1 R 1 d a N s G 5e E i JP3 LPT80A L L 3 k 6 k 7 k 8 k 1 Sensor linkes Rad T1 R 1 R 1 R 1 R 1 2 2 GND a a1 1 2 2 3 3 4 1 R b E G E G E G E P 1 2 3 C Sensor linkes Rad s rL B L B L B L J I JP5 6h e E E E JP4 GND Dc H D D D 1 Sensor rechtes
in „Meinung über Schaltkreis“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
motorensteuerung.pdf
+ OUT IN GND + C6 +C5 µA 7805 10µ/16V IC2 100n/16V GND GND GND R 1 R 1 d a N s G 5e E i JP3 LPT80A L L 3 k 6 k 7 k 8 k 1 Sensor linkes Rad T1 R 1 R 1 R 1 R 1 2 2 GND a a1 1 2 2 3 3 4 1 R b E G E G E G E P 1 2 3 C Sensor linkes Rad s rL B L B L B L J I JP5 6h e E E E JP4 GND Dc H D D D 1 Sensor rechtes
in „Meinung über Schaltkreis“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test7.c
<Puls_l_min) // Grenzen für Pulslänge für Schalter { Puls_l_fschalter=Puls_l_min; } if(Puls_l_fschalter>Puls_l_max) { Puls_l_fschalter=Puls_l_max; } summe=0; for(dea=3;dea>0;dea--) //shiften um 1 nach links
in „Frage zu Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test7.c
<Puls_l_min) // Grenzen für Pulslänge für Schalter { Puls_l_fschalter=Puls_l_min; } if(Puls_l_fschalter>Puls_l_max) { Puls_l_fschalter=Puls_l_max; } summe=0; for(dea=3;dea>0;dea--) //shiften um 1 nach links
in „Frage zu Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AN0003_Binary_Messages_SkyTraq_Venus6.pdf
) 6377304.063 300.8017 13 Everest (Pakistan) 6377309.613 300.8017 14 Modified Fischer 1960 6378155 298.3 15 Helmert 1906 6378200 298.3 16 Hough 1960 6378270 297 17 Indonesian 1974 6378160 298.247 18 International 1924 6378388 297 19 Krassovsky 1940 6378245 298.3 20 GRS 80 6378137 298.257222101 21 South American 1969 6378160 298.25 22 WGS 72 6378135 298.26 23 WGS 84 6378137 298.257223563 SkyTraq Technology, Inc. www.skytraq.com.tw B. Datum Reference List Datum Delta Delta Delta Ellipsoid Datum Name Ellipsoid Region of Use index
in „[V] Mini GPS Module - SkyTraq Venus 6 (22x22x8mm)“ · Markt ·
-
PDF
Auflistung_Bauteile.pdf
Alone Multi-Cell Lithium- Ion/Polymer Precision Protectors Schrittmotor-Treiber Typ Menge Beschreibung L6207D013TR 3 DMOS dual full bridge driver with PWM current controller L6208D013TR 3 DMOS driver for bipolar stepper motor DRV8811PWP 10 DRV8811 Stepper Motor Controller IC L297D013TR 3 STEPPER MOTOR CONTROLLER DRV8811PWP 5 DRV8811 Stepper Motor Controller IC 2ED020i12-Fi 5 Half Bridge Driver L297/1 3 STEPPER MOTOR CONTROLLER L298P013TR 3 DUAL FULL-BRIDGE DRIVER L6208PD013TR 3 DMOS driver for bipolar stepper motor div. ICs Typ Menge Beschreibung TAS5504 5 4 Channel Digital Audio PWM Processor
in „[V] diverse Bauteile (Fets, BMS-ICs, Motor-Treiber“ · Markt ·
-
PDF
AP3019A-318144-1.pdf
77 E 76 76 74 I =20mA, 8 LEDs,T =25 C O 75 V IN.6V, I OUT=20mA, 8 LEDs OUT A C IN µF, COUT=0.22 µF, L=22 µH 74 C IN µF, COUT=0.22 µF, L=22 µH 72 73 70 -50 -25 0 25 50 75 100 3.0 3.5 4.0 4.5 5.0 Junction Temperature ( C) Input Voltage (V) Figure 4. Efficiency vs. Junction Temperature Figure 5. Efficiency
in „StepUp Regler mit wenig Aussenbeschaltung“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
motorensteuerung.pdf
2 1 + OUT IN GND µA 7805 IC2 GND R 1 T1 d 5 LPT80A RE D R3 sL N JP3 k G 1k 1 Sensor linkes Rad iGND 2 2 L t1 1 2 2 3 3 4 1 eD G D G D GD 2 1 2 3 d6 rLE U L U L UL J I Sensor linkes Rad T2 aD a E E E JP5 LPT80A RL H D D D JP4 GND t 1 Sensor rechtes Rad h 2 2 eGND
in „Meinung über Schaltkreis“ · Mikrocontroller und Digitale Elektronik ·
-
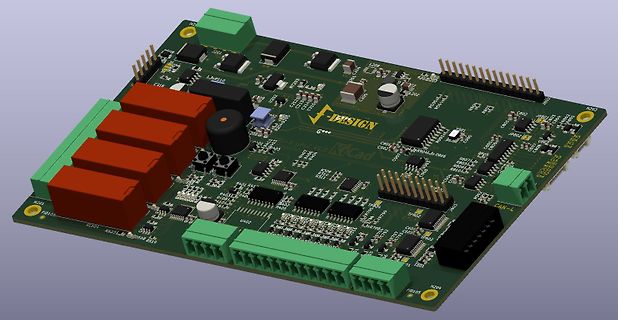
 Bild
3D-CAD-Modell einer Leiterplatte
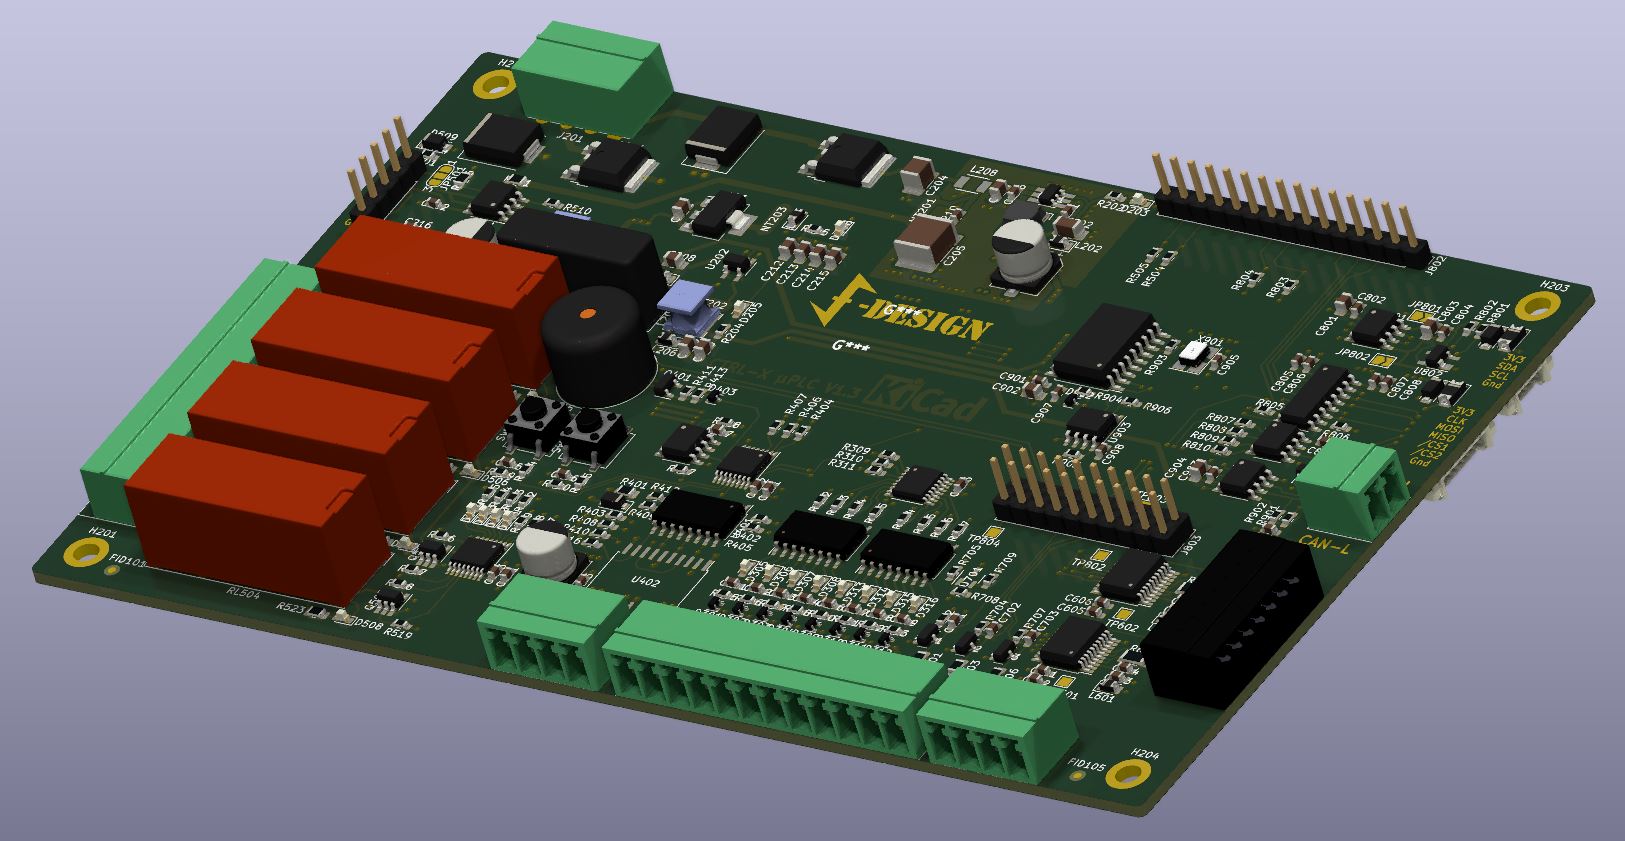
DESIGN G*** CAD J201 L1011 L201 L202 L203 R201 R202 R203 R204 R205 R206 R207 R208 R209 R210 R211 R212 R213 R214 R215 R216 R217 R218 R219 R220 R221 R222 R223 R224 R225 R226 R227 R228 R229 R230 R231 R232 R233 R234 R235 R236
in „Einstieg Hardwareentwicklung“ · Ausbildung, Studium & Beruf · · Layouts
-
Datei
frame_analysation_with_bitcount.txt
> H<213> L<889> L<888> L<1424> L<889> L<924> H<213> H<420> H<420> H<420> H<419> L<199> L<200> L<199> L<199> L<200> H<1455> H<1247> H<1248> H<1248> H<1247> L<271> L<271> L<271> L<298> L<275> H<1869> H<1869> H<834
in „Protokollanalyse - Diehl IR Bedienpaneel“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mig_v3_4.ucf
ddr2_dq[23]" LOC = "A30" ; #Bank 23 NET "ddr2_dq[24]" LOC = "K24" ; #Bank 19 NET "ddr2_dq[25]" LOC = "L24" ; #Bank 19 NET "ddr2_dq[26]" LOC = "L25" ; #Bank 19 NET "ddr2_dq[27]" LOC = "L26" ; #Bank 19 NET "ddr2_dq[28]" LOC = "J25" ; #Bank 19 NET "ddr2_dq[29]" LOC = "M25" ; #Bank 19 NET "ddr2_dq[30]" LOC
in „DDR2 RAM Ansteuerung mit Virtex-5 ML507“ · FPGA, VHDL & Co. ·
-
PDF
L6506_current_controll.pdf
In V+ +In Out PD0 PC4 SenseB Q3 V- Sense PD1 PC3 SenseA Q4 T o _ S c h rittm o to r INA106 PD2 PC2 L298N PD3 PC1 PD4 PC0 VCC VCC GND GND AREF IC2 PB6 AVCC R/C VCC IC3 OSC REF.2 CLK Vcc PB7 PB5 SYNC REF.1 PD5 PB4 PWEN VSENSE2 Din IN1 OUT1 Vout PD6 PB3 IN2 OUT2 IN3 OUT3 LOAD REF PD7 PB2 IN4 OUT4 T o _ L 2 9 8 _ In p u ts PB0 PB1 GND VSENSE1 Dout gnd ATMEGA8(DIL28) L6506 LTC1257CN8
in „L6506 choppt nicht wirklich..“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
imgres.htm
a=this.g;this.g&&this.g!=this.i?this.g=this.g.__owner||this.g.parentNode:this.g=null;return a};var L=function(){this.j=[];this.g=0;this.i=null;this.l=!1};L.prototype.h=function(){if(this.l)return J.h();if(this.g!=this.j.length){var a=this.j[this.g];this.g++;a!=this.i&&a&&a.__owner&&(this.l=!0,K(a.__
in „Anschlussplan Thermoschalter / Electrolux Herd Thermo-Schalter 387207902“ · Haus & Smart Home ·
-
 Bild
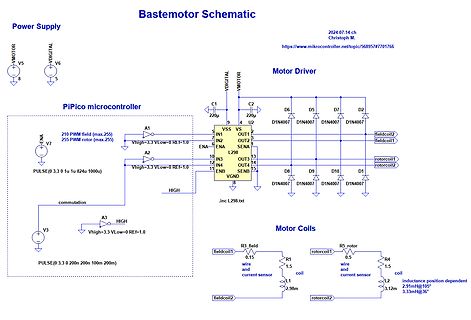
Schaltplan eines Bastelmotors mit Mikrocontroller und Motortreiber
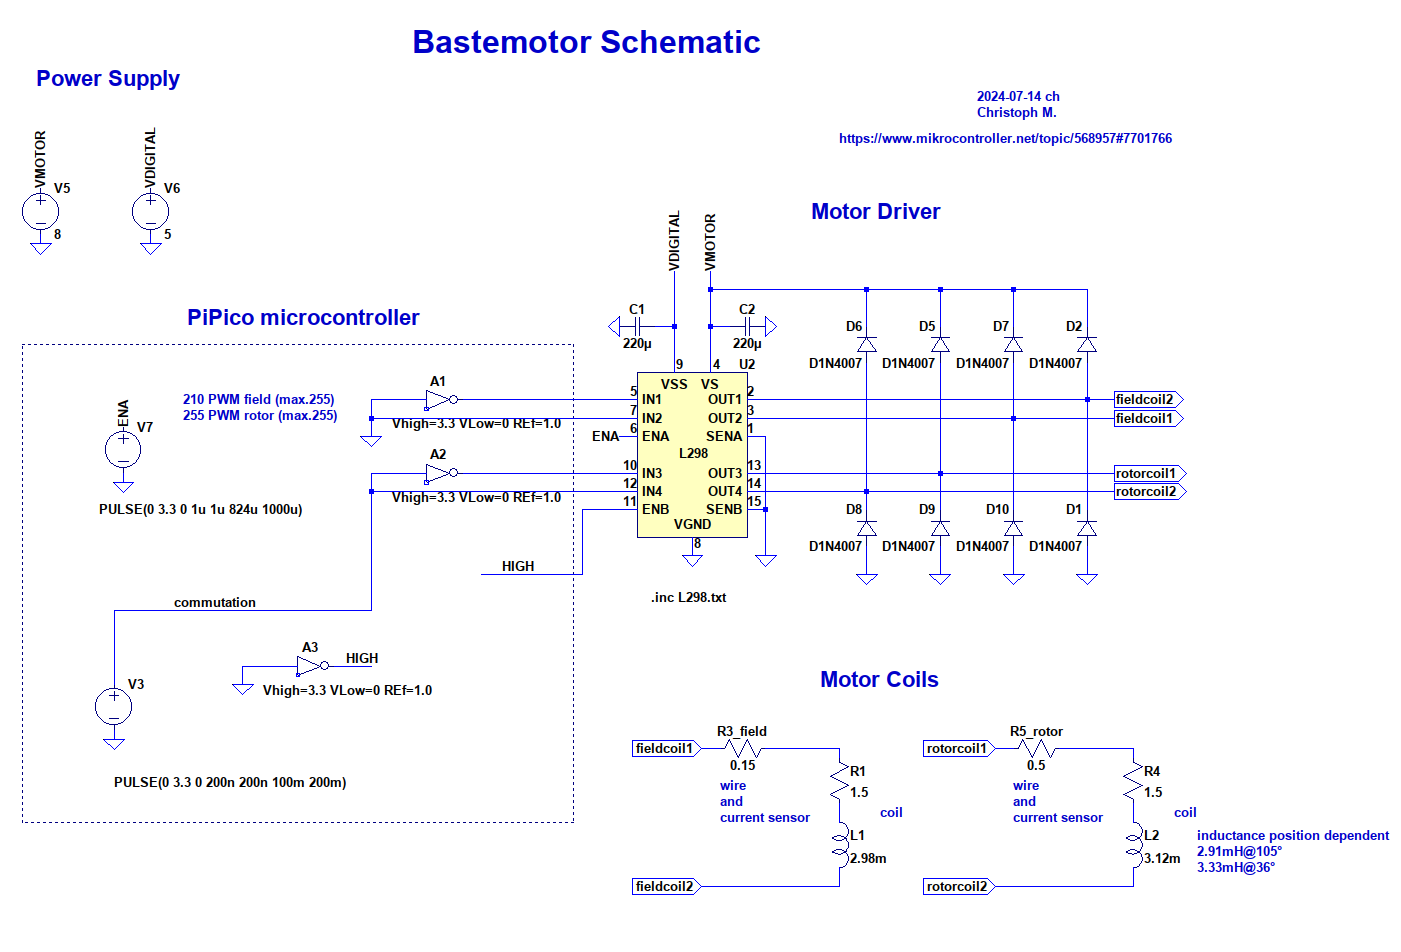
EN6 ENSB VGND fieldcoil2 fieldcoil1 rotorcoil1 rotorcoil2 D8 D9 D10 D1 D1N4007 D1N4007 D1N4007 .inc L298.txt HIGH A3 Vhigh=3.3 Vlow=0 REF=1.0 PULSE(0 3.0 0 200n 200n 100m 200m V3 Motor Coils R3 fieldcoil1 R1 rotorcoil1 R5 rotor R4 coil L1 0,15 1,5 0,5 coil L2 2,98m 3,12m fieldcoil2 rotorcoil2 Inductance
in „Bastelmotor Gleichstrommotor Modell“ · Offtopic · · Schaltpläne
-
 Bild
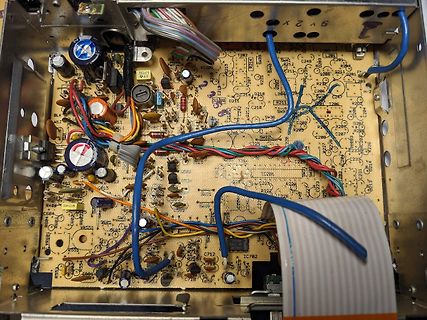
Innenansicht einer bestückten Leiterplatte in einem Gehäuse
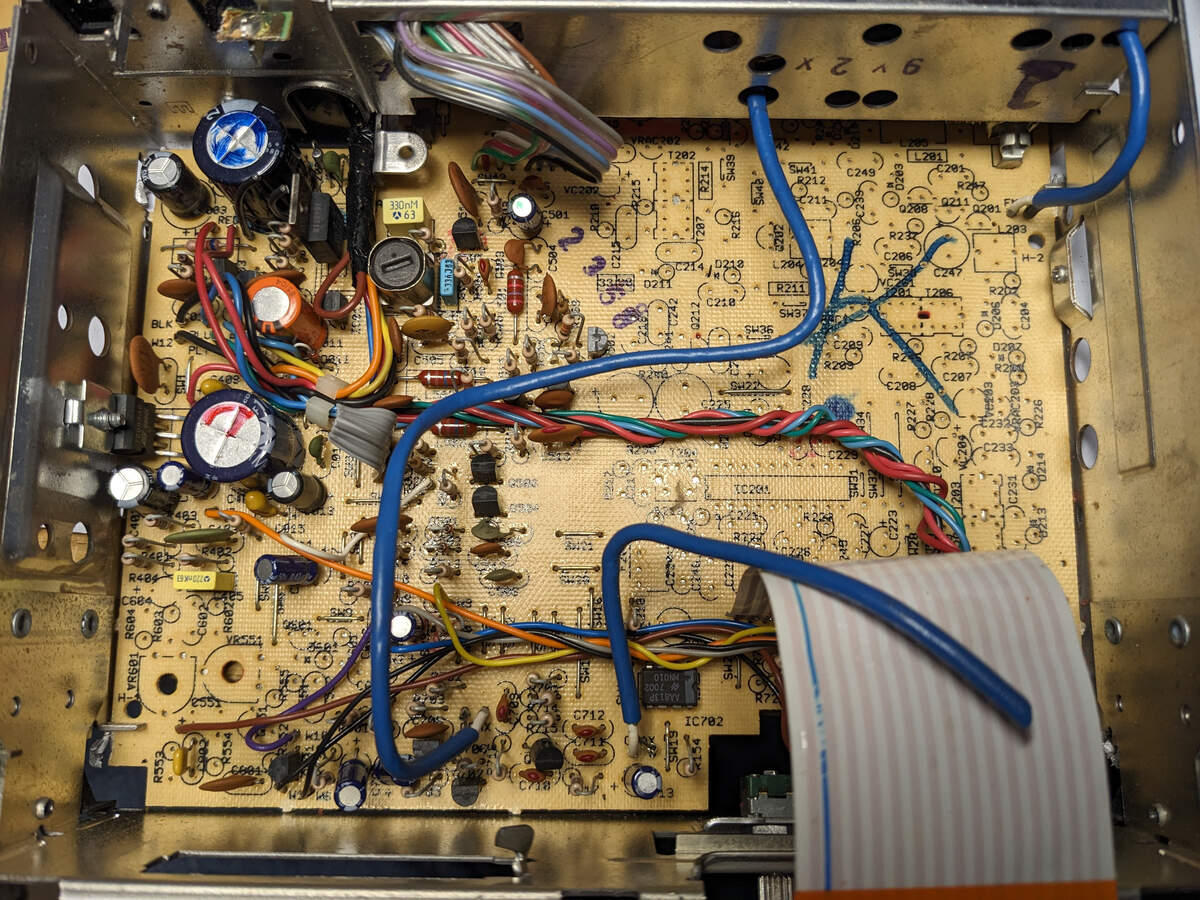
330nF, T202, YC202, S01, SW1, C249, L201, L202, R281, R283, G201, G212, C211, C212, C214, L284, R211, C247, C206, C208, C207, R226, R225, C223, C224, C225, C226, C227, C228, C229, C230, C231, C232, C233, C234, C235, C236, C237, C238, C239
in „Wer ist der Hersteller älterer Ford Autoradios?“ · Offtopic · · Platinenfotos
-
PDF
TM070RDH10_7_TIANMA.pdf
0.350 0.400 Note1 Chromaticity on 0.298 0.348 0.298 Note5 Green x y 0.521 0.571 0.621 x 0.101 0.151 0.201 Blue 0.051 0.101 0.151 y Note1 Uniformity U - 75 - % Note6 NTSC - 50 - % Note 5 Luminance(Without 2 Note1 TP) L 350 - cd/m Note7 Test
in „LCD 800x480 ohne Display Controller was damit machen? oder hat jemand einen Controller dafür?“ · Mikrocontroller und Digitale Elektronik ·
-
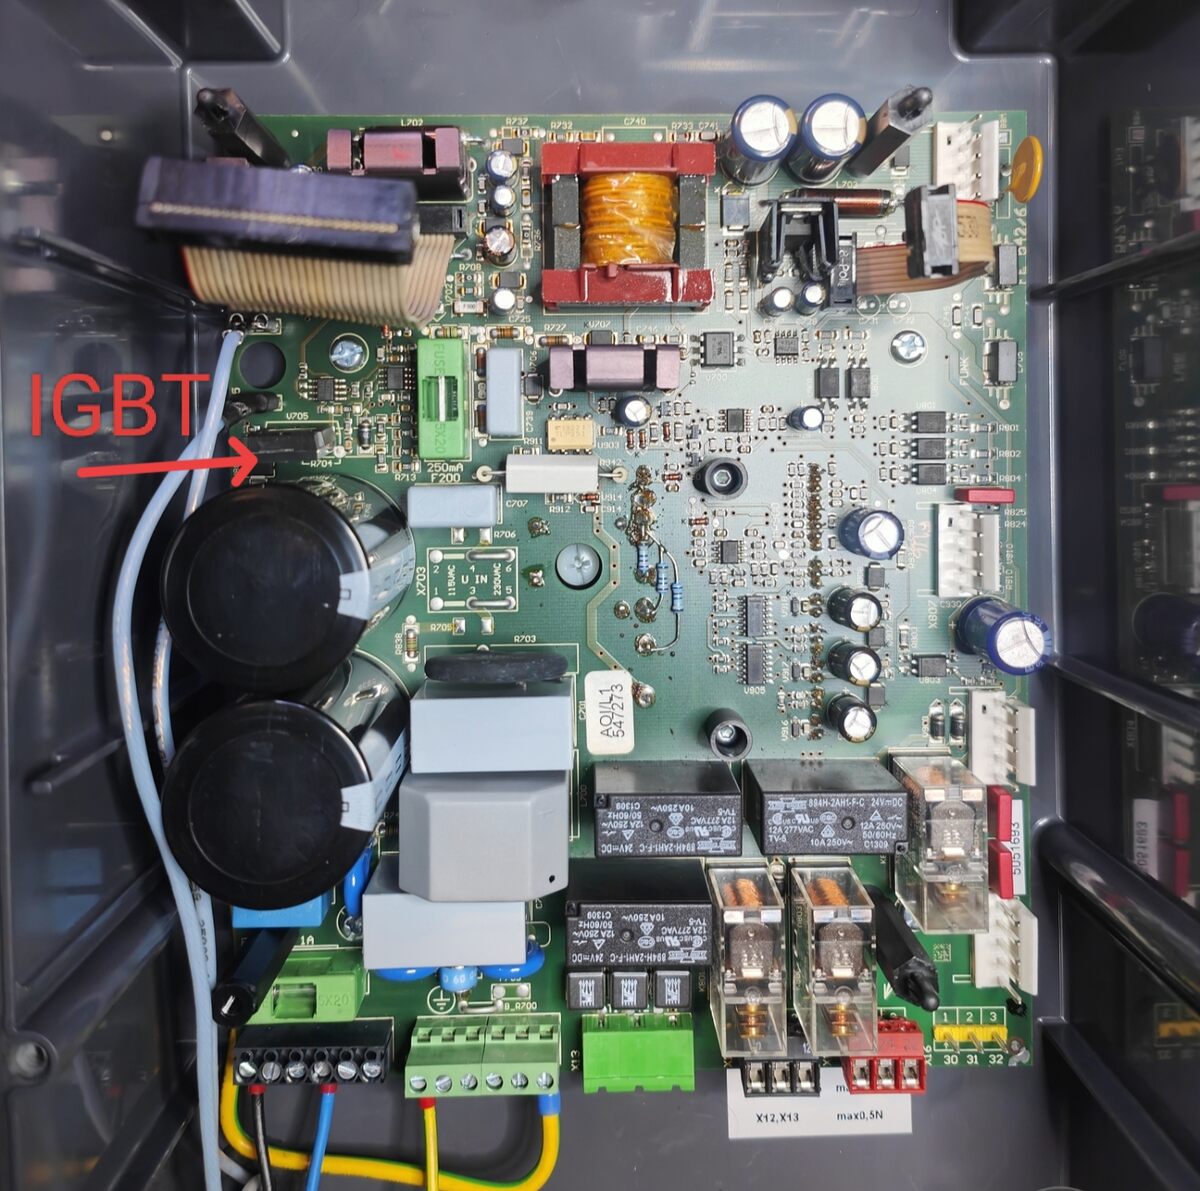
 Bild
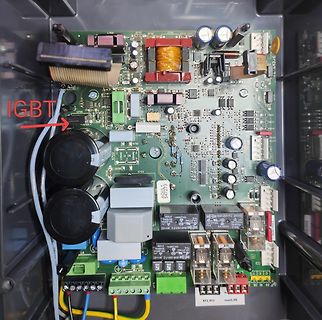
Bestückte Leiterplatte mit markiertem IGBT
IGBT L703 RP39 RP39 CP40 U2 U1N R202 R203 L703 L702 R201 R202 R203 R204 R205 R206 R207 R208 R209 R210 R211 R212 R213 R214 R215 R216 R217 R218 R219 R220 R221 R222 R223 R224 R225 R226 R227 R228 R229 R230 R231
in „Ersatz für G4PC30F IGBT Transistor“ · Analoge Elektronik und Schaltungstechnik · · Platinenfotos
-
PDF
AP3708N_P2.1_100221.pdf
Figure 10 illustrates a simplified flyback converter The energy stored in the magnetizing inductance L M controlled by AP3708N. each cycle is therefore: Constant Primary Peak Current Eg = × L × Ipk2 .....(3) The primary current ip(t) is sensed by a current sense 2 M resistor RCS as shown in Figure 10.
in „Probleme durch Plastikspray?“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
12V_Motorsteuerung_rev3.pdf
470u 470u 100n 1 3 t VI VO + C3 C5 C6 1 s GND E m Taster_Eingang GND GND 2 220u 100n 10n L 3 D L 1.2 1.1 +5V +E POWER GND D R17 4 N 1.2 X 1.1E G 470R 5 LS_SIGNAL 1.2 X 1.1D +5V 1 K 0 B T R 1 1.2 1 1.1+D B R X D3 k 1 1N5400 0 5 S1 Lichtschranke TCST2103 GND X R4 1 R +5V GND 100R C13 V + D Vmot
in „Program läuft nach reset nur manchmal wieder an“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
dann.lst
MAX7219_PORT &= ~(1<<MAX7219_STB); 66 .LM4: 67 0006 C398 cbi 56-0x20,3 68 0008 2CE0 ldi r18,lo8(12) 69 .L2: 27:dann.c **** 28:dann.c **** for( i = 12; i; i-- ){ 29:dann.c **** MAX7219_PORT &= ~(1<<MAX7219_SCK); 71 .LM5: 72 000a C298 cbi 56-0x20,2 30:dann.c **** MAX7219_PORT |= 1<<MAX7219_DO; 74 .LM6: 75
in „Welchen WINAVR nehmen ?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
HMC157C8.pdf
Level 0 0 -2 -5 ) B ( -4 ( S S-10 S -6 L L -8 N N U-15 U -10 E E R-20 R -12 U U -14 P Input=+10dBm T Input=+10dBm I-25 Input=+15dBm U -16 Input=+15dBm Input=+20dBm O Input=+20dBm -18 -30 -20 1 2 3 4 5 6 7 1 2 3 4 5 6 7 INPUT FREQUENCY (GHz)
-
PDF
Ferritkern_mit_verschiebbarer_Spule.pdf
244.97 2.132 114.90 5.356 45.74 142.1 4.20 33833.33 100.0 3.01 33222.59 C = 6.599 [nF] (konstant) A 40 298.2 113.46 212.58 2.126 99.99 3.803 55.90 102.9 3.08 33409.09 100.0 3.00 33333.33 fo = 1 / 2 * Pi * ( L * C ) ^ 0.5 [Hz] 42 213.1 134.21 179.70 2.121 84.73 3.083 58.29 72.6 2.20 33000.00 XL = 2 * Pi * fo * L [Ohm] >100 2.110 2.154 1.6 0.69 2318.84 Q = XL / R Induktivität Induktivität und Güte vs Position Güte Rs Güte Rp Trendlinie: L = -0.0005A + 0.0368A - 1.6429A + 36.008A + 431.1 Trendlinie 800 160 700
in „DCF77 (2_3) Ferritantenne mit variabler Induktivität“ · Projekte & Code ·
-
Datei
first77.lst
goto l3 62 07FF 2FF7 goto l8 63 64 psect idloc 65 2000 idloc_word 66 ;# 67 2000 endm 0 68 2000 0003 dw 3 ;# 69 2001 000F dw 15 ;# 70 2002 0003 dw 3 ;# 71 2003 0001 dw 1 ;# 72 73 psect text1 74 0000 75 0000
in „PIC 16F877 & MPLAB & PICC-lite unbekanntes Pragma“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
12V_Motorsteuerung.pdf
100n 10n L 3 D L 1.2 1.1 +5V +E POWER GND D R17 4 N 1.2 X 1.1E G 470R 5 LS_SIGNAL 1.2 X 1.1D +5V 1 K 0 B T R 1 1.2 1 1.1+D B R X D3 k 1 1N5400 0 5 S1 Lichtschranke TCST2103 GND X R4 1 R +5V GND C13 100R V + D Vmot
in „Fragen zu einer 12V Motorsteuerung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Zodiac_Serial_Data_Interface.pdf
300.801700 9 Fischer 1960 6378166.000000 298.300000 10 Modified Fischer 1960 6378155.000000 298.300000 11 Fischer 1968 6378150.000000 298.300000 12 GRS 1980 6378137.000000 298.257222 13 Helmert 1906 6378200.000000 298.300000 14 Hough 6378270.000000 297.000000 15 International 6378388.000000 297.000000 16 Krassovsky 6378245.000000 298.300000 17 South American 1969 6378160.000000 298.250000 18 WGS 60 6378165.000000 298.300000 19 WGS 66 6378145.000000 298.250000 20 WGS 72 6378135.000000 298.260000 21 WGS 84 6378137.000000 298.257224
in „[V] Weiterer M8, GPS, GSM Siemens M20, ATmega128“ · Markt ·
-
PDF
A85_Hoermann_Steuerung.pdf
4X21Ll1L21L21LJ I I I j &, Xl~~~---~J 3~ N 220V/380V10Hz 51 V6 5 X2~1L21L3IN ~ 3~ 220V/380V 10Hz I X2ILlIL2IL2ILJ~INlpUIX3 I I I I I 5~~~J_n~ : I Xla 3~ 220V10Hz 6 "" r ~ 7 ~ J hla ~ ilf'""\ 1f'" ~ I.~ 150V/60Wmax, " ) 10 ~ X21l11u112ILJ2JI NIPEI ~. ~ I I I 1 shr~~~~-~l I ~ . 3'V 220V50Hz 11 rf"'\ X1 J~ N 1190 X1ILIIL1ILllu~INlp[1 I I I I ICv-J-~~--~ : XI, J~ 11OV10Hz ~ I 01100 I ~~-\4f 1 I Kl rL,. I L T u- - ~I 12 l' X1 J~
in „Ersatz für Bistabiles Relais Gruner 175 A 03 100 E /// 72/709“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Projekt.pdf
12 INPUT3 OUT3 14 ENABLE 14 INPUT4 OUT4 9 9 9 9 SENS1 8 V V V V 4 13 GND D B D B D B D B 6 A SENS2 L298 7 B 11 9 D CNTL 5 INH1 SYNC 1 8 INH2 HOME 3 GNDGNDGNDGND 2 GND 2 , 1 , R 0 R 0 L297 GND GND GND GND Aufzugssteuerung 1)
in „Kombination L297 u. L298“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
12345.pdf
3 GND 7 B 11 TR Q 9 C CNTL 4 7 5 D 1 R DIS GND 8 INH1 SYNC 5 6 INH2 3 CV THR 2 HOME 1 GND V+ 8 GND L297 NE555N GND GND F µ C8 R6 R7 C 2 10nF 10K 70 GNDGND 08.01.2009 13:05:49 C:\Dokumente und Einstellungen\Sven und Jessi\Eigene Dateien\eagle\Projektarbeit\Projekt.sch (Sheet: 1/1) C2 C1 470µF 100nF C6
in „Kombination L297 u. L298“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
a30schem_board.pdf
A30 Display Driver Board schematics page 2 of 3 18.03.2024 R297 R293 J400 R395 Q295 R397 R404 Q300 L286 J285 R289 R398 R298 C300 R393 R288 R247 J50 U350 C345 Q350 R351 R251 R342 R352 R253 R341 R339 C359 C252 R337 R246 C323 C360 R266 C262 C221 J390 C353 R348 C335 Q205 J305 R357 C356 T325 C302 CR358 C343 R333 R319 R201 CR208 R313 C305 L302 R346 C344 R315 Q330 C349 R331 CR307 R221? R400 R309 R311 C216 C354 L215 L240 C69 C136? R170 R172 R169? VR174 R261 U175B Q245 R158? Q160 T150 R249 C265 R237 C132 CR161 C163 R175 CR156? C130 Q165? C173
in „Tektronix TDS744A Netzteil“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
STEPPER.pdf
SENSE 2 Isens B 3 SYNC 2 8 1-2: chopper acts on ABCD HOME GND GND 2-3: chopper acts on INH1, INH2 R13 L297 DIL20 L298 Multiwatt15 330 R14 R15 unter DIL20 3x1R/1% 3x1R/1% B JP11 D7 D8 D9 D10 B 1 BYV27/200 BYV27/200 BYV27/200 BYV27/200 D11 2 HEADER 2 LED red VRef "HOME" (see datasheet) 1-2: DO NOT ADD JUMPER
in „schon wieder ein l297 problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
tan.c
251, 253, 255, 258, 260, 262, 265, 267, 270, 272, 274, 277, 279, 282, 284, 286, 289, 291, 294, 296, 298, 301, 303, 306, 308, 311, 313, 316, 318, 320, 323, 325, 328, 330, 333, 335, 338, 340, 343, 345, 348, 350, 353, 355, 358, 360, 363, 365, 368, 370, 373, 375, 378, 380, 383, 385, 388, 391, 393, 396, 398
in „XMEGA DMA transfer nach PORT“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Elektor83.PDF
2,65 4018 1,70 4549. 11,50 PD22 LS11 , -,65 15241. 2,65 401I -,85 4551. . 2,80 BAMS PD24 LS12. -,75 L5242. 2,65 4020 1,40 4553. . 7,90 M2101........6.95 PD28 LSl3 . -,75 1S243. 2,65 4021 1,75 A EEA . 4 r - M 21L02.......,75 PD4C LS14. 1,20 L5244. 2,65 4022 1,40 4555. .1,50 M2102........2,75 LS15. -,65
in „Das Ende des Z80“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
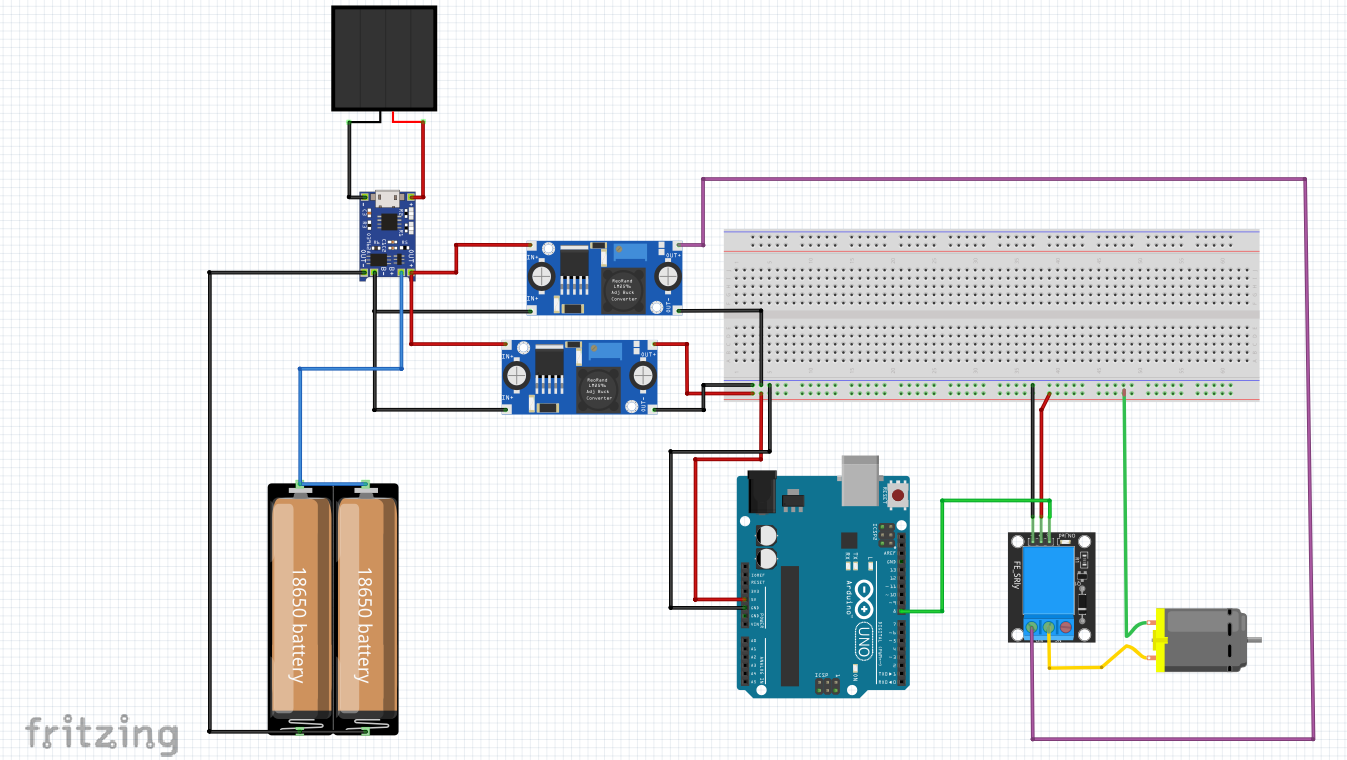
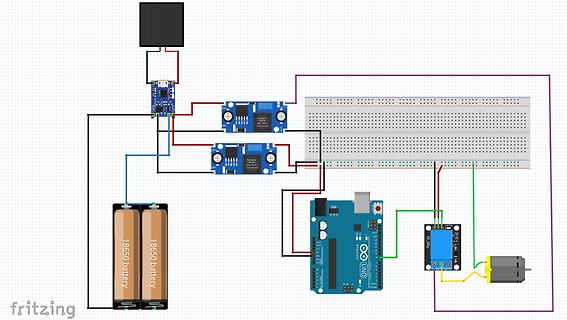
Fritzing-Schaltplan eines Arduino-Aufbaus mit Motortreiber und Batterien
18650 battery, Arduino UNO, L298N, Fritzing
in „Probleme beim Schalten von 12 V Pumpe mit Step Up Konverter“ · Analoge Elektronik und Schaltungstechnik · · Screenshots
-
Datei
isrs.s
1 ... DEFINED SYMBOLS isrs.s:0 .text:00000000 L0 F0 isrs.s:61 .text:00000000 PCINT0_vect isrs.s:62 .text:00000000 L0 L0 isrs.s:63 .text:00000000 L0 L1 isrs.s:71 .text:00000000 L0 L2 isrs.s:72 .text:00000000 L0 L3 isrs.s:73 .text:00000000 L0 L4 isrs.s
in „Fehler beim ausführen von MAKE (e=2) kann Datei nicht finden“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AM335x_Sitara_Prozessor.pdf
2016 Data Pixels (From 1 to P) 1, 1 2, 1 3, 1 P−2, P−1, P, 1 1 1 1, 2 2, 2 P−1, P, 2 2 1, 3 P, 3 ) L t 1 m r ( LCD e i a a D 1, P, L−2 L−2 1, 2, P−1, P, L−1 L−1 L−1 L−1 P−2, P−1, 1, L 2, L 3, L L L P, L Figure 7-81. LCD Raster-Mode Display Format Copyright © 2011–2016, Texas Instruments Incorporated
in „BeagleboneBlack: Sensor über I2C“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LANF7236.pdf
E T H E R N E T 1 0 B A S E -T L A N F IL T E R M O D U L E S Networking 11 6X Components 6G 0 NF723 010 F73 LA LAN o ELECTRICAL CHARACTERISTICS @25 C Hi-Pot Test @60Sec, 1500Vrms Model Insertion Loss Attenuation Return Loss Com. To
in „winziger Webserver mit enc28j60+mega32“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Header_Wii_Nunchuk.h
Headerdatei ;HHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHH ;Der ATmega8L laeuft mit 1,8418432 MHz und wird an 3,3V betrieben. ; ;Ein Wii Nunchuk (I2C mit 100kHz ) wird dazu benutzt mittels des Motrotreibers ;L298N, 5 Gleichstrommotoren und deren Bremsen, sowie ein Ventil
in „AVR8ASM TWI Interrupt“ · Mikrocontroller und Digitale Elektronik ·