-
 Bild
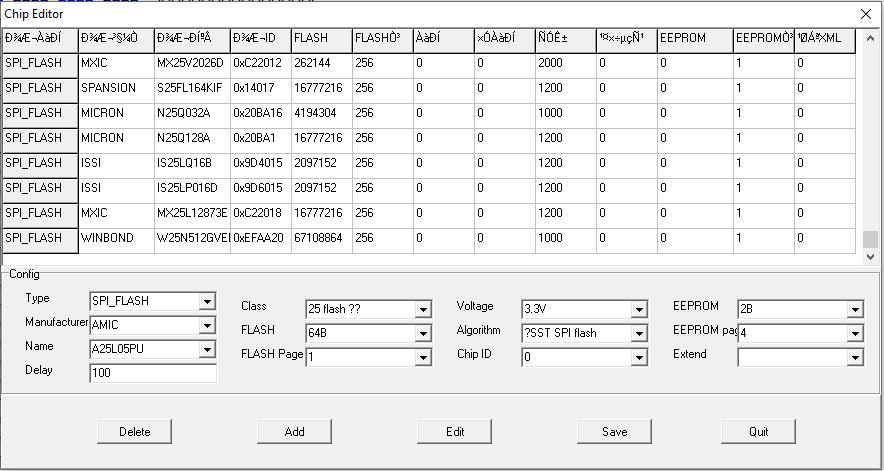
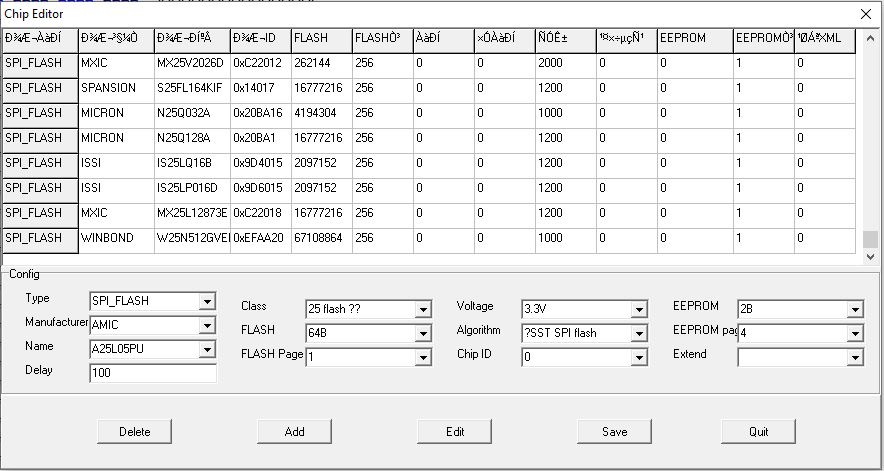
Screenshot einer Chip-Editor-Software mit Bauteilliste
1200 0 0 1 0 SPI_FLASH MICRON N25Q032A 0x20BA16 4194304 256 0 0 1000 0 0 1 0 SPI_FLASH MICRON N25Q128A 0x20BA1 1677216 256 0 0 1200 0 0 1 0 SPI_FLASH ISSI IS25LQ16B 0x9D4015 2097152 256 0 0 1200 0 0 1 0 SPI_FLASH ISSI IS25LP016D 0x9D6015 2097152 256 0 0 1200 0 0 1 0 SPI_FLASH MXIC MX25L12873E 0xC22018
in „AVM Fritz Repeater 600 - fehlgeschlagenes Firmware Update?!“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
 Bild
Screenshot einer Chip-Editor-Software mit Bauteilliste
1200 0 0 1 0 SPI_FLASH MICRON N25Q032A 0x20BA16 4194304 256 0 0 1000 0 0 1 0 SPI_FLASH MICRON N25Q128A 0x20BA1 1677216 256 0 0 1200 0 0 1 0 SPI_FLASH ISSI IS25LQ16B 0x9D4015 2097152 256 0 0 1200 0 0 1 0 SPI_FLASH ISSI IS25LP016D 0x9D6015 2097152 256 0 0 1200 0 0 1 0 SPI_FLASH MXIC MX25L12873E 0xC22018
in „AVM Fritz Repeater 600 - fehlgeschlagenes Firmware Update?!“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
PDF
Marantz_2245_Schematic_HiRes_ALL.pdf
33k 16 68k 56k 100k 120k 820k 22k 1k 470k 1k8 J315 2SA640 (M)x2 2SC945R 2SC562O 2SC945Q 2SA607 (N.M.L.K) 2SA607 (M.L.K) 2SC984B SM-150-01 BZ-150 SJ2514 PHONO 10n S002-2F S002-2R J306 or (L)x2 2SC960 (N.M.L.K) 2SC960 (M.L.K) L C011 S002-4F S002-4R TUNING 35 H002, 004 10n M017 J307 H764, 765 HL000919A
-
PDF
DTMF_AVR.pdf
Microcontroller Assembler and C High-level Language Code STK500 Top-Module Design 260 Bytes Code Size/128 Bytes Constants Table Size Use of Lookup Tables Application Introduction Note This application note describes how DTMF (Dual-Tone Multiple Frequencies) signal- ing can be implemented using any AVR microcontroller
in „Frequenzverfahren beim Telefon“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
XPort_DS.pdf
through a web interface • Easy customization of HTML web pages and configuration screens • E-mail • 128, 192, or 256-bit AES Rijndael encryption (optional) • EMI tested and compliant • Extended operating temperature: -40 to +85˚ C normal mode -40 to +75˚ C high-performance mode • High-performance processor
in „LANTRONIX XP100200K-03“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
twitest.c
* * Compatibility defines. This should work on ATmega8, ATmega16, * ATmega163, ATmega323 and ATmega128 (IOW: on all devices that * provide a builtin TWI interface). * * On the 128, it defaults to USART 1. */ #ifndef UCSRB # ifdef UCSR1A /* ATmega128 */ # define UCSRA UCSR1A # define UCSRB UCSR1B # define UBRR UBRR1L # define UDR UDR1 # else /* ATmega8 */ # define UCSRA USR # define UCSRB UCR # endif #endif #ifndef UBRR # define UBRR UBRRL #endif /* * Note [3] * TWI address for 24Cxx EEPROM: * * 1 0 1 0 E2 E1 E0
in „Die I2C Schnittstelle eines PIC16F876A initialisieren“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
252039.pdf
DLS (Display Layer Select) 180 DLS5 DLS4 DLS3 DLS2 DLS1 DLS0 184 DBGC (Display Back Ground Color) L0BLD (L0 Blend) 0B4 E S B P 0 0 L 0 L0BR L L L L1BLD (L1 Blend) 188 B B B B L L L L L1BR L2BLD (L2 Blend) 18C E S I P 2 2 2 2 L2BR L L L L L3BLD (L3 Blend) 190 B B B B L L L L L3BR L4BLD (L4 Blend) 194
in „LCD Display / Controller eines Schweißgerätes prüfen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
Match Interrupt: Off // Compare C Match Interrupt: Off TCCR1A=0x00; TCCR1B=0x00; TCNT1H=0x00; TCNT1L=0x00; ICR1H=0x00; ICR1L=0x00; OCR1AH=0x00; OCR1AL=0x00; OCR1BH=0x00; OCR1BL=0x00; OCR1CH=0x00; OCR1CL=0x00; // Timer/Counter 2 initialization // Clock source: System Clock // Clock value: Timer 2 Stopped
in „ADC beim mega64?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.asm
; ;Graphik-Anzeige EADOGS102-6 am ATmega32 ; angeschlossen am SPI-Bus ; erste Versuche ;portb4=cs,L während der Übertragung ;portb5=MOSI=Daten ;portb6=MISO ;portb1=cd=(L=Steuerung,H=Daten) ;portb7=sck ;portb2=reset (aktiv =L) .include "m32def.inc" .org 0x00 rjmp RESET ; Reset Handler .org 0x02 reti
in „Ansteuerung EA DOGS 102-64, asm-schleife hängt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ssd1325.h
GPIO_SetBits(GPIOA, GPIO_Pin_6); #define OLED_NSS_PIN GPIO_Pin_4 #define OLED_NSS_L GPIO_ResetBits(GPIOA, GPIO_Pin_4); #define OLED_NSS_H GPIO_SetBits(GPIOA, GPIO_Pin_4); #define OLED_DC_PIN GPIO_Pin_8 #define OLED_DC_L GPIO_ResetBits(GPIOA, GPIO_Pin_8); #define OLED_DC_H GPIO_SetBits
in „AVR Mega1284, Fontarray zu groß -> wie in Flash?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
QingKeV2_Processor_Manual.PDF
needs. The following instruction set extensions are supported by QingKe V2 series microprocessors. l RV32: 32-bit architecture, general-purpose register bit width of 32 bits l E: RV32I subset, only 16 general-purpose registers supported l C: Supports 16-bit compression instruction l XW: 16-bit compression
in „CH32V006 und CH32V007 von WCH“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LTN150XB-L03.pdf
X 0.123 0.153 0.183 Blue B Y 0.102 0.132 0.162 W X 0.283 0.313 0.343 White W Y 0.299 0.329 0.359 θ L 40 45 Hor. Viewing θH 40 45 Degree (1), (5) CR ≥ 10 s Angle φH 20 25 BM-5A Ver. φL 40 45 13 Points White Variation δL - - 1.65 - (6) Samsung Secret Doc.No. LTN150XB-L03 Rev.No 04-A00-G-050601 Page 7
in „Samsung LTN150XB-L03 Display“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
Rate #define USART0_RX_BUFFER_SIZE 32 // define Receive Buffer Size. Size can be 2, 4, 8, 16, 32, 64, 128 or 256 Byte #define USART0_TX_BUFFER_SIZE 64 // define Transmit Buffer Size. Size can be 2, 4, 8, 16, 32, 64, 128 or 256 Byte #define F_CPU 20000000 #include "usart.h" #include <util/delay.h> const
in „Pollin MOTOROLA VIP1710“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
nDDI0100E_ARM_ARM.pdf
SAM7SE: SAM7S + Externes Bus SDRAM Interface, und komplexere PCB Layouts 256K bis 512K Flash im LQFP128 angekündigt für Q4 notwendig…platzieren Sie einfach 20 passive 05. Komponenten um den SAM7 und Sie können Ihr SAM7X: SAM7S + CAN + Ethernet MAC10/100 im LQFP100, 128K...256K Flash ARM Design in Betrieb
in „ARM was geht?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_Sinus.ino
256 = 1,4° = 0,025 rad R(amplitude): 1 / 256 = 0,39% */ #include <util/atomic.h> #define F_PWM 62500L // Hz #define PRESCALER 1 #define TIMER_RELOAD ((F_CPU / ( PRESCALER * F_PWM) -1)) // Fast PWM #define DELAY 20 // ms, Pause für Zwischenschritte im Demo #define LOOPS 1 // Anzahl Schleifen pro Modulationsdemo
in „Arduino Micro SPWM“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
jmd2015-jiw.pdf
* Vulnerability by Design in Mobile Network Security A Jøsang , L Miralabé , L Dallot 2 1 University of Oslo, Norway E-mail: josang@ifi.uio.no 2TazTag, France E-mail: lm@taztag.com, leonard.dallot@taztag.com Abstract: The GSM network, commonly called 2G, was designed
in „Windows 10, Windows 11 für "Normalnutzer" ein Witz kennt wer?“ · PC Hard- und Software ·
-
 Bild
Nahaufnahme einer Leiterplatte mit elektronischen Bauteilen
C103, PL3, C12, PC39, C107, H9, C107, L48, L46, D06, D07, D08, D03, D04, R159, R157, R158, R128, R150, PC20, PC19, 221, R146, R147, R152, J7, R134, U6, R121, R122, R123, R124, R125, R126, R127, R129, R130, R131, R132, R133, R135, R136, R137
in „Defekte POE Platine bei einem Netzwerkswitch“ · Platinen · · Platinenfotos

-
Datei
V31AVR.C
Timer1-Interruptroutine */ ISR(TIMER1_OVF_vect) { TCCR1B &= ~(1 << CS10); // Timer1 anhalten TCNT1L = 0xAF; // Timer1 laden (50 ms einstellen) TCNT1H = 0x3C; TCCR1B |= (1 << CS10); // Timer1 starten Zeit--; // (Zeit)-- if(Zeit == 0) // Wenn (Zeit) == 0 { Zeit = W_Zeit; // (Zeit) = W_Zeit PORTD ^= (
in „8051-Code auf AVR-Platine STK500 übertragen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart.h
***************************************/ // User-Konfiguration: #ifndef F_CPU #define F_CPU 8000000L #endif #define UART_BAUD 9600L // UART_BUFFSIZE_EXP: 0=>1 1=>2 2=>4 3=>8 4=>16 5=>32 6=>64 7=>128 8=>256 #define UART_BUFFSIZE_EXP 5 // Ende User-Konfiguration #define UART_BUFFSIZE (1 << UART_BUFFSIZE_EXP
in „AVR Einstieg / Probleme mit Programm Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
smith_chart_aufgabe.pdf
516,># C261^-99#-JLI`?2=,3A## # # # RS2:# # ▯ j%▯%▯ ▯ # B#,1289-6?# # # # # # # # P#5^-# # HJ# C # ,128,1>T0]/.^/# # Cm# # # # # C# # # 7#6=-,3-\6-9-lA # # # RS2:# # /92G-#2C2-lA # ▯ ▯▯▯▯▯$▯▯▯ ▯▯▯ ▯▯▯ ▯ &▯▯▯▯▯▯▯▯▯ ▯ ▯▯▯%▯▯ ▯▯▯▯
-
Datei
main.c
stdlib.h> #include <avr/io.h> #include <avr/interrupt.h> #include <avr/signal.h> #define XTAL 16000000L #define BAUD 38400 #define ubrrval ((XTAL)/((BAUD)*16L)-1) #define nop() asm volatile("nop") static volatile unsigned char ADCmax=0; static volatile unsigned char ADCstep=10; static volatile unsigned
-
PDF
assembler_beginner.pdf
Bytes (Res4:Res3:Res2:Res1, untergebracht in R5:R4:R3:R2). Die Formel lautet: m1 * m2 = (256*m1M + m1L) * (256*m2M + m2L) = 65536*m1M*m2M + 256*m1M*m2L + 256*m1L*m2M + m1L*m2L Avr-Asm-Tutorial 62 http://www.avr-asm-tutorial.net Offensichtlich sind jetzt vier Multiplikationen zu er- ledigen. Wir beginnen
in „Assembler Tutorial als PDF ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Error02.txt
DBIG_TP -DWITH_SELFTEST -DAUTO_CAL -DSHORT_UNCAL_MSG -DFET_Idss -DWITH_AUTO_REF -DREF_C_KORR=12 -DREF_L_KORR=40 -DC_H_KORR=0 -DWITH_VEXT -DRMETER_WITH_L -DCAP_EMPTY_LEVEL=4 -DAUTOSCALE_ADC -DREF_R_KORR=3 -DESR_ZERO=20 -DNO_AREF_CAP -DUSE_EEPROM -DPULLUP_DISABLE -DANZ_MESS=25 -DPOWER_OFF -DBAT_CHECK -DBAT_OUT
-
Datei
WinAVR_Output.txt
DBIG_TP -DWITH_SELFTEST -DAUTO_CAL -DSHORT_UNCAL_MSG -DFET_Idss -DWITH_AUTO_REF -DREF_C_KORR=12 -DREF_L_KORR=40 -DC_H_KORR=0 -DWITH_VEXT -DRMETER_WITH_L -DCAP_EMPTY_LEVEL=4 -DAUTOSCALE_ADC -DREF_R_KORR=3 -DESR_ZERO=20 -DNO_AREF_CAP -DUSE_EEPROM -DPULLUP_DISABLE -DANZ_MESS=25 -DPOWER_OFF -DBAT_CHECK -DBAT_OUT
-
PDF
Diplom_Mangalathu.pdf
erzeugt [Chen89], [Houl02], [Grie03]. Diese kann durch folgende Formel beschrieben werden: 2 2 M = k L L 1 2 (2.35) Wobei L und L die Einzelinduktivitäten der beiden separaten Spulen darstellen. 1 2 - 20 - Grundlagen M C2 U S ≈ L1 L2 C1 Abb. 2.13: Zwei induktiv gekoppelte Schwingkreise Das mechanische
in „Nuclear magnetic resonanc NMR“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
AVR-Tutorial.pdf
geschrieben: ;*************************************************************************** ;* A P P L I C A T I O N N O T E F O R T H E A V R F A M I L Y ;* ;* Number :AVR000 ;* File Name :"2313def.inc" ;* Title :Register/Bit Definitions for the AT90S2313 ;* Date :99.01.28 ;* Version :1.30 ;* Support
in „AVR-Tutorial als PDF“ · Offtopic ·
-
Datei
main.c
Inhalt LCDM1-LCDM20 loeschen } //return; } void conv_d2bcd (unsigned long int x, int *bcd) { int m, l, b, cc, i; unsigned long int dbcd; m=x/10000; l=(x%10000)/1000; b=(x%1000)/100; cc=(x%100)/10; dbcd=((((((((m*1157<<1) + l*129)<<1) + b*13)<<1) + cc)*3)<<1) + x; // Calc Dec equiv of BCD // dbcd =((m*1157*2 +l*129*2 +b*13*2+cc)*3)*2 +x Algorithm for (i=0;i<20; i++) *(bcd++) = (dbcd>> i) & 0x1; // Conv dbcd to 20 bits BCD } void LCD_Ausgabe( int*Value){ int Number = 0; Number = *Value; Number &= 0x0F; //Maske
in „MSP430 Timer Uhr sekundentakt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
gaak01.bas
neuer gültiger Impuls ist da 'Programmstart, Reset-Routine: 'Tiny13 auf 4,8 MHz umschalten: Clkpr = 128 'Taktvorteiler Schreibschutz aufheben Clkpr = 1 'Taktvorteiler auf 1:2 Clkpr = 1 'einstellen 'PB1 (Pin 6) wird der Impulseingang, alles andere werden Ausgänge Portb = &B00010 'Ports erstmal auf L-Pegel
in „Status abfragen, bevor es ins Hauptprogramm geht / BASCOM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
serial.h
UART_BAUD_RATE 38400 //#define UART_BAUD_RATE 115200 #endif #define UART_BAUD_SELECT (F_CPU/(UART_BAUD_RATE*16l)-1) // Some usefull defines #define NOP asm volatile ("nop" ::) #define sbi(portn, bitn) ((portn)|=(1<<(bitn))) #define cbi(portn, bitn) ((portn)&=~(1<<(bitn))) extern void ser_init(void); extern void
in „Atmel ist unter "Profis" nicht gerade beliebt - Warum?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
system.c
Senden #define RXD (PIND&BIT2) // Pin zum Empfangen #define DALLAS (PINA&BIT5) #define __AVR_ATMEGA128__ 1 #define OSCSPEED 16000000 // CPU Oszillator 16 MHz /* ** Funktionen */ // Initialisiere die Ports void PORT_Init() { // Ports Data direction register PORTA = 0b00000000; DDRA = 0b01000000; // Setze
in „Falsche Anzeige nach Spannungsverlust“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
gaak01.bas
neuer gültiger Impuls ist da 'Programmstart, Reset-Routine: 'Tiny13 auf 4,8 MHz umschalten: Clkpr = 128 'Taktvorteiler Schreibschutz aufheben Clkpr = 1 'Taktvorteiler auf 1:2 Clkpr = 1 'einstellen 'PB1 (Pin 6) wird der Impulseingang, alles andere werden Ausgänge Portb = &B00010 'Ports erstmal auf L-Pegel
in „Ich verstehe den Timer0 beim ATtiny 13 nicht.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
gaak01.bas
neuer gültiger Impuls ist da 'Programmstart, Reset-Routine: 'Tiny13 auf 4,8 MHz umschalten: Clkpr = 128 'Taktvorteiler Schreibschutz aufheben Clkpr = 1 'Taktvorteiler auf 1:2 Clkpr = 1 'einstellen 'PB1 (Pin 6) wird der Impulseingang, alles andere werden Ausgänge Portb = &B00010 'Ports erstmal auf L-Pegel
in „RC Kanal auslesen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
gaak01.bas
neuer gültiger Impuls ist da 'Programmstart, Reset-Routine: 'Tiny13 auf 4,8 MHz umschalten: Clkpr = 128 'Taktvorteiler Schreibschutz aufheben Clkpr = 1 'Taktvorteiler auf 1:2 Clkpr = 1 'einstellen 'PB1 (Pin 6) wird der Impulseingang, alles andere werden Ausgänge Portb = &B00010 'Ports erstmal auf L-Pegel
in „RC-Empfänger auslesen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
FlowChart_Timing-Diagramm_Controller-Software.pdf
Programmablauf nach Power On Reset Start nach RESET Taktrate reduzieren Takt auf internen RC-Oszillator mit 128kHz Setzen der Ausgangspegel mit PORTB ●PORTB0=0 --> Low für Ausgang PB0 ●PORTB1=0 --> Low für Ausgang PB1 I/Os konfigurieren (Referenz Datenblatt S.78 & S.67) Alle Pull Ups ausschalten mit PUEB ●PUEB0
in „Programmierer für ATtiny4 gesucht“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
2161072.pdf
UPDATE THE DURABILITY Jun.27,2015 Drack Tommy B3 - UPDATED 04DEC15 MRF Tommy 4 - Ø2 . 2.5 7 M23*1.0 P N L . . 1 . 9 5 E 1 1 2 0 Ø X X T T L 19.8 27.5 : 25.7 M 3 R - E MA1LAS1900 M23, RECP, ST, 19POS, P TYPE, KEYED "S" 27 C P - MA1LAR1900 M23, RECP, ST, 19POS, P TYPE, KEYED "R" 26 T C 0 - L 0. MA1LAP1900
in „Weller WX/WSM/WHS Serie Kabel Reverse Engineering“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
datasheet.pdf
DQ15 RESET Auto-Select Manufacturer Code (L) L H L L L VID Code H Auto-Select Device Code (1) L L H H L L VID Code H Read (3) L L H A0 A1 A 6 A9 DOUT H Standby H X X X X X X HIGH-Z H Output Disable L H H X X X X HIGH-Z H Write L H L A0 A1 A 6
in „Eprom Hersteller bzw. Vergleichstype gesucht“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ADS830E_8Bit_60MHz__BB.pdf
–7dBFS –10 1 fIN 10MHz f2= 9.9MHz at –7dBFS –20 IMD(3) = –60dBc 0.1 B –30 ( B e –40 S t ( 0 n –50 L a D M –60 –70 –0.1 –80 –90 –0.2 0 7.5 15 22.5 30 0 64 128 192 256 Frequency (MHz) Output Code ® 5 ADS830 TYPICAL PERFORMANCE CURVES (CONT) At TA= full specified temperature range, single-ended input
in „Oszilloskop mit AVR“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
siemens_cx65_cam.pdf
R G R G R G R G R G R G R G R G R r r r r r r r r r r s l e l x a i c p i t l r a V n g S 6 B G bB G b B Gb B Gb B G b B G b B Gb B G bB G b B Gb 5 GrR G r G R r R GrR r G r G RrG R r R G r r 4 B G B G B G B G B G B G B G B G B G B G b b b b b b b b b b 3 GrR
in „Digitale Cmos Kamera auslesen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
fritzbox_7590_log.txt
mpoa:atm_mpoa_init: mpc.c: initialized [ 6.372054][ T1] KOAM is loaded successfully. [ 6.376699][ T1] l2tp_core: L2TP core driver, V2.0 [ 6.381644][ T1] l2tp_ip: L2TP IP encapsulation support (L2TPv3) [ 6.388198][ T1] l2tp_netlink: L2TP netlink interface [ 6.393315][ T1] l2tp_eth: L2TP ethernet pseudowire support (L2TPv3) [ 6.399796][ T1] l2tp_ip6: L2TP IP encapsulation support for IPv6 (L2TPv3) [ 6.407174][ T1] 8021q: 802.1Q VLAN Support v1.8 [ 6.413876][ T1] audit: type=1400 audit(5.736:2): apparmor="STATUS" info
in „FritzBox 7590 Boot Loop“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Sager_D87P_Service_Manual_Part3.pdf
N9 A6 VDD E11 L11 VDD A7 N10 MEM_MAA7 N10 A7 VDD L11 L11 VDD A7 N10 MEM_MAA7 N10 A7 VDD L11 A8 N11 MEM_MAA8 N11 A8 A8 N11 MEM_MAA8 N11 A8 NC/A9 M8 MEM_MAA9 M8 NC/A9 NC/A9 M8 MEM_MAA9 M8 NC/A9 L6 MEM_MAA10 L6 L6 MEM_MAA10
-
PDF
ZigBit_OEM_Module_Product_Datasheet.pdf
OEM Modules Product Datasheet PinConfiguration ZDM-A1281-B0 Pinout T U T T X X A K _ O I C R R T A L L K I O L 7 6 T T T T D C _ D E 3 2 1 0 M M C P OP A A R R C C U N S S P P OP I I I G G U U U U I I C D R O G G G S P S S 18 17 16 15 14 13 12 11 10 98 7 6 5 4 3 2 1 GPIO3 1 0 8 GPIO4 2 4RF_GND GPIO5
-
Datei
t6963c_main_v2.asm
0x0300 .equ FONT_SIZE = 6 ; änderbar über FS-Pin am Display .equ LCDMode = 0b10000000 .equ SPALTEN = 128/FONT_SIZE .equ GFX_ZEILEN = 64 .equ TXT_ZEILEN = 64/8 ;=============================================== ;= Pinbelegung Display (L = low-active) = ;=============================================== .equ wr = PB0 ; Data Write (L) .equ rd = PB1 ; Read Data (L) .equ ce = PB2 ; chip enable (L) .equ cd = PB3 ; Command/Data (H/L) .equ reset = PB4 ; Reset (L) ;.equ LCD_D_OUT = PORTD ;.equ LCD_D_IN = PIND ;.equ LCD_D_DIR = DDRD ;==
in „Optimierung ASM-Code für GLCD“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
clock_16F88.ASM
,f ; low byte overflow, add 1 to High byte movf NextPixel_L,w ; RoundedNext = NextPixel movwf RoundedNext_L ; movf NextPixel_H,w ; movwf RoundedNext_H ; btfss NextPixel_F,7 ; IF NextPixel_Fraction >= 128 then goto NotRoundUp ; incf RoundedNext_L,f ; ROUND UP
in „Programm von Pic16F628 für Pic16F88 ändern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
20110326_log.txt
250714285 Hz Memory Layout (256MB SC) PNX8550_RAM_SIZE = 0x10000000 (256 MB) MIPS_SIZE = 0x08000000 (128 MB) TRIMEDIA_SIZE0 = 0x01000000 ( 16 MB) TRIMEDIA_SIZE1 = 0x00A00000 ( 10 MB) SHARED_CACHED_SIZE = 0x02800000 ( 40 MB) SHARED_NC_SIZE = 0x01200000 ( 18 MB) FLASH FS Start = 0x04000000 ( 64 MB) (Scratch3=0x00000000) L1 Cache: Flags 0x0000 Instruction: SetsPerWay 256 NumWays 2 LineSize 0x0020 Size 0x4000 Data : SetsPerWay 128 NumWays 4 LineSize 0x0020 Size 0x4000 L2 Cache: Flags 0x0000 Instruction: SetsPerWay 0 NumWays
in „Pollin - Receiver-Mainboard mit Twin DVB-[T,C] Tuner, NXP PNX8950EH“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LM2576-D.pdf
CURRENT (A) Figure 18. LM2576−3.3 Figure 19. LM2576−5 60 60 ( 35 ( 40 E 30 H1500 E 35 A A 30 H1500 L 25 H1000 L H1000 V H680 H470 V 25 H680 T 20 H330 H220 H150 T H470 H330 P 18 P 22 H220 H150 I I M L680 M 20 L680 M 16 L470 L330 M 19 L470 X L220 X L330 L220 M 15 L150 M 18 L150 L100 L100 L68 L68 14 17
in „Platine als Kühlkörper“ · Platinen ·
-
PDF
LM2576_On.PDF
CURRENT (A) Figure 18. LM2576−3.3 Figure 19. LM2576−5 60 60 ( 35 ( 40 E 30 H1500 E 35 A A 30 H1500 L 25 H1000 L H1000 V H680 H470 V 25 H680 T 20 H330 H220 H150 T H470 H330 P 18 P 22 H220 H150 I I M L680 M 20 L680 M 16 L470 L330 M 19 L470 X L220 X L330 L220 M 15 L150 M 18 L150 L100 L100 L68 L68 14 17
in „Ruhige negative Spannung“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
SAM9_EVAL-01.pdf
+5V +3V3 N N e IC120 G6 4 5 3 3 8 0 G0 L120 1 2 3 5 1 2 1 s MAX1951_SO8 1 2 8 7 2u2 s IN LX 1 VCC for current measurement a R120 5 COMP FB 4 DGND 10R 6 R122 C123 3 PGND 2 10n R121 GND REF +3V3 A_3V3 C126 C127 C128 +3V3 +3V3_HEADER C120 C121
in „AT91RM9200 Bootstrap loader“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LM135.pdf
Thermal Time Constant 5 L M 3 5 L M 3 , L M 3 A L M 2 5 A L 569833 569834 3 3 Thermal Response in Still Air Thermal Response in Stirred Oil Bath A 569835 569836 Forward Characteristics 569837 5 www.national.com 5 3 Application
in „ADC Vergleichen und Variable ändern“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LPC3130_31.pdf
SPI Chip Select Input (Slave) Digital power supply VDDI H3; SUP1 Supply - CS2 Digital Core Supply L7; L12; C12; C6; A9; C9 VSSI A11; Ground - CG2 Digital Core Ground C7; D12; G4; L6; L11 Peripheral power supply VDDE_IOA B2; SUP4 Supply - PS1 Peripheral supply for NAND flash interface E5; F5; G5; H5
in „LCD-Interface LPC3131“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
fahrwerk.c
ADCSRA |= (1 << ADSC); // Wandlung starten loop_until_bit_is_clear(ADCSRA,ADSC); // Warten ADW_res_l[x] = ADCL; // Lowbyte lesen ADW_res_h[x] = ADCH; // Highbyte lesen } setpoint = 0; setpoint = ((int) ADW_res_h[2] << 8) | (int) ADW_res_l[2]; // Sollwert aus beiden Register- // werten zusammensetzen
in „mmh wer findet den Fehler?“ · Mikrocontroller und Digitale Elektronik ·