(2.4-5) where R = R = R. s L This filter has no finite zeros, but has two poles. They are evaluated by factoring the denominator polynomial of H(s). The result is _ -(RC+ L/R)-:k. [(RC+ L/R)- 8LC]1/2 P1.2 -- - - - - - - - 2 - L
Art.Nr. H&B Wattavi S Leistungsmesser ISO 101,35 6369 H. Koll KDM3500T Multimeter ISO 78,42 6370 H.G.L 105 Digitalmultimeter ISO 89,27 6461 H.G.L 2500 Capacitance Meter ISO 56,70 7997 H.G.L 5050 DB Analogmultimeter ISO 72,39 6462 H.G.L 5050 E Analogmultimeter ISO 72,39 6463 H.G.L. 2000N Digital Multimeter ISO 56,70 8224 H.G.L. 325 DLBN Labor-Netzgerät ISO 55,50 7540 H.G.L. 3800JD Digital Multimeter ISO 56,70 8221 H.Horstmann GmbH Orion 3.0 Spannungsprüfer ISO 47,05 8144 Halstrup KAL84 Pressure Calibrator ISO 97,72 8117 Hameg
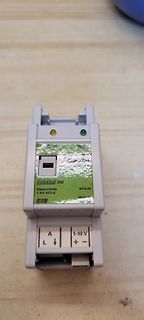
Moin in die Runde, ich habe hier einen Merten (6470 29) KNX, Schalt u. Dimmaktor 0-10V. Er schaltet ein und aus, nur leider kommt aus dem 0-10V Ausgang für den Dimmer keine Spannung raus. Auf dem oberen Tochterboard, an dem Pin6 Basis des IL5 (PHOTOTRANSISTOR
Stromversorgung feststellen, die obere Schaltung hängt ausschließlich am Optokoppler. Weder am OPV (25L2C) noch am anderen IC (H 8096, keine Ahnung, was das ist) liegt eine Versorgung an. Von außen ist da meiner Meinung nach nichts vorgesehen. Die Platine ist zweiseitig und nur einseitig bestückt.
WS 6 WS 6R 5 WS 1J 2 WS 1 WS O 7R r ewoP 4 1 t eS/ ot uA 41R 3 5 2R une M ecr uoS R R 31R R R 1R 8R L 11C304T0786: N/ P 2 51. 11. 1002: et aD 1 1 YEK F688BL:l edo M R R B O A R D 2 2 R C R22 8 Z L15 3 3 R C R21 7 L14 Z 2 R30 2 C L R 2 C L R 1 R L J C28 R R28 R 3 1 C 6 X S U F 1 U 8 U C L S e o C D B
. % [ , t 1 1 0 0 0 0 4 2 0 , % : 0 t 1 1 1 o 0 o t 0 [ 0 0 a e 0 t t t t s , 1 . o % 1 1 e i : : l l l s m % ] d m 0 y : t 0 t t l S e e v v v . 5 0 t 3 9 2 l i : 1 0 0 t o e e L e L o 2 1 A 1 + 9 t 0 D S s t l e I R L L R L R t t t , ( t t . 1 a m n 0 v e k k k k k e e 1 : 0 O e - : : t i o i e L
Guten Morgen, Ich habe gerade eine Platine einer Schrittmotorendstufe (ST L6470PD) vor mir und ein Teil ist abgeraucht. Das Bauteilsymbol im Schaltplan kommt mir unbekannt vor. Die Beschriftung mit L5 - 0R15/2000mA sagt mir auch erstmal nichts. L ist für mich eine Induktivität
Teil ist abgeraucht. Wenn die Sicherung abgeraucht ist, wurde das Teil wohl überlastet Mit L dient eine Spule wohl als Sicherung. Da wären 0R15 bloss 150nH, sehr wenig. Also wohl doch ein Sicherungswiderstand mit 0.15Ohm bei 2A macht 0.6W passt für 0805. Vielleicht ein SMD Drahtwiderstand
P L A A A M A A A A A 2_HPD TX0 - + - + D D D D V V V V L L L L C 1 N N S O 2 0 1 1 1 TX0 22,24,25,27,28,30,31,33 R X T X P P P P 5 5 5 5 D C D C D C D C E E O O O C T L L L T T STB3.3V 0 I 5VDET2 RX0P5VDET
Hallo, Wie schätzt ihr das ein? Ich bin auf der Suche nach einem Stepper Treiber (L6479H von ST Microelectronics). Da dieser Bauteil derzeit nicht einfach zu beschaffen ist, habe ich mich auf die Suche auf aliexpress begeben. Dort gibt es reichlich Angebot, doch bin ich nicht sicher
Laut https://www.win-source.net/stmicroelectronics-l6470h.html liegt der "Fake Threat" bei 52% (was auch immer das bedeutet). Zufälligerweise haben die noch ein paar hundert zu horrenden Preisen zu verkaufen.
pcb, auf dem unter anderem ein Atmel-uController (ATSAM3X8EA-AU) sowie mehrere Schrittmotor-Treiber (L6470H) verbaut sind. Vorsichtshalber wollte ich nun mal nachsehen, ob für eine eventuelle Nachbestellung die Teile verfügbar sind. Leider hat die Krise hier auch meine Bauteile "erwischt". Meine Frage
Hallo, für meine bisherigen Schritt-Motor Ansteuerungen habe ich den L298 (siehe Bild) in Kombination mit dem L297 verwendet. Der L298 kann aber nur 2A. Ich brauche jetzt aber was bis ca. 8A. Habt ihr einen Vorschlag, was man da nehmen kann ? Schon mal Danke für Eure
korrekt vorzeichenerweiterte Bits übertragen werden. Das x-nucleo-ihm02a1 ist ein Board mit zwei L6470, (45V 2,xA) Das x-nucleo-ihm03a1 ist ein sehr günstiges EVAL-Board: https://estore.st.com/en/x-nucleo-ihm03a1-cpn.html Es gibt auch noch das 45 Euro teure EVLPOWERSTEP01. https://estore.st.com
Wollte den ST L6470 Schrittmotortreiber verwenden und mit dessen Stall Detection eine Art sensorless Homeing zu realisieren. Hab mir dazu folgende Platine geholt: https://www.sparkfun.com/products/retired/10859
Probleme die richtige Einstellung zu finden: https://community.st.com/s/question/0D50X00009Xkgpd/l6470-stall-detect-issue https://www.eevblog.com/forum/beginners/l6470-sensorless-stall-detection/ Einzige Möglichkeit scheint nach meinen Versuchen, dass man die den KVAL_RUN (also letztendlich
Zuverlässigkeit betrifft. Jetzt verwende ich diesen hier: https://www.mouser.at/datasheet/2/389/l6470-954753.pdf Der hat einen Algorithmus bereits eingebaut, ich muss nur den Threshold angeben, an dem er auslöst. Hat jemand hier Erfahrungen mit diesem Treiber? Also ich finde, das klappt schon
Sven L. schrieb im Beitrag #5985344: > Tja heute braucht man auch für alles 'ne "App" Brauchte dein selbstgestrickter Bastel-PC früher kein Programm um eine Aufgabe zu lösen? > aber keiner von denen
Sven L. schrieb im Beitrag #5985344: > Tja heute braucht man auch für alles 'ne "App" aber keiner von denen ist > in der Lage eine zu programmieren. Ach, ist das so? Die Vertretungsplan-App hier an
Ursprünglich war ein Treiber ohne Echtzeitproblem gefragt und da würde ich den L6470 vorschlagen, vor allem die leistungsfähige Bauform L6470PD. Kommunikation per SPI, u.a. auch ganze Fahrkurven (siehe Bild).
Der L6470 sieht gut aus! Die Funktionalität ist wie ich mir es vorstell.
auf HIGH. L6470 deaktivieren 8. Wartezeit von mindestens 800nS dem L6470 Zeit geben, damit dieser den gesendeten Befehl verarbeiten kann. Aktuell habe ich sogar 200uS! Habe auch schon noch längere Wartezeiten getestet. Alles ohne Erfolg... 9. Register 1 mit NOP Byte laden (0x00) 10. /CS auf LOW. Damit L6470 aktivieren 11. Wert aus Register 1 (NOP-BYTE) in SPI Register SPDR übergeben und warten bis 8bit´s versendet sind. 12. /CS auf HIGH. L6470 deaktiviert 13. empfangenen Wert aus SPDR in Register
L6470PD (der größere mit besserer Kühlung) Da kann man selber konstruieren und ist alles drin, was man braucht. Sogar Fahrkurven (MCU gibt nur Ziele vor). Allerdings muss man sich mit den Einstellmöglichkeiten
um eine Kurve ähnlich wie in der Skizze im Anhang). zur Steuerung der Schrittmotoren stehen zwei L6470 zur verfügung, das ganze läuft über einen Arduino. Kann man so einen Bewegungsablauf selbst programmieren? Mich würde der generelle Ansatz interessieren, wie man so etwas auflöst. Muss ich mir
Wolfgang schrieb im Beitrag #5333723: > Das frage mal die Hersteller, z.B. STMicroelectronics mit dem L6470? Genau getroffen, genau den L6470H von ST Microelectronics verwende ich. Tany schrieb im Beitrag #5333771: > Michael > hat oben genau erklärt und somit ist die Frage von TO fachlich > beantwortet
Hallo Thorsten, klar, es ist der L6470H von ST microelectronics. Vielen Dank für die Beiträge, schau ich mir auf alle Fälle an. Eine Frage noch zum Abschluss: Wie hängt der Strom von der Belastung (dem Drehmoment, der ihm entgegengesetzt
, das ist mein 1. Post ... bitte um Nachsicht. Versuche schon seit geraumer Zeit mittels der L6470 Treiber auf dem IHM02A1 Board (2x in dasy chain Konfiguration) Schrittmotoren zu verwenden (auf einem Nucleo-L476RG) Funktioniert mit einem Board und 2 Motoren auch alles wie erwartet. Nun versuche
maxBoards 3 XNucleoIHM02A1 *x_nucleo_ihm02a1[maxBoards]; PinName const board_CS[4] = {D5,D2,A2,D10}; L6470 **motors[maxBoards]; int main() { DevSPI dev_spi(D11, D12, D13); // MISO,MOSI,SCK DigitalOut active(D6); active=false; /* Initializing Motor Control Expansion Boards
control code 7A-89:"2" key [DSP mode]) CODEC.ADC AC3Dav(YSS908) ANALOG IN CS4227 DECODER L/R DSP L/R MAIN L CODEC.DAC MAIN R DIR2 L/R SUBWOOFER DIGITAL IN L/R REAR L CS4227 REAR R YM3436 L/R L/R • INPUT: DVD/LD(Analogsignal) 256K SRAM (LchandRch, 1KHz, –20dBV) • OUTPUT: SPEAKERS MAIN L: 24.0dBV
Hallo Leute, ich bin derzeit fast am Verzweifeln. Ich habe ein L6470 und an dem SW PIN ist eine Lichtschranke adaptiert, sobald der Treiber auf RESET HIGH gesetzt wird und die Lichtschrank aktiv(Motor auf Linksanschlag) macht der Motor hochfrequente Geräusche und
umgeguckt und war hier http://reprap.org/wiki/Stepper_motor_driver auf die Motortreiber - Powerlolu - L6470 gestoßen. Außerdem bin ich noch über die Standard-Motor-Treiber, die man bei vielen Steppern gleich mit dazu bekommt gestolpert. Wie z.B. die hier : http://www.ebay.de/itm/DE-Free-ACT-4Axis-Nema23-CNC-Stepper-Motor-23HS2430-Singl-Shaft-425oz-3A-Driver-/231687027098?hash=item35f19f799a:g:lRMAAOSwZd1VfKBV Hast du schon Erfahrung mit solchen Motortreibern sammeln können? Oder kannst du vielleicht etwas empfehlen? Der Powerlolu war mir irgendwie sympatisch, allerdings konnte ich keinen
Peter L. schrieb im Beitrag #4353558: > (Vorwärts/Rückwärts/AUS, keine > Drehzahlstellung) Zuerst musst du mal sicherstellen, das du diesen Kondensatormotor wirklich in der Drehrichtung umdrehen kannst,
Diese hier scheint mir ganz passend zu funktionieren: http://de.farnell.com/stmicroelectronics/l6470h/motor-driver-microstpng-7a-28htssop/dp/2309411 Wie seht ihr das? schöne Grüße, early_bird
Fertigmodulen wie A4988 oder DRV8825 > greifen. Der DRV8825 ist auch nicht "fertiger" als der L6470, sondern genauso komplett. Im Gegenteil kann der L6470 einen Peak Current von 7A, während TIs DRV8825 nur für max 2.5A Peak ausgelegt ist. Logisch, dass TI damit billiger ist.
m.n. schrieb im Beitrag #4290485: > Im Prinzip schon, Du brauchst dann aber 2 x L6470. Zunächst mal danke für Eure Hilfe. Warum soll ich dafür 2 benötigen? Ja, ich kann die gebotenen Funktionen des L6470 nutzen, die reichen mir auch.
Guten Abend. Ich habe vor, eine Steuerung von mehreren Schrittmotoren (3 Motoren vorerst) mittels L6470 zu realisieren bzw. zunächst entwerfen. Die Motorentrieber hängen als eine Daisychain an einem Atmega, wobei welcher, wird von der Firmwaregröße entschieden. Der MC soll eine Kommunikation zum
Ich hätte dennoch einige Fragen, die ich weder via Suchfunktion noch Google beantworten können. L6470: http://www.st.com/st-web-ui/static/active/en/resource/technical/document/datasheet/CD00255075.pdf 1. Layoutvorschlag für den L6470: Was ist zu beachten? Irgendwie finde ich keine Angaben
Oh, sorry, das hatte ich vergessen, es geht um den ST5918L3008 Dank!
Falls Du kein Demoboard für den Treiber verwendest, besorge Dir den L6470 am besten im PowerSO36-Gehäuse und verwende eine möglichst große Massefläche zur Kühlung. Dieses Gehäuse läßt sich gut manuell bestücken und stirnseitig mit der Kühlfläche verlöten. Riese schrieb

 Bild