-
PDF
MAX127-MAX128B.pdf
/MAX128B ±1 Differential Nonlinearity DNL ±1 LSB MAX127A/MAX128A ±3 Unipolar Offset Error MAX127B/MAX128B ±5 LSB MAX127A/MAX128A ±5 Bipolar MAX127B/MAX128B ±10 Channel-to-Channel Offset Unipolar ±0.1 LSB Error Matching Bipolar ±0.3 MAX127A/MAX128A ±7 Unipolar Gain Error (Note 2) MAX127B/MAX128B ±10 LSB MAX127A/MAX128A ±7 Bipolar MAX127B/MAX128B ±10 Gain Tempco (Note 2) Unipolar 3 ppm/°C Bipolar 5 DYNAMIC SPECIFICATIONS (800Hz sine-wave
in „Probleme mit Max127 (i2c adc) und m644p (gcc)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
LED_Laufschrift9.asm
; K db 127,64,64,64,64 ; L db 127,2,4,2,127 ; M db 127,2,4,8,127 ; N db 62,65,65,65,62 ; O db 127,9,9,9,6 ; P db 62,65,81,33,94 ; Q db 127,9,25,41,70 ; R db 70,73,73,73,49 ; S db 1,1,127,1,1 ; T db 63,64,64,64,63
in „Probleme mit Hardware Handshake“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
LED_Laufschrift5.asm
LED-Laufschrift * ;* * ;**************************************************** ; Quarzfrequenz: 12MHz max_clock equ P3.5 ;Clock-Eingang an Max max_load equ P3.6 ;Load-Eingang an Max max_din equ P3.7 ;Daten-Eingang an Max led_end bit 00h ;Steuerbit Schrift zuende max_adresse equ 21h ;Speicherort der Adresse
in „unerklärliches Phänomen bei meinen AT89C51CC03“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
0900766b80f702e6.pdf
/MAX128B ±1 Differential Nonlinearity DNL ±1 LSB MAX127A/MAX128A ±3 Unipolar Offset Error MAX127B/MAX128B ±5 LSB MAX127A/MAX128A ±5 Bipolar MAX127B/MAX128B ±10 Channel-to-Channel Offset Unipolar ±0.1 LSB Error Matching Bipolar ±0.3 MAX127A/MAX128A ±7 Unipolar Gain Error (Note 2) MAX127B/MAX128B ±10 LSB MAX127A/MAX128A ±7 Bipolar MAX127B/MAX128B ±10 Gain Tempco (Note 2) Unipolar 3 ppm/°C Bipolar 5 DYNAMIC SPECIFICATIONS (800Hz sine-wave
in „MAX127BCAI Bipolar nur in diff mode?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MAX1270-MAX1271B.pdf
(Note 1) Resolution 12 Bits MAX127_A ±0.5 Integral Nonlinearity INL MAX127_B ±1.0 LSB Differential Nonlinearity DNL No missing codes over temperature ±1 LSB MAX127_A ±3 Unipolar Offset Error MAX127_B ±5 LSB MAX127_A ±5 Bipolar MAX127
in „Max1270 Eingang auf mind. 0,8V ?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
STM8S105.pdf
. 200 320 400 66/127 DocID14771 Rev 10 STM8S105xx Electrical characteristics Symbol Parameter Conditions Typ Max Max at Unit at(1) 12(1) Main Flash mode (3)Clocksource °C °C voltage regula(2) (MVR) (128 kHz) Power-down
in „Handbuch STM8S Discovery“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
avr8_servos.c
/* servoset_generell angeben */ /* als postitionsangabe servo_rel[servonummer].pos 0-255 angeben (127 Mitte)*/ /* max/minimalausschlag des servos in servoset_generel angeben */ /* eventuelle korrekturen bitte nach initialisierung in servorel[].max / min*/ /* vornehmen */ /* Port ausgangsbelegung in
in „Servocontroller mit ATmega8 für 20 Servos“ · Projekte & Code ·
-
Datei
ATB_Grapik_Bus_Prg_1.c
Graphik_loeschen(); // ok Display löschen - alles ///////////// Bild 1 Demo Anzeige Graphik_Rechteck(0,0,127,63); // ok min x1=0, y1=0 max x2=127, y2=63 Graphik_Rechteck(0,0,5,5); // Rechteck von bis Graphik_Rechteck(122,0,127,5); Graphik_Rechteck(0,58,5,63); Graphik_Rechteck(122,58,127,63); Graphik_Auswahl_Font
in „I2C Bus und eDIP128 (Graphik Display)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AN036-MX25L6445E-12845E-1.0.pdf
2-1 DC Characteristic differences MX25L12805D MX25L12845E MX25L6405D MX25L6445E Vcc Standby 20uA (max) 100uA (max) 20uA (max) 10uA (max) (ISB1) Deep Power- x 40uA (max) x 30uA (max) Done (ISB2) 10mA @ 33MHz (max) 10mA @ 33MHz (max) 10mA @ 33MHz (max) 15mA @ 33MHz (max) Icc (Read) 25mA @ 50MHz (max) 15mA @ 66MHz (max) 20mA @ 66MHz (max) 15mA @ 66MHz (max) 19mA @ 104MHz (max) 25mA @ 86MHz (max) 19mA @ 104MHz (max) Icc (Write) 20mA (max) 20mA (max) 20mA (max) 20mA (max) 2-2 Read Performance TM MX25L12845/6445E fast
in „FLASH Memory Chip im Lenovo X200 von 8 MB auf 16 MB vergroessern“ · PC Hard- und Software ·
-
Datei
led_modes.c
= 100/RESOLUTION * pwm_difference_red / MAX; // Speed is 0 for same, 1/2 for 127 and 1 for 255 as difference each in positive or negative direction. brightness_step_green = 100/RESOLUTION * pwm_difference_green / MAX; // Speed is 0 for same, 1/2 for 127 and 1 for 255 as difference each in positive or negative direction. brightness_step_blue = 100/RESOLUTION * pwm_difference_blue / MAX; // Speed is 0 for same, 1/2 for 127 and 1 for 255 as difference
in „Code zu groß für AtTiny45“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
TIP120_bis_TIP_127.pdf
Dissipation at T ≤ 25 C 65 W case o T amb≤ 25 C 2 W T stg Storage Temperature -65 to 150 oC o T j Max. Operating Junction Temperature 150 C * For PNP types voltage and current values are negative. March 2000 1/4 TIP120/TIP121/TIP122/TIP125/TIP126/TIP127 THERMAL DATA o R thj-caseThermal Resistance Junction-case
in „Stromsenke / el. Last“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
AM1090B472.pdf
Frequency Spec. @ Parameter (MHz) Typical @ 25ºC 25ºC Passband InsertionLoss 1085-1095 4.2 dB 4.5 dB max Passband ReturnLoss 1085-1095 10.5 dB 10.0 dB min Attenuation 1065 57.2 dB 55.0 dB min Attenuation 1113 67.3 dB 55.0 dB min Power Rating 5W Impedance 50 Electrical response PCB Layout Mechanical Drawing Dim Nominal (mm)olerance (mm) +/- or max A 47.921 max B 10.287 max C 7.850 max D 18.212 0.127 E 18.212 0.127 F 2.032 0.127 G 0.635 0.127 I 1.397 0.127 J 0.635 0.127 Anatech Microwave Company 70 Outwater Lane, Garfield, NJ 07 Tel: 973-772-6767
in „Flugzeug-Daten auf 1090 MHz empfangen“ · HF, Funk und Felder ·
-
PDF
abazb_liefer.pdf
/26 7,5/11/18/26 7,5/11/18/26 7,5/11/18/26 7,5/11/18/26 C S Größe der Schleifscheibe mm 400x60/100x127 400x60/100x127 400x60/100x127 400x60/100x127 400x60/100x127 Steuerung Standard NC-Superplus NC-Superplus NC-Superplus NC-Superplus NC-Superplus Steuerung CNC Siemens 840 D Siemens 840 D Siemens 840
in „Typische Geräusche für Lagerschaden?“ · Mechanik, Gehäuse, Werkzeug ·
-
PDF
Erlaeuterung-zu-Peltierelementen.pdf
1. BASIC-DATEN IN DEN FOLGENDEN TABELLEN Imax – Eingangsstrom bei ∆Tmax, (A) U max – Eingangsspannung bei ∆T max, (V) Q max – Maximale Wärmepumpleistung bei I max, ∆T = 0°C, (W) ∆T max – Maximale Temperatur-Differenz bei Erreichung von ImaxQ c 0 °C 2. TYPENNUMMERSCHLÜSSEL QC 127 – 1.4 – 6.0M CS Optionen max. Strom (A) Pellet Querschnitt (1,4 x 1,4 mm) Anzahl der Thermopaare Quick - Cool 2 QC 127 – 6.3 - 6.0 max. Strom (A) Anzahl der Thermopaare in der 1. Stufe Anzahl der Thermopaare in der 2. Stufe Quick
in „Ansteuerung eines Peltier-Elements“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
644-test.c
Umdrehung (gut für Einstellung der min. Pausenzeit // 3.Motor langsam der DC-Motor läuft mit ca. 40/127 der max. Geschwindigkeit // Motor 3 stop der DC motor wird angehalten // zurueck Menue Exit // // Menue Lernen // Spei. bei Klick bei jedem Drehklick wird Geschwindigkeit und Dauer seit letztem Klick
in „Spielerei mit Bipolar-, Unipolar- und DC Motor sowie LM298 und Drehgeber mit ATMEGA644P“ · Projekte & Code ·
-
PDF
as6c4008.pdf
OUTLINE DIMENSION 32 pin 450 mil SOP Package Outline Dimension UNIT SYM. INCH.(BASE) MM(REF) A 0.118 (MAX) 2.997 (MAX) A1 0.004(MIN) 0.102(MIN) A2 0.111(MAX) 2.82(MAX) b 0.016(TYP) 0.406(TYP) c 0.008(TYP) 0.203(TYP) D 0.817(MAX) 20.75(MAX) E 0.445 0.005 11.303 0.127 E1 0.555 0.012 14.097 0.305 e 0.050(TYP
in „AS6C4008 ansteuern“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LCC110-form-C.pdf
± 0.015) 0.635 ± 0.127 2.540 ± 0.127 3.302 ± 0.051 (0.025 ± 0.005) 2.54 (0.100 ± 0.005) (0.130 ± 0.002) (0.10) 6.350 ± 0.127 9.525 ± 0.254 (0.250 ± 0.005) (0.375 ± 0.010) 1.65 8.90 (0.0649) (0.3503) 7.620 ± 0.254 Pin 1 0.457 ± 0.076 (0.300 ± 0.010) (0.018 ± 0.003) 0.254 ± 0.0127 (0.010 ± 0.0005) 0.65 (0.0255) 4.445 ± 0.127 (0.175 ± 0.005) Dimensions 0.813 ± 0.102 mm (0.032 ± 0.004) (inches) LCC110P 2.286 MAX. PCB Land Pattern (0.090 MAX.) (0.100 ± 0.005) (0 MIN / 0.004 MAX) 2.54 (0.10) 6.350 ± 0.127 7.620 ± 0.254 0.635
in „Optokoppler nicht invertierend ohne zusätzliche Schaltung am Ausgang“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
showtiff.py
sys.argv[1] == 'normal': im = (image-mi) * 255 // (ma-mi) elif sys.argv[1] == 'center': im = image * 127 // (ma-mi) + 127 elif sys.argv[1] == 'log2abs': im = np.log2(np.abs(image)+1) * 256 / np.log2(max(ma,-mi)+1) elif sys.argv[1] == 'log2bi': im = (np.log2(np.clip(image+1,1,np.inf)) * 127 / (max(np.log2(ma),1)+1)) im -= (np.log2(np.clip(-image+1,1,np.inf)) * 127 / (max(np.log2(-mi),1)+1)) im += 127 else: raise Exception("Usage: showtiff.py scaled/normal/center/log2abs/log2bi") if len(sys.argv) == 3 and sys.argv[2] == 'save': Image.fromarray(np.asarray(im, dtype
in „Diskrete Fourier Transformation mit Taxicab Metrik - mache ich was falsch?“ · Digitale Signalverarbeitung / DSP / Machine Learning ·
-
Datei
sinus.txt
Address3)); end process; -- Output registers process begin wait until rising_edge(CLK); --Von 0 to (maxAccum1)/2 : darstellen sinus im Bereich(0,pi) --Von (maxAccum1)/2 to maxAccum1) : darstellen sinus im Bereich(pi,2pi) --D_out1 <= Result1; if (Sign1='1') then for Amplitude in 0 to 25 loop D_out1 <=
in „Amplitude von Sinus ändern in FPGA“ · FPGA, VHDL & Co. ·
-
PDF
MPLAB_XC8_C_Compiler_User_s_Guide_1_2.pdf
Standard. TABLE 5-2: RANGES OF INTEGER TYPE VALUES Symbol Meaning Value CHAR_BIT bits pchar 8 CHAR_MAX max. value ofchar 127 min. value ochar -128 CHAR_MIN SCHAR_MAX max. value ofsigned char 127 SCHAR_MIN min. value of aned char -128 UCHAR_MAX max. value of unsigned char 255 SHRT_MAX max. value ofshort
in „MISRA Regelverletzung, Grund nicht erkennbar“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM.asm
,temp2 ; zuerst high STS ICR1L,temp1 ; dann low ; OCR1A Output Compare Register 1 A ldi temp1,LOW (127) ldi temp2,HIGH(127) STS OCR1AH,temp2 STS OCR1AL,temp1 ; OCR1B Output Compare Register 1 A ldi temp1,LOW (127) ldi temp2,HIGH(127) STS OCR1BH,temp2 STS OCR1BL,temp1 ; auf AUSGANG sbi DDRD, PD5 ; OC1A
in „Sound Experimente ATmega AVR ADC PWM Assembler“ · Projekte & Code ·
-
Datei
t.m
fft(st))),'r.-',1:length(ml),20*log10(abs(fft(ml))),'b.-'); signal=signal-mean(signal); %xx=signal(1:127*fix(length(signal)/127)); %xx=reshape(xx,127,length(xx)/127); %xx=sum(xx); xx=filter(ones(1,512),1,signal); [fb,fa]=ellip(4,3,100,6000/1e6); %fa=1;fb=ones(1,1024); xx=filter(fb,fa,[signal signal]); %soundsc(xx(1:127:end),fs1); soundsc(xx(end/2:128:end),fs1) H=20*log10(abs(freqz(fb,fa,10000))); H=H-max(H); plot(H); bet=0.9984;wi=1.023; fa1=real(poly([bet*exp(j*(pi/180)*wi) bet*exp(-j*(pi/180)*wi)])); bet=1;wi=17.63
in „FIR Filter Optimierung eines PDM Signals auf STM32F407 simuliert mit Matlab“ · Digitale Signalverarbeitung / DSP / Machine Learning ·
-
PDF
33963.pdf
, a binary value, LSB first. The value of TH(n) is deter- mined as follows: zero that it is not. n–127 RTH (n) = 7.5(0.95 ) ; for 0 < n < 127 TIMER VALUE FIELD This field specifies the maximum time (MAX ) for stan- PULSE WIDTH FIELD dard or non–pulsed charging. During the period when The pulse width
in „[V] 2St Dallas DS1633 Ladechip TO220 3 Pin für“ · Markt ·
-
PDF
dimmer6.pdf
DMX-512 Protokoll DMX Mode DMX Funktion Kanal Wert Dimmer 0-255 Ausgang 1: Intensität 0 – 100% 1 0-127 Ausgang 1 aus Switch 128-255 Ausgang 1 ein Dimmer 0-255 Ausgang 2: Intensität 0 – 100% 2 0-127 Ausgang 2 aus Switch 128-255 Ausgang 2 ein Dimmer 0-255 Ausgang 3: Intensität 0 – 100% 3 0-127 Ausgang 3 aus Switch 128-255 Ausgang 3 ein Dimmer 0-255 Ausgang 4: Intensität 0 – 100% 4 0-127 Ausgang 4 aus Switch 128-255 Ausgang 4 ein Dimmer 0-255 Ausgang 5: Intensität 0 – 100% 5 0-127 Ausgang 5 aus Switch 128-255 Ausgang 5 ein Dimmer 0-255 Ausgang 5: Intensität 0 – 100% 6 0-127 Ausgang
in „12V Halogenlampen dimmen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
PitschLight_Doku_V1.2.pdf
Parameter in der Übersicht mit ihren Standardwerten. Taste ROT GRÜN BLAU Frequenz G 1 4 3 Amplitude B 127 127 127 W Helligkeit 128 128 128 Die Änderung der Werte erfolgt über die entsprechend farbig markierten Pfeiltasten. Um z.B. die Amplitudenwerte zu verändern, wird zunächst die blaue Farbtaste mit dem
in „Ambilight mit STM32F4discovery und TVP5150AM1“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DDS_Jesper.txt
109,110,111,112,113,114,115,116 .DB 117,118,118,119,120,121,121,122 .DB 123,123,124,124,125,125,126,126 .DB 126,127,127,127,127,127,127,127 .DB 128,127,127,127,127,127,127,127 .DB 126,126,126,125,125,124,124,123 .DB 123,122,121,121,120,119,118,118 .DB 117,116,115,114,113,112,111,110 .DB 109,108,107,105,104,103,102,100
in „Probleme mit DDS (Jespers)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
1)][(((MIN_TX_POWER - MAX_TX_POWER)/TX_POWER_STEP) + 1)] // [2][NUMBER_OF_FRAMES_PER_BLOCK]; //volatile uint8_t channel_matrix [(((MIN_TX_POWER - MAX_TX_POWER)/TX_POWER_STEP) + 1)][2][NUMBER_OF_FRAMES_PER_BLOCK]; //uint8_t channel_matrix_20 [NUMBER_OF_FRAMES_PER_BLOCK]; //uint8_t channel_matrix_127 [NUMBER_OF_FRAMES_PER_BLOCK] = {5}; uint8_t test_vec[2][NUMBER_OF_FRAMES_PER_BLOCK] = {{5},{5}}; uint8_t lqi_20, lqi_127; //typedef struct struct_tag{ // uint8_t avg_lqi_channel; //}; //result_matrix
in „Speicherzugriff führt zu Fehlverhalten“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
fft.c
104, 106, 108, 109, 111, 112, 114, 115, 117, 118, 119, 120, 121, 122, 123, 124, 124, 125, 126, 126, 127, 127, 127, 127, 127, 127, 127, 127, 127, 127, 127, 126, 126, 125, 124, 124, 123, 122, 121, 120, 119, 118, 117, 115, 114, 112, 111, 109, 108, 106, 104, 102, 100, 98, 96, 94, 92, 90, 88, 85, 83, 81, 78
in „FFT Library von Elm-Chan“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
142700_309.pdf
betrieb betrieb der Welle grad (nominal) Motor 2) Motor 3863 3557 K (reversibel) L2 L2 L1 L1 L1 L1 L1 M max. M max. g mm mm mm mm mm mm mm Nm Nm % 3,71:1 166 32,3 27,3 74,3 88,3 89,3 96,3 91,3 6,0 8,0 = 88 14 :1 215 40,1 35,1 82,1 86,1 97,1 104,1 99,1 0,4 (10) 0,6 (15) = 80 43 :1 268 47,9 42,9 89,9 103,9
-
PDF
IRF8736.pdf
C rss Reverse Transfer Capacitance ––– 219 ––– ƒ = 1.0MHz Avalanche Characteristics Parameter Typ. Max. Units Single Pulse Avalanche Energyd E AS ––– 126 mJ IAR Avalanche Currentc ––– 14.4 A Diode Characteristics Parameter Min. Typ. Max. Units Conditions I S Continuous Source Current ––– ––– 3.1 MOSFET
in „IRF8736 - Was haltet Ihr davon?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
delta_smp43.pdf
PE 0 . 7 6 7 6 6 6 +12V 1 +5V J1 N J2 GND N S/N:XXXXX 6 GND L VR L VR -12V 5 5 5.0 117.0 5.0 117.0 127.0 127.0 x m 3 3 X M 3 A PART LEADS HEIGHT: 3.5mm MAX. M UNIT:mm UNIT:mm Model Output Tolerance Minimum Maximum I/P O/P MAX Name Voltage Load Load Connector Connector Output Note +5.1V +5/-4% 0.6A 7.2A
in „[V] Schaltnetzteil 5V/11A“ · Markt ·
-
Datei
Matrix_B.bas
Dim Ze(8) As Byte Dim Text As String * 255 Dim Einzelzeichen As String * 1 Dim Tx As Byte Ze(1) = 127 Ze(2) = 191 Ze(3) = 223 Ze(4) = 239 Ze(5) = 247 Ze(6) = 251 Ze(7) = 253 Ze(8) = 254 Text = " web `?=)(/&% @biopla.net " 'max. 255 Zeichen Tl = Len(text) B = 1 For A = 1 To Tl Tl2 = Tl * 6 Einzelzeichen
in „Led _matrix bascom“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
Produkttabelle eines Online-Shops
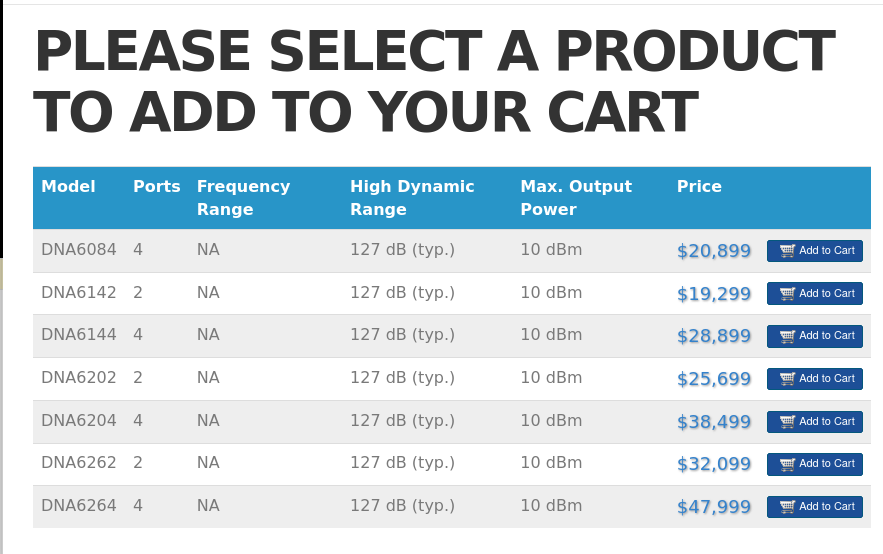
PLEASE SELECT A PRODUCT TO ADD TO YOUR CART Model Ports Frequency Range High Dynamic Range Max. Output Power Price DNA6084 4 NA 127 dB (typ.) 10 dBm $20,899 Add to Cart DNA6142 2 NA 127 dB (typ.) 10 dBm $19,299 Add to Cart DNA6144 4 NA 127 dB (typ.) 10 dBm $28,899 Add to Cart DNA6202 2 NA 127 dB (typ.) 10 dBm $25,699 Add to Cart DNA6204 4 NA 127 dB (typ.) 10 dBm $38,499 Add to Cart DNA6262 2 NA 127 dB (typ.) 10 dBm $32,099 Add to Cart DNA6264 4 NA 127 dB (typ.) 10 dBm $47,999 Add to Cart
in „Armbian 26.2, preiswerte Rigol-VNAs, Bluetooth und WLAN am Arduino uvam“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
PDF
Sennheiser_RS_127_Headphone.pdf
RS 127 Quick Guide Guide rapide Instrucciones resumidas Guida rápido Kurzanleitung Guida rapida Beknopte handleiding 1 2 3 rechargeable batteries NiMH AAA 1.2 V 4 5 6 Delivery includes HDR 127 headphones TR
in „Warntöne Funkkopfhörer abschalten“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
A100_IRF7413_IR.pdf
> @ $ ( H %$6,& %$6,& H %$6,& %$6,& + . ; H / \ H . [ $ & \ > @ ; E $ ; / ; F > @ & $ % )22735,17 127(6 ',0(16,21,1* 72/(5$1&,1* 3(5 $60( < 0 ; > @ &21752//,1* ',0(16,21 0,//,0(7(5 ',0(16,216 $5( 6+2:1 ,1 0,//,0(7(56 >,1&+(6@ 287/,1( &21)2506 72 -('(& 287/,1( 06 $$ ',0(16,21 '2(6 127 ,1&/8'( 02/' 3527586,216 02/' 3527586,216 127 72 (;&((' > @ > @ ',0(16,21 '2(6 127 ,1&/8'( 02/' 3527586,216 02/' 3527586,216 127 72 (;&((' > @ ',0(16,21 ,6 7+( /(1*7+ 2) /($' )25 62/'(5,1* 72 $ 68%675$7( ; > @ ; > @ SO-8 Part Marking (;$03/( 7+
in „MOSFET - Verständnisfrage“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
dtmf.c
64,67,70,73,76,79,82,85,88,91,94,96,99,102,104,106,109,111, 113,115,117,118,120,121,123,124,125,126,126,127,127,127,127,127,127,127,126,126,125,124,123,121, 120,118,117,115,113,111,109,106,104,102,99,96,94,91,88,85,82,79,76,73,70,67,64,60,57,54,51,48, 45,42,39,36,33,31,28,25,23,21,18,16,14,12,10,9,7,6,4,3,2,1,1,0,0,0,0,0,0,0,1,1,2,3,4,6,7,9
in „schonwieder DTMF“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
fft.c
104, 106, 108, 109, 111, 112, 114, 115, 117, 118, 119, 120, 121, 122, 123, 124, 124, 125, 126, 126, 127, 127, 127, 127, 127, 127, 127, 127, 127, 127, 127, 126, 126, 125, 124, 124, 123, 122, 121, 120, 119, 118, 117, 115, 114, 112, 111, 109, 108, 106, 104, 102, 100, 98, 96, 94, 92, 90, 88, 85, 83, 81, 78
in „STM32 Arduino“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
traco_top200-d.pdf
industriellen Applikationen. Modelle Bestellnummer Ausgangsleistung Ausgangsspannung Ausgangsstrom max. (fest) max. TOP 200-112 12 VDC 16 A TOP 200-115 200 W 15 VDC 13 A TOP 200-124 24 VDC 8.3 A TOP 200-148 48 VDC 4.2 A www.tracopower.com Seite 1/4 Schaltnetzteile TOP-200 Serie 200 Watt Eingangsspezifikationen
in „Schaltnetzteil: Leckstrom“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
DSI_Spezifikation_V20_d_.pdf
.................................................. PC-A011, PC-A111 Das EVG begrenzt den Strom auf max. 2mA V 5V I max. 2mA 850us • statische Stromsenke (0Hz) .......................................................................... PCA Excel Das EVG begrenzt den Strom auf max. 2mA V 5V I max. 2mA •
in „DSI Schnittstelle eines Elektronischen Vorschaltgerätes“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MP3_Shield_RealtimeMIDI_demo.ino
VS1053 SPI.begin(); talkMIDI(0xB0, 0x07, 80); //0xB0 is channel message, set channel volume to near max (127) } void sendMIDI(byte data) { SPI.transfer(0x00); SPI.transfer(data); } //Plays a MIDI note. Doesn't check to see that cmd is greater than 127, or that data values are less than 127 void talkMIDI
in „VS1003/VS1053 Midi-Synth“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
umrech.txt
: Mein Testobjekt: DS1820 von Pollin 180014 (2,50) 0 1 6 7 9bit 12bit 12bit-Äquivalent ff 00 01 10 127,5 127,6875 07fb max. Temp (lötkolbengetestet ;-)) ff 00 02 10 127,5 127,6250 07fa ff 00 03 10 127,5 127,5625 07f9 ff 00 04 10 127,5 127,5000 07f8 ff 00 05 10 127,5 127,4375 07f7 ff 00 06 10 127,5 127,3750 07f6 ff 00 07 10 127,5 127,3125 07f5 ff 00 08 10 127,5 127,2500 07f4 ff 00 09 10 127,0 127,1875 07f3 .... 02 00 0c 10 1,0 1,0000 0010 02 00 0d 10 1,0 0,9375 000F 02 00 0e 10 1,0 0,8750 000E 02 00 0f 10 1,0 0,8125 000D 02
in „DS18S20 - extended resolution bei Temperaturen um 0°C“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
integerFFT.c
104, 106, 108, 109, 111, 112, 114, 115, 117, 118, 119, 120, 121, 122, 123, 124, 124, 125, 126, 126, 127, 127, 127, 127, 127, 127, 127, 127, 127, 127, 127, 126, 126, 125, 124, 124, 123, 122, 121, 120, 119, 118, 117, 115, 114, 112, 111, 109, 108, 106, 104, 102, 100, 98, 96, 94, 92, 90, 88, 85, 83, 81, 78
in „STM32 Arduino“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
datasheet_LC470.pdf
(GtoG) means maximum value of measured time (N, M = 0 (Black) ~ 1023(White), 128 gray step). 0Gray 127ray 255Gray … 895Gray 1023Gray 0Gray TrR:0G▯127G TrR:0G▯255G … TrR:0G▯895G TrR:0G▯1023G 127Gray TrD:127G▯0G TrR:127G▯255G … TrR:127G▯895G TrR:127G▯1023G 255Gray TrD:255G▯0G TrD:255G▯127G … TrR:255G▯895G TrR:255G▯1023G … … … … … … 895Gray TrD:895G▯0G TrD:895G▯127G TrD:895G▯255G … TrR:895G▯1023G 1023Gray TrD:1023G▯0G TrD:1023G▯127G TrD:1023G▯255G … TrD:1023G▯895G 3. Sampling Size : 2 pcs 4. Measurement Method : Follow the same rule as optical characteristics
in „LVDS Display Controller Board (für LC470EUF-PFF1 LCD)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Configuration_adv.h
L6470) #define X2_MICROSTEPS 128 #define X2_OVERCURRENT 2000 #define X2_STALLCURRENT 1500 #define X2_MAX_VOLTAGE 127 #define X2_CHAIN_POS 0 #endif #if AXIS_DRIVER_TYPE_Y(L6470) #define Y_MICROSTEPS 128 #define Y_OVERCURRENT 2000 #define Y_STALLCURRENT 1500 #define Y_MAX_VOLTAGE 127 #define Y_CHAIN_POS
in „Marlin 2.0.72 lässt sich nicht compilieren“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
acpl-064.pdf
2.5 ±0.1 0.102 ±0.102 0.20 ±0.025 (0.098 ±0.004) (0.004 ±0.004) (0.008 ±0.001) 1.27 BSC 0.71 Min. 7° Max. (0.050) (0.028) Dimensions in millimeters (inches). Note: Foating Lead Protrusion is 0.15 mm (6 mils) max. Max. Lead Coplanarity * Maximum Mold flash on each side is 0.15 mm (0.006). = 0.102 (0.004
in „USB-RS232-Konverter mit galvanischer Trennung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SSD1327-datasheet.pdf
| COM126 7E D126[3:0]D126[7:4] D254[3:0] D254[7:4] D8062[3:0] D8062[7:4] D8190[3:0] D8190[7:4] COM127 7F D127[3:0]D127[7:4] D255[3:0] D255[7:4] D8063[3:0] D8063[7:4] D8191[3:0] D8191[7:4] Row COM Address Outputs (HEX) (Display Startline=0) Nibble re-map A[1]=0 Table 8-8 shows the GDDRAM map under the
in „OLED-Display SPI Psoc4“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SSD1327-datasheet.pdf
| COM126 7E D126[3:0]D126[7:4] D254[3:0] D254[7:4] D8062[3:0] D8062[7:4] D8190[3:0] D8190[7:4] COM127 7F D127[3:0]D127[7:4] D255[3:0] D255[7:4] D8063[3:0] D8063[7:4] D8191[3:0] D8191[7:4] Row COM Address Outputs (HEX) (Display Startline=0) Nibble re-map A[1]=0 Table 8-8 shows the GDDRAM map under the
in „OLED Stromverbrauch“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ili9341Driver.c
) { case 0: colour = rainbow(map(i, -angle, angle, 0, 127)); break; case 1: colour = rainbow(map(i, -angle, angle, 63, 127)); break; case 2: colour = rainbow(map(i, -angle, angle, 127, 63)); break; default: colour = WHITE; break; } } //Calculate pair of coordinates
in „ILI9486 8-Bit Parallel Bus deutlich langsamer als SPI“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
96055.pdf
demoend_gedrückt = False 'Positionen und Geschw. für 3 Walzen Demo Seite 81 Anhang Quellcodes pos1 = Array(4, 127, 127, 127, 127, 127, 127, 0) 'Vorgabe der Werte in Felder, keine Zeiger in VB pos2 = Array(4, 144, 159, 115, 107, 236, 0) pos3 = Array(4, 144, 210, 135, 65, 236, 0) 'Walzen greifen pos4 = Array(4, 144
in „[V] Roboterarm 360Grad drehung 4Achsen komplett“ · Markt ·