-
Artikel
Linksammlung
- und Debughardware, Software-UART, DS1820-Lib., experimentelle avrdude-Versionen, AVR und CAN mit MCP2515 Michaels Electronic Projects AVR Projekte (EN) - ua. Sony/Becker CD/MD Wechsler Emulator, RDS-Decoder, GPS Infos, OBD J1850 VPW Interface, USB CAN Bus Interface. Informationen zu CD Wechsler Protokollen
bescheuerten Namens sehr empfehlenswert. Viele flexibel einbindbare Module für diverse Hardware. OpenMCP Bekanntes Board auf Basis des ATmega2561 und ENC28j60. Läuft auch auf dem AVR-NETIO und dem myAVR. IgorPlug-UDP AVR - Ethernet & UDP/IP in Software implementiert RTL8019 Bascom AVR und RTL8019 AVR IP
-
Thread
Suche günstige Möglichkeit zum gleichzeitigen Aufzeichnen von Daten von 6 CAN-Bussen.
Bastellösung" könnte ich mir vorstellen daß ein einigermaßen fixer µC und sechs über SPI angebundene MCP2515 + MCP2551 und etwas Software den Job erledigen könnten. Problem könnte sein die Daten zügig genug zu speichern bzw. wegschaufeln zu können. Je nach dem was noch so auf den Bussen los ist und was
-
 Bild
Foto einer blau bestückten Leiterplatte mit Messungen
3v3, 5v, 0,3 V, 1,67 V, MCP2515, INT, SCK, SI, SO, CS, GND, VCC, MP4560, OUT, VIN, EN, GND

-
 Bild
Schaltplan eines SPI-Spannungsteilers
5V MCP2515 MISO 3V3 MCP2515 MISO SPI voltage divider 4.7K R60 10K R61 GPIO19 ESP32 GND

-
 Bild
Datenblatt eines MCP2515 CAN Interface Moduls
mit MCP2515 CAN Interface & MCP 2562 Transceiver HAUPTMERKMALE Modell CAN Modul Chipsatz MCP2515, MCP2562 CAN Spezifikation CAN V2.0B Kompatibel mit Arduino, Raspberry Pi und weitere gängige Mikrocontroller

-
Thread
MCP2515 CAN-Bus Modul
kannst sind die VCC Pins mit einer Leiterbahn direkt verbunden. https://github.com/yasir-shahzad/MCP2515-CAN-Bus-Module
die MCP2515 haben ja noch eine Sicherheit ggü den Datenblattwerten, in der Praxis passen die Pegel noch mit der halben Versorgungsspannung, also ca. 2,5V Für MISO des 5V MCP2515 Moduls habe ich einen Spannungsteiler
-
 Bild
Blaue Leiterplatte mit MCP2515 Modul
J4 INT SCK SI SO CS GND VCC U2 MCP2515 I/SO 17200TW X1 EAS8.000 C4 C3 H J3 U1 L C5 R3 C2 LED1 R1 102 C106 C1 POW R2 121 J1

-
Thread
Suche SOC mit Funk und CAN
Oder ein frei programmierbares BT-Funkmodul von z.B. Würth, wo Du über einen MCP2515 dann auch CAN hättest. Die Ansteuerung des MCP2515 ist sehr überschaubar. Außerdem gibt es sehr kleine Bauformen.
den SRAM passen kann das reichen. Harald A. schrieb im Beitrag #8065328: > Die Ansteuerung des MCP2515 ist > sehr überschaubar. Außerdem gibt es sehr kleine Bauformen. Wobei ich mir dennoch überlegen würde, ob es sinnvoller ist ein externes Funkmodul zu nehmen. Die Auswahl von Funk-Mikrocontrollern
-
Thread
Billige OBD-II-Tools auf AliExpress (STC, GD32,.) als Devkit mit LCD/TFT?
Offenbar ist in manchen/allen MS309 Clones ein STC 8051er sowie ein Microchip CAN-Controller MCP2515: https://mysku.club/blog/china-stores/42583.html In dem Fall, wie auf der russischen Seite gezeigt, ein STC89LE51RD-40C: 61 kB Flash, 1280 Bytes RAM, Dual-DPTR, 3 Timer. Um 3,29 Euro bekommt
-
Thread
Sketch Upload via CP2102N schlägt fehl
und ein fertiges modernes CAN Modul verwenden? > > https://www.ebay.de/itm/314870492130 Der MCP2515 ist doch ebefalls uralt so wie der AT90CAN. Aktuell wäre ein MCP2518FD.
-
Artikel
CAN
verfügbar ("bit-bang Interface"). erhältlich z. B. bei Reichelt (ca. 2 ) Links. Ansteuerung eines MCP2515 in C Bit Timing Calculator für Linux Eagle Bauteil SJA1000. CAN-Controller von Philips Parallele Schnittstelle mit ca. 12 Leitungen erhältlich z. B. bei Reichelt (ca. 4 Euro) AN82526. CAN-Controller
- Open Source CAN-Bus Analyzer von ETAS/BOSCH CAN Monitor für Lawicel CANUSB, Zanthic CAN-4-USB-FX/MCP2515 und MHS-Elektronik Tiny-CAN CAN Monitor und Tracer für Peak USB, Lawicel CANUSB+CAN232 und kompatible GNU – Open Source CAN Monitor, Makro und Filter Funktion, Plugin fähig, unter GTK+ entwickelt
-
Thread
BME280 mit Attiny85 auslesen Daten per SN75176 an Pi senden
keinen integrierten CAN-Controller hat. Man braucht also einen extra Baustein dafür. Sowas wie z.B. den MCP2515. Für die Anwendung hier ist aber RS485 auch nicht falsch. Man braucht halt nur ein Protokoll was dafür geeignet ist. Z.B. Modbus-RTU würde funktionieren und ist für solche Anwendungen auch weit
-
Artikel
KiCad
Gast) ATMega3290 im 100Pin-Gehäuse von Fred S. (Gast) RFM12-Funkmodul von Dominik C. CAN Controller MCP2515 und Transceiver MCP2551 von Dominik C. STLib für KiCad mit STM32F4x von Markus W. Media:SymbolsSimilarEN60617+oldDIN617-RevB-en.lib VERALTET! Nur aus Kompatibilitätsgründen behalten. Ersetzt für
TDA2003 (Pentawatt Gehäuse), Schaltregler UC38xx (DIP8/SO8 und DIP14/SO14), LM2587, MC34036, LM78S40 und MCP1640, Treiber MIC4422 (DIP8/SO8 und Pentawatt Gehäuse). Allegro Halleffekt Stromwandler Typ ACS754/ACS755/ACS756 und LEM Halleffekt Stromwandler der Serie "HX". Programierbarer Oszillator Si570/Si571
-
 Bild
Screenshot der Website mikrocontroller.net mit Artikel und Forenbeiträgen
Pico SDR Aktuell: 2m Ausbildung Optimierung RS485-Bus Wofie Dioden auf GND bei Colpits Oszi CAN und MCP2515 Pfwd preft Mittels U I und phase berechnen Auftrag für Modellrechner Steckverbinder für Instrumentenmikrofon C-Control IDE Letzte Änderungen HyperCon 2025 – Beschäftigung für Elektroniker?

-
 Bild
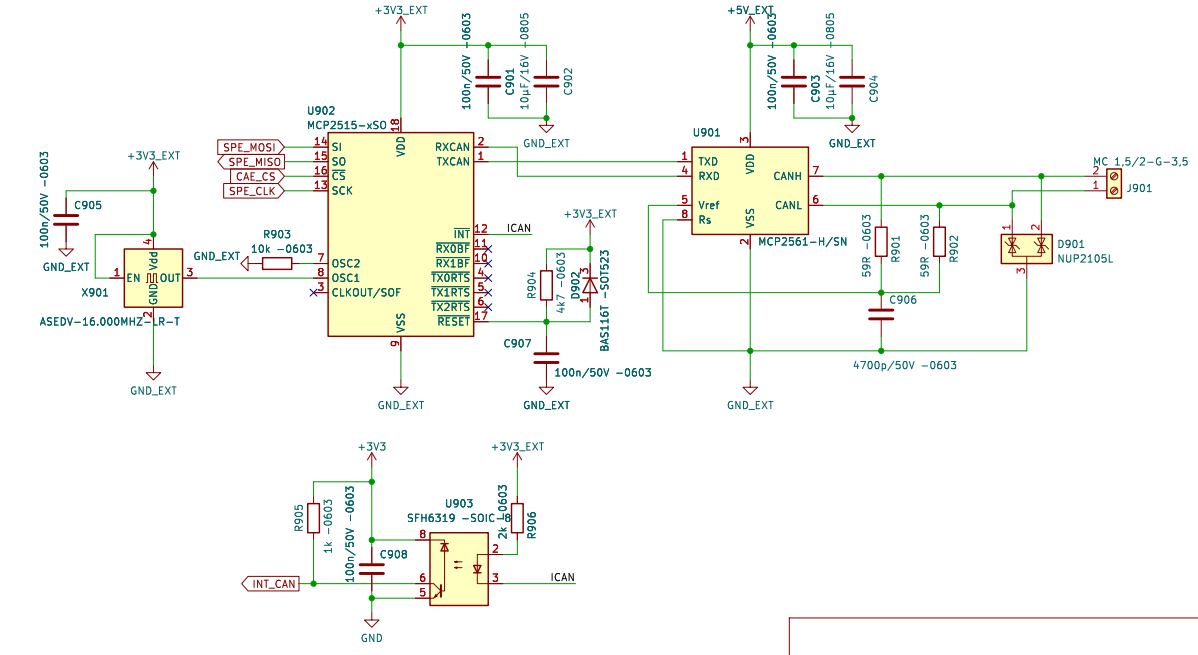
Schaltplan eines Mikrocontroller-Systems mit CAN-Schnittstelle
+3V3_EXT, C905, 100n/50V -0603, GND_EXT, U902 MCP2515-xSO, 14 SI, 15 SO, 13 CS, SCK, 2 RXCAN, 1 TXCAN, R903 10k -0603, X901 ASEDV-16.000MHZ R-T, 12 INT, 11 RXBF, 10 TXBF, 9 TXOSC, 8 OSC1, 7 OSC1, 6 CLKOUT/SOF, 3 RESET, VSS, GND_EXT, +3V3_EXT, U903

-
 Bild
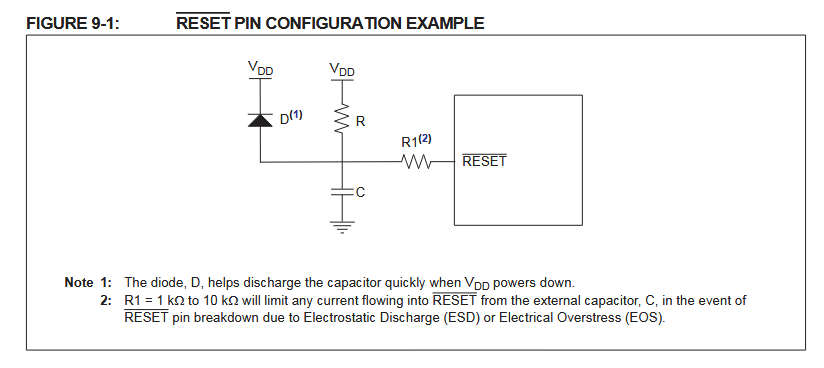
Schaltplan einer RESET-Pin-Konfiguration
FIGURE 9-1: RESET PIN CONFIGURATION EXAMPLE VDD D(1) R R1(2) RESET C Note 1: The diode, D, helps discharge the capacitor quickly when VDD powers down. 2: R1 = 1 kΩ to 10 kΩ will limit any current flowing into RESET from the external capacitor, C, in the event of RESET pin breakdown due to Electrostatic Discharge (ESD) or Electrical Overstress (EOS).

-
Thread
Mehrere CAN Teilnehmer
keinerlei Kommunikation mehr. Mal so nebenbei: Mit einem 8-Bit Atmega328 mit 16MHz und einem externen MCP2515 CAN-Controller verarbeite ich 1000 CAN-Botschaften pro Sekunde. Ohne Probleme oder irgendwelche verspäteten Botschaften. Ein STM32 mit internen CAN sollte sich da geradezu langweilen. Mir scheint
Kommunikation mehr. > > Mal so nebenbei: Mit einem 8-Bit Atmega328 mit 16MHz und einem externen > MCP2515 CAN-Controller verarbeite ich 1000 CAN-Botschaften pro Sekunde. > Ohne Probleme oder irgendwelche verspäteten Botschaften. > > Ein STM32 mit internen CAN sollte sich da geradezu langweilen.
-
Thread
[V] Großer Haufen versch. digital- und analog ICs
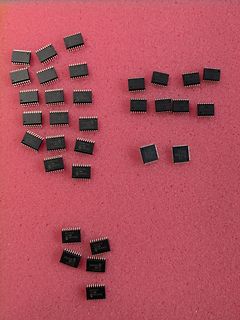
2 PIC18FLF2550-I/SP 2 PIC18FLF2680-I/SP 3 ENC28J60-I/SP 2 PIC18F4620-I/P 2 MAX118CPI 2 MCP2551 I/P 9 MCP201 E/P 2 PIC10F200 I/P 2 MAX120CNG 2 MAX1272CPA0 1 MAX202ECPE 1 PIC18F1320 3 dspPIC33FJ256GP506-I/PT 3 PIC18F4685-E/PT 3 PIC18F2480-I/SO 5 LMD1820IT 17 PIC18F1220-I/SO 5 MCP2515-I/SO 2 PIC18F4455-I/PT 8 AT25DF321-S3U
-
 Bild
Verschiedene integrierte Schaltkreise auf rotem Untergrund
MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K
-
 Bild
Blockschaltbild einer CAN-Bus Schnittstelle mit Optokoppler
ATmega, SPI I/F, Opto-Koppler, GND-1, GND-2, MCP2515 CAN Module, SPI I/F, CAN-Bus, CAN-Bus Buchse, 19V DC mit GND-2, GND-2

-
Thread
CAN-Bus Netzwerk: Gemeinsame Masse
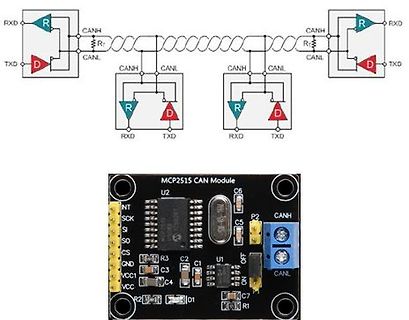
Hallo, ich möchte zwei AVR controller mit einem CAN-Bus mittels zwei JoyIt Boards "MCP2515 CAN Module" verbinden, siehe angehängtes Bild. Jeder Controller wird durch ein eigenes Netzteil mit einer Spannung von 5V versorgt. Die Leitungslänge des CAN-Bus beträgt 5 cm. Frage: Müssen
-
 Bild
Schaltplan und Foto eines MCP2515 CAN Moduls
RXD R CANH R CANL R TXD R CANH R CANL R TXD R MCP2515 CAN Module U2 SCK SI CS GND VCC1 VCC R2 R3 C1 C2 C3 C4 C5 C6 C7 R1 U1 CANH CANL P2
-
Thread
STM32 vs. AVR16 messen von Spannungen von 0,5-1,2V
ständigen Sleep ganz gut abdeckt. Aber leider muss ich dann an den AVR16EB20 einen CAN-Controller (MCP2515) und noch einen Tranceiver mit partial Networking (TJA1145) dranhängen... Da dachte ich mir das das doch mit einem STM32, die oftmals einen CAN-Controller und einen 12Bit-ADC enthalten einfacher
einen MCP4726 AD-Wandler mit I2C und Ref-Eingang nehmen? Oder einen OpAmp als nichtinvertierenden Verstärker mit Offset?
-
Thread
Zephyr STM32F103C8 canbus pin mapping
Hallo zusammen, ich habe bis jetzt Zephyr-CAN Erfahrung mit dem NRF52840 und einem MCP2515 am SPI. Jetzt wollte ich mal an einer Blue Pill+ (https://github.com/WeActStudio/BluePill-Plus) den integrierten CAN controller ausprobieren (zephyr can babbling sample). Allerdings weiss ich nicht
-
 Bild
Flipper Add-On CANBus Produktseite
V1.2 J1 J3 Attention: to enable pick up i country: United States, State N This Add-On along with the MCP2515 CAN bus app network. You can read messages that are transmit network, and catch any message/package to then address. Making the app a nice tool for analysis, er

-
Thread
EFM8BB52 mit Turbo51 oder mikroE Pascal?
denn die Nachteile der "Notlösung?" Systemlast, Bandbreite, Paketverluste. Das SPI-Protokoll des MCP2517/18 ist relativ ineffizient. Bei einem eingebauten Controller ist das nur ein DMA oder DPRAM-Zugriff. ALso quasi null CPU-Last und damit weniger Stromverbrauch. fchk
. Das Thema RTOS war nur ein Seitenblick, hier unnötig. Es gibt Leute, die muckern mit Arduino+MCP2515 - das wollte ich ganz sicher nicht. Mit C, C++ komme ich schon hin, es dauert, es nervt, es geht. Pascal-Hausschuhe diesmal nicht...
-
 Bild
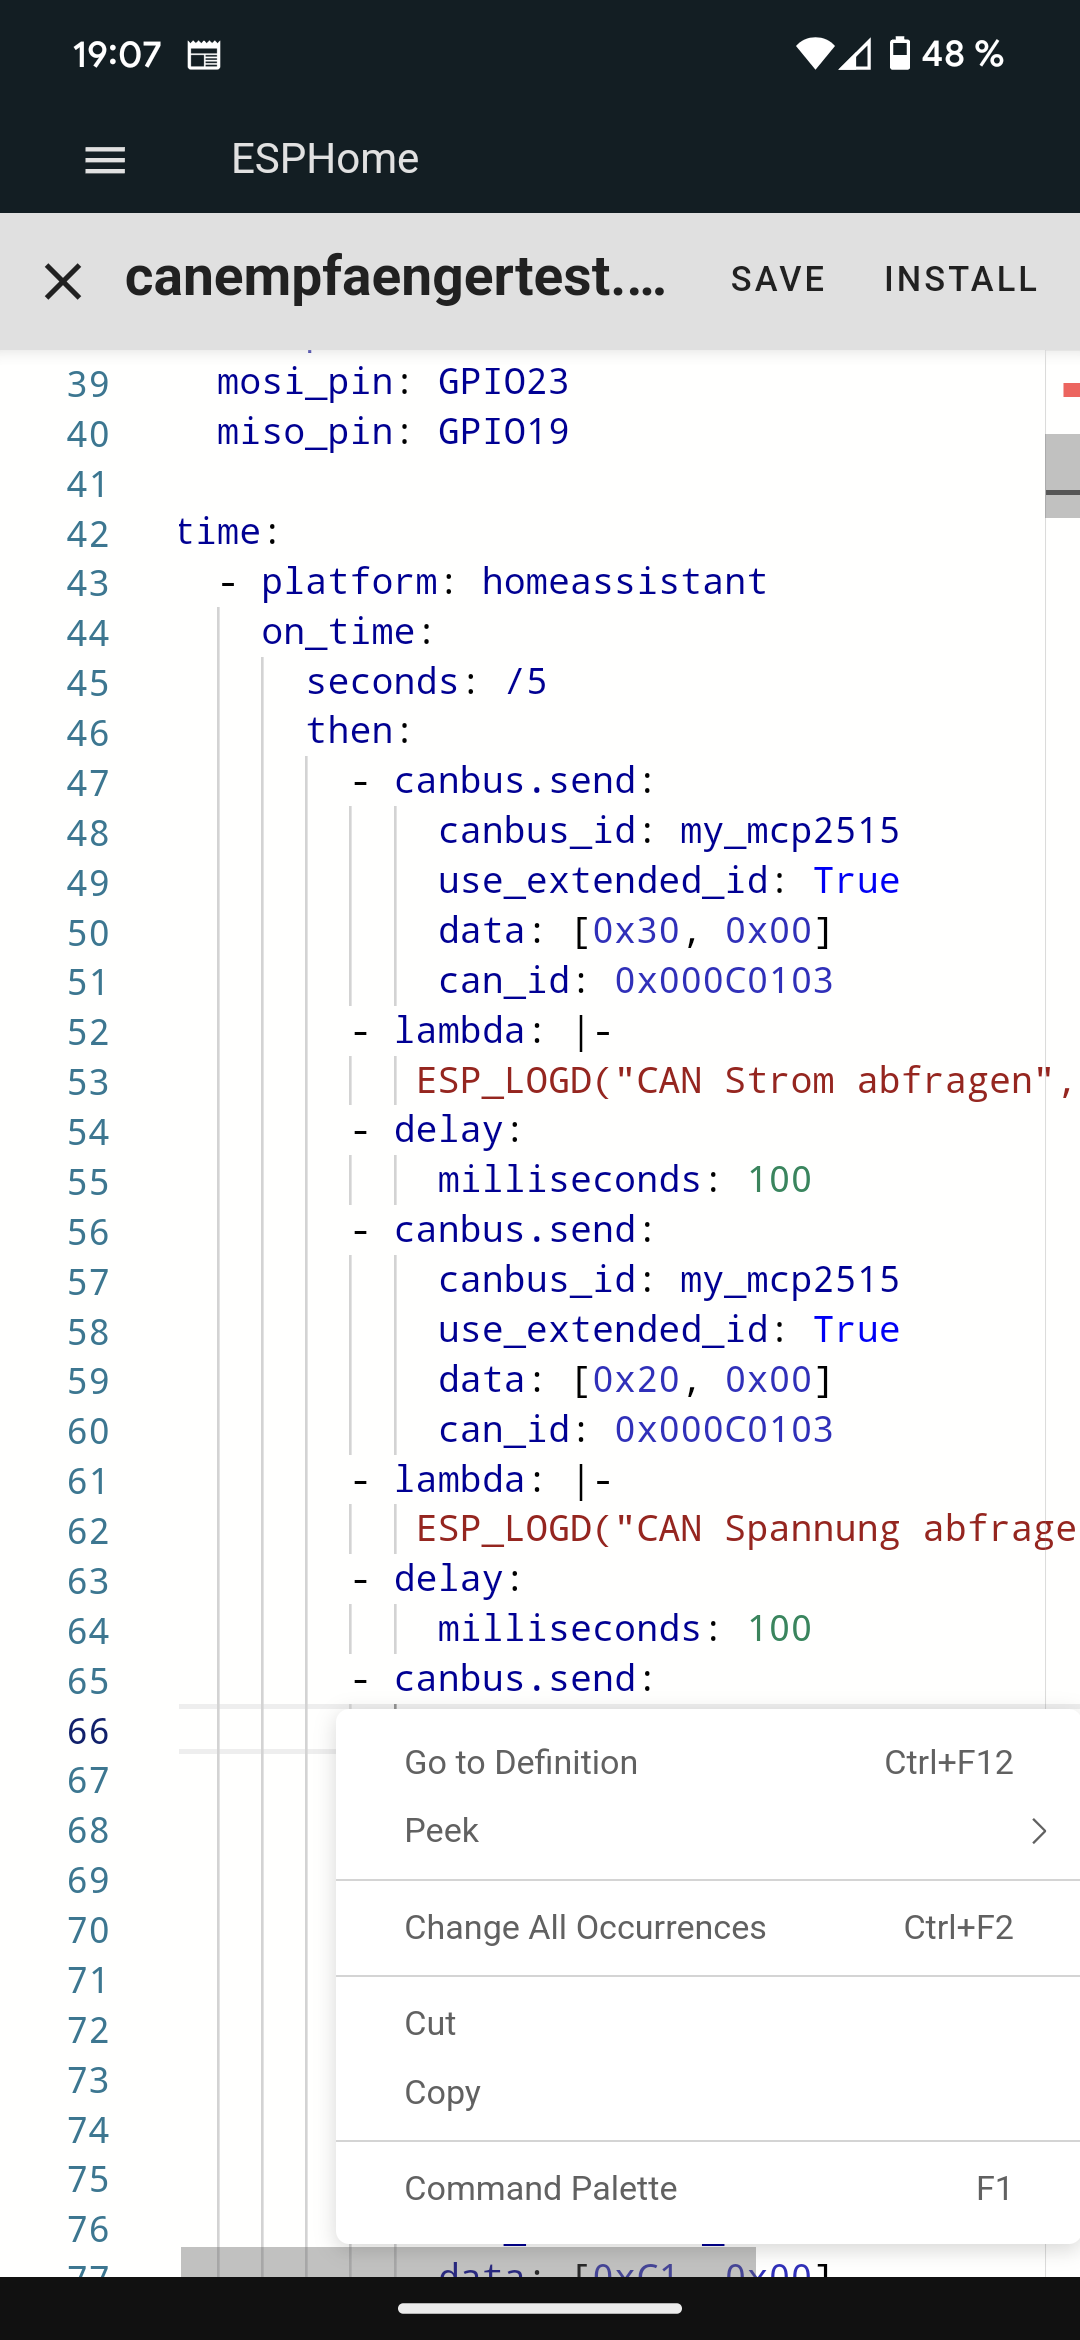
Smartphone-Screenshot von ESPHome YAML-Konfigurationscode
miso_pin: GPIO19 time: - platform: homeassistant on_time: seconds: /5 then: - canbus.send: canbus_id: my_mcp2515 use_extended_id: True data: [0x30, 0x00] can_id: 0x000C0103 - lambda: |- ESP_LOGD("CAN Strom abfragen", - delay: milliseconds: 100 - canbus.send: canbus_id: my_mcp2515 use_extended_id: True data

-
Thread
CAN und MCP2515 - Kein Senden möglich
(P_MOSI); SET_INPUT(P_MISO); SET_INPUT(MCP2515_INT); SET(MCP2515_INT); // internal pull up, why? // init SPI master interface, SPI prescaler /4 SPCR = (1<<SPE) | (1<<MSTR); SPSR = 0; // reset MCP2515 by software
// deactivate the RXnBF Pins (High Impedance State) mcp2515_write_register(BFPCTRL, 0); // set TXnRTS as normal inputs mcp2515_write_register(TXRTSCTRL, 0); // turn off filters => receive any message mcp2515_write_register(RXB0CTRL, (
-
 Bild
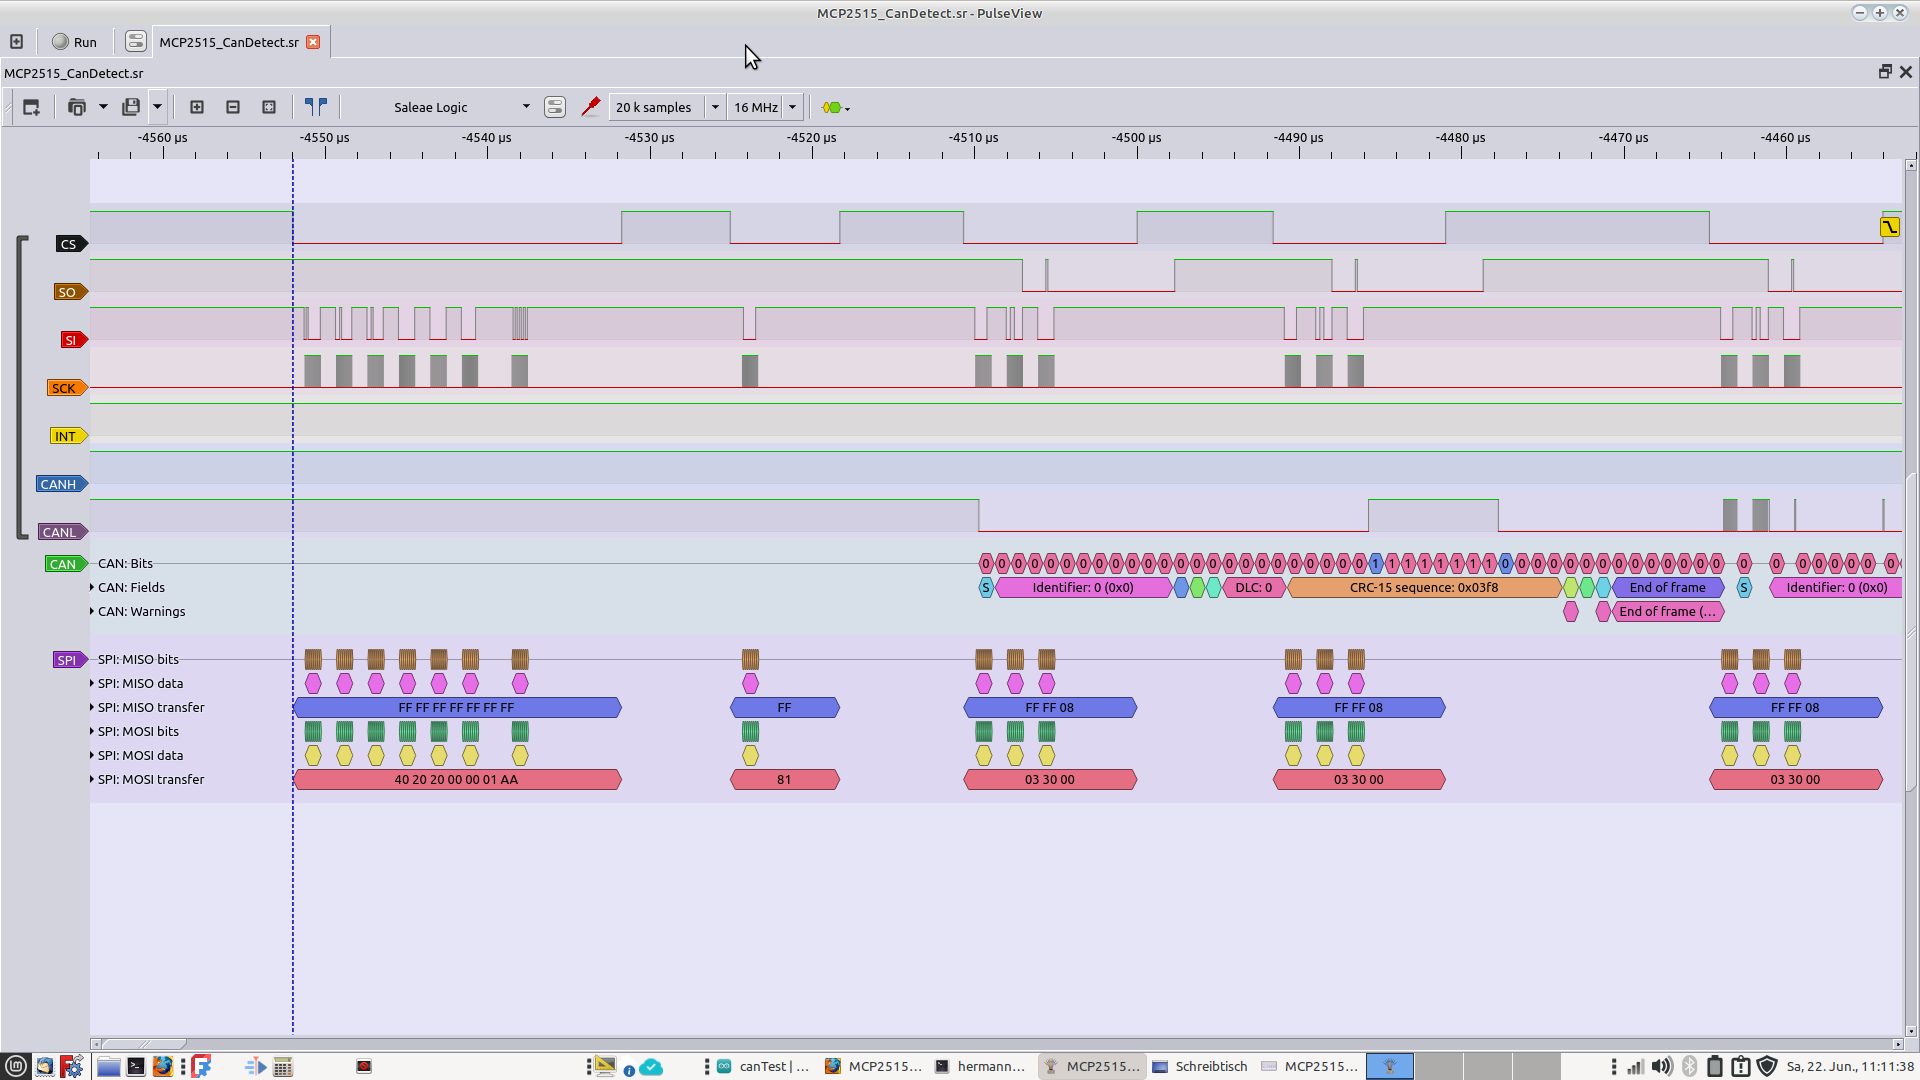
Logikanalysator-Screenshot von SPI- und CAN-Bus-Signalen
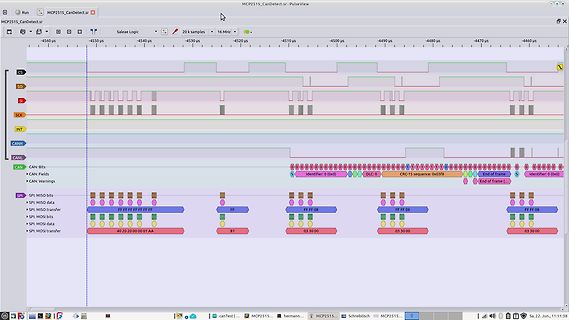
MCP2515_CanDetect.sr, Saleae Logic, 20 k samples, 16 MHz, CS, SI, SCK, INT, CANH, CANL, CAN: Bits, CAN: Fields, CAN: Warnings, SPI: MISO bits, SPI: MISO data, SPI: MISO transfer, SPI: MOSI data, SPI: MOSI
-
Thread
CAN in analog umwandeln
topic/561558#7540034 Ok, da feht noch CAN, dazu braucht es einen CAN-Tranceiver und Controller ala MCP2515. Kann man basteln, kostet halt Zeit. https://www.mikrocontroller.net/articles/CAN#MCP2515 http://www.kreatives-chaos.com/artikel/can-testboard Man muss halt was möglichst Fertiges in Hard
-
Thread
MCP2515 - Serieller Widerstand für AT strip cut crystals
Hallo liebes Forum, ich nutze bereits für einige Projekte erfolgreich den MCP2515. Bei einem aktuellen Projekt habe ich nun erstmals aus Platzspargründen einen kleineren Oszillator genommen. Ich habe nun Probleme beim Start des MCP2515. Ich konnte herausfinden, dass wenn ich
Einschwingen muss natürlich jeder Quarz. Ich kenne den MCP2515 als absolut unkritisch bezogen auf den Quarz. Evtl. hast Du bei deinem vorherigen Quarz einfach auch nur gerade so Glück gehabt, das es funktionierte. Könnte sein, dass der nur eine winzige Nuance
-
 Bild
Grüne Leiterplatte mit Arduino Nano und SPI CAN Modul
T1, Z7, Z3, +12V, Z4, D2, +24V, +FAN, eStop, LED+, POT-1, POT-2, +5V, SDA, SCL, C2, SPI CAN Module, MCP 2515 & TJA1050, 2709848A_Y6, CAN, L, H

-
 Bild
Grüne Leiterplatte mit Arduino Nano Steckplatz und CAN-Schnittstelle
Nano USB IN2 210 1-WIRE R8 + -5V GND POT-2 POT-1 SDA SCL IN1 DOOR C2 U1 L1 D1 TJA1050 SPI CAN Module MCP 2515 24V Z1 C1 279A8A_YG CAN L

-
Thread
Can Bus Simulator mit Mcp2515
genauen Typen der jeweiligen Radios nennen? Ich vermute stark, dass für deine Zwecke ein Arduino, ein MCP2551 und ein MCP2515 ausreichen. mfg mf
Big 1. schrieb im Beitrag #7579451: > Ein MCP2515 und Arduino Uno, Du kannst ja schon mal den Arduino, den MCP2551 und den MCP2515 nach Datenblatt- bzw. Library-Vorgabe zusammenstecken. mfg mf PS. Hast du ein Oszi? Könnte nützlich zum
-
Thread
Mehrere ATmegas über RS422 (MAX 488) verbinden.
Botschaft. Die meisten aktuellen Controller können schon CAN-FD. Ansonsten muss man statt dem alten MCP2515 den neueren MCP2518FD verwenden. (Ich würde sowieso nur noch den MCP2518 statt dem 2515 verwenden)
-
Thread
AVR ATmega1284P Bootloader wie 644p
> es ist wohl in der canlib die in asm geschrieben ist begraben so nach > den überlegungen In mcp2515_asm.S sehe ich weder (E)LPM noch SPM-Befehle. Insofern denke ich die Ursache liegt noch woanders. In meinem Bootloader ist zum Beispiel __do_copy_data (und btw auch __do_clear_bss) leer, und ich
nicht erst zum Programieren, denn er übt sich in schweigen auf die Aufforderung. Die Funktion: mcp2515_get_message gibt NO_MESSAGE zurück was nicht stimmt. Soweit war ich damals,da hatte ich noch was anderes in verdacht das sicher 3 Monate her wo ich das Probiert habe.
-
Thread
Einfacher CAN-FD (streaming-)logger mir Rpi(?)+?
Der MCP2515 ist ein CAN-to-SPI-Adpater, den kannst Du direkt an den Raspi verbinden. Den gibt es sogar im PDIP-Gehäuse oder im akzeptablen SOIC-Gehäuse. https://www.mouser.de/datasheet/2/268/MCP2515_Family_Data_Sheet_DS20001801K
Vergiss den MCP2518FB bzw. MCP25625FD. Der Raspi wird die Daten nicht schnell genug abholen können wenn der Bus ausgelastet ist, selbst bei einem Bus. Das Protokoll ist viel ineffizienter als beim MCP2515 (der aber
-
Thread
CAN-Device oder Platine zum üben
Hi, MCP2515 + MCP2561 sind z.B. ein gutes Gespann. Man bleibt plattformunabhängig und kann evtl. noch einen ISO-Koppler in den SPI-Bus einplanen. Interrupt-Auswertung vom MCP2515 wäre noch wichtig. Quellcode
Sebastian W. schrieb im Beitrag #7506459: > Oder du holst dir von den MCP2515-Modulen den TJA1050 runter und lötest > ihn auf eine Adapterplatine Warum? Die gibt's einzeln auf Breakout Board. Den MCP2515 wird er aber brauchen für den Arduino, der hat keinen CAN Controller
-
Thread
LED über CAN-BUS schalten
running at 16MHz with a baudrate of 500kb/s and the masks and filters disabled. if(CAN0.begin(MCP_ANY, CAN_500KBPS, MCP_16MHZ) == CAN_OK) Serial.println("MCP2515 Initialized Successfully!"); else Serial.println("Error Initializing MCP2515..."); CAN0.setMode(MCP_NORMAL); // Change to normal
masks and filters disabled. if(CAN0.begin(MCP_ANY, CAN_500KBPS, MCP_16MHZ) == CAN_OK) Serial.println("MCP2515 Initialized Successfully!"); else Serial.println("Error Initializing MCP2515..."); CAN0.setMode(MCP_NORMAL);
-
Thread
Habt ihr einen Standard STM32 für eure meisten Anwendungen?
CAN-Hardware im Controller hat kann man sich ja mit einen externen CAN Controller aushelfen. Z.B. MCP2515, gibt es auch gleich mit Transceiver als fertiges Modul.
verzichten oder braucht man den sowieso immer? Also spart man so oder so kein Bauteil ein? Der MCP2515 ist ja nur ein reiner Controller ohne Transceiver
-
Thread
Serial RX Buffer Arduino
ein per SPI angeschlossenes Display zu aktualisieren, als auch keine Uhrzeitnachricht auf dem per MCP2515 angeschlossenen CAN-Bus zu verpassen. Die Uhrzeitnachricht besteht aus 15 Frames im Abstand von 900us, und der MCP2515 hat zwei Empfangspuffer (plus einen "message assembly" Puffer). Ich durfte
auf immer nur einige wenige Pixelspalten einer Pixelzeile, so dass jedes einzelne Displayupdate die MCP2515-Kommunikation über den SPI-Bus für nicht mehr als 1ms blockiert hat. LG, Sebastian