Positionierung - Encoder Mode

OP #4947506
Hallo an alle!

Ich möchte gerne einen Hallsensor für die Positionierung benutzen.
Dazu muss ich jedoch erst den Encoder Mode richtig verstehen.

Meine Wissensstand:

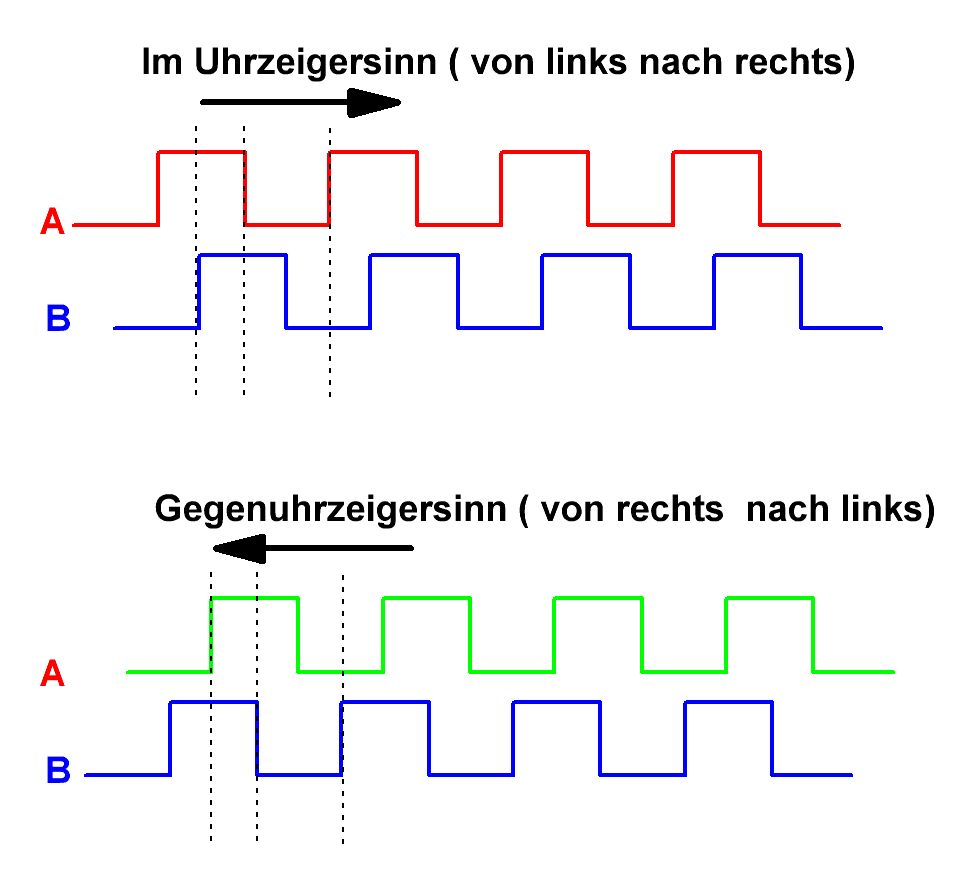
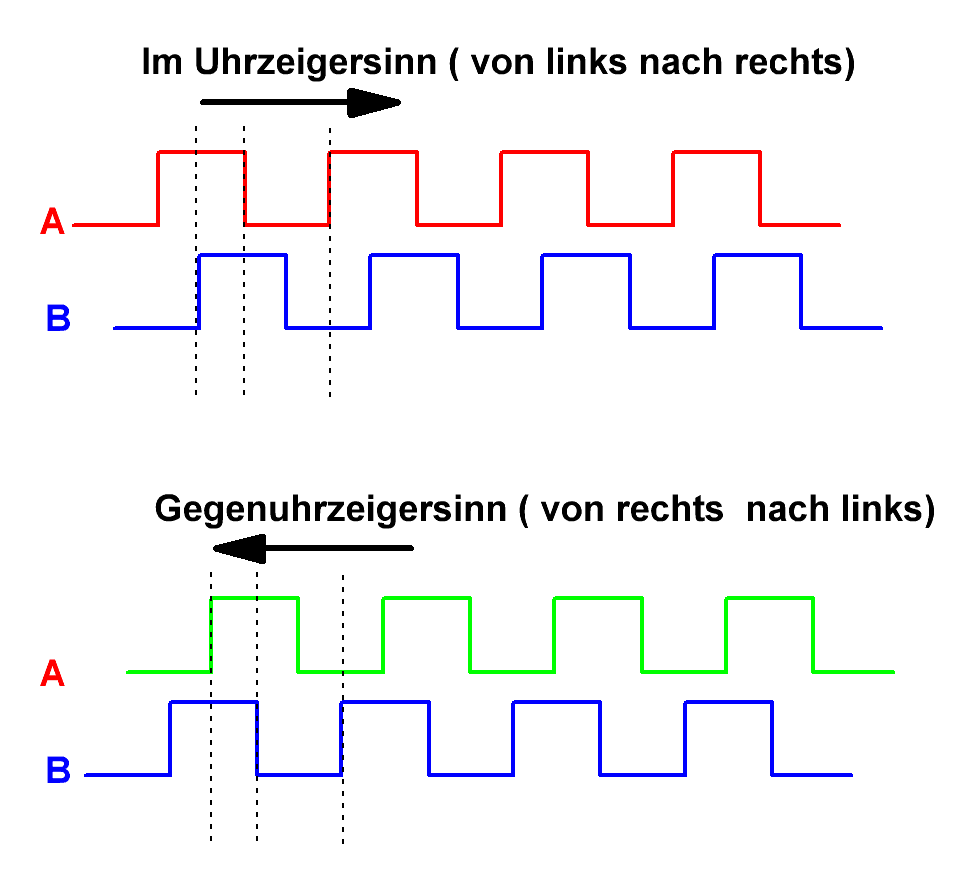
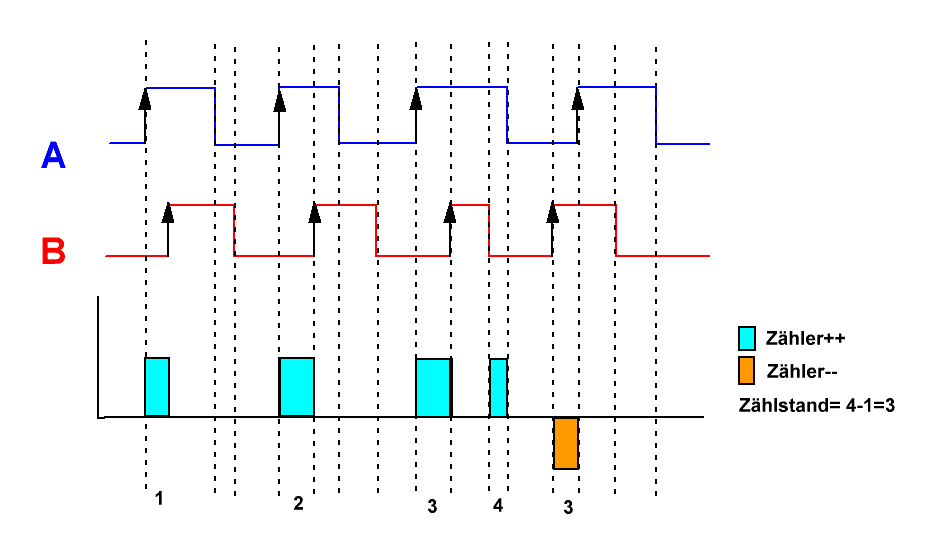
Ich bekomme zwei Signale A und B. beide sind phasenverschoben.Wenn A 
voreilt, habe ich eine Uhrzeigersinn Drehung (links -> rechts).
Wenn B voreilt, so habe ich eine gegen Uhrzeigersinn Bewegung ( rechts 
-> links).

So weit, so gut :)
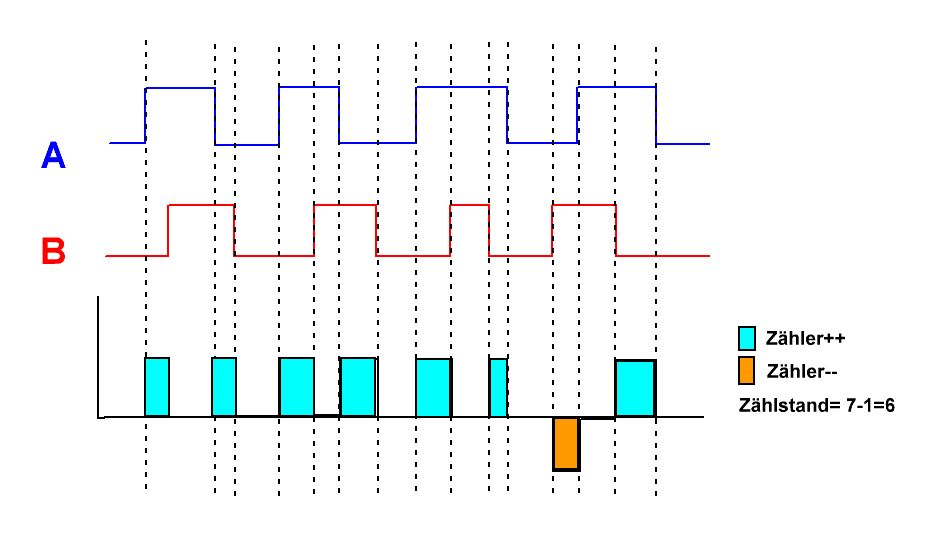
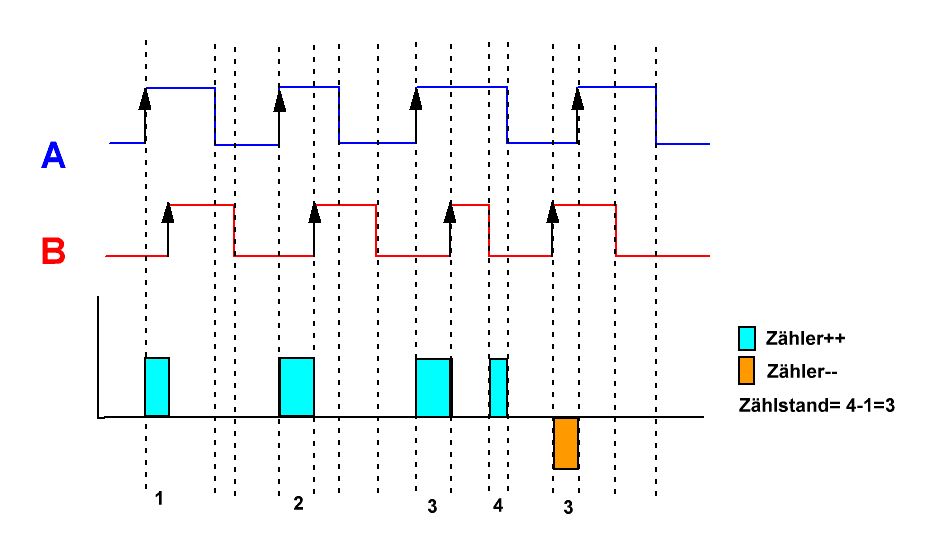
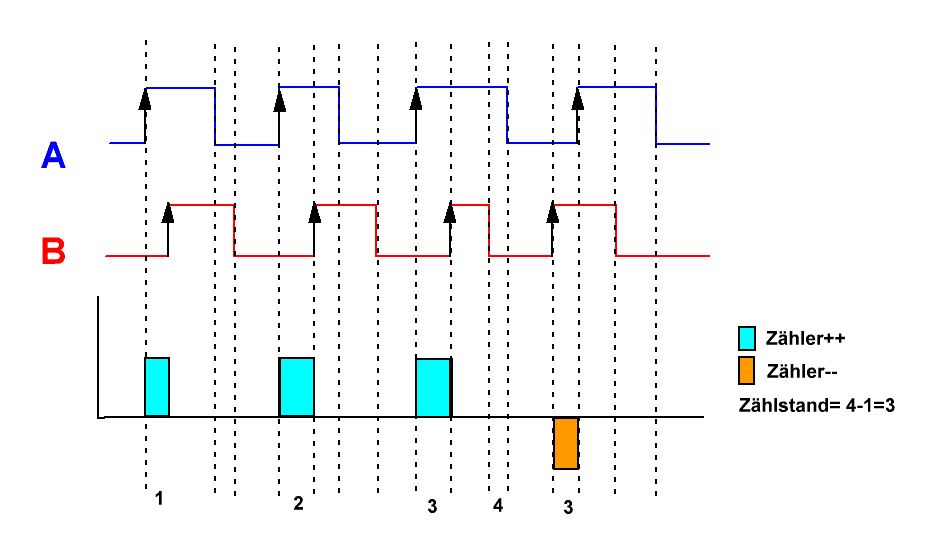
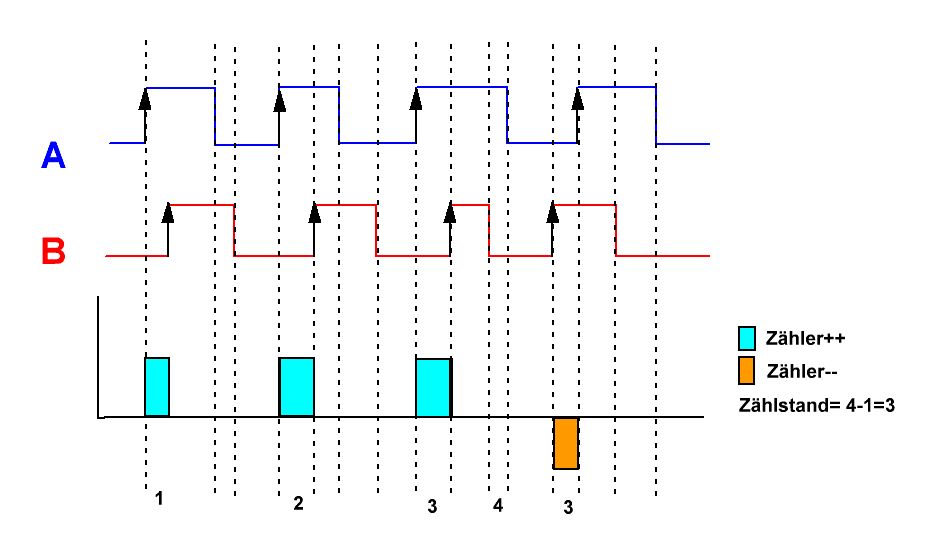
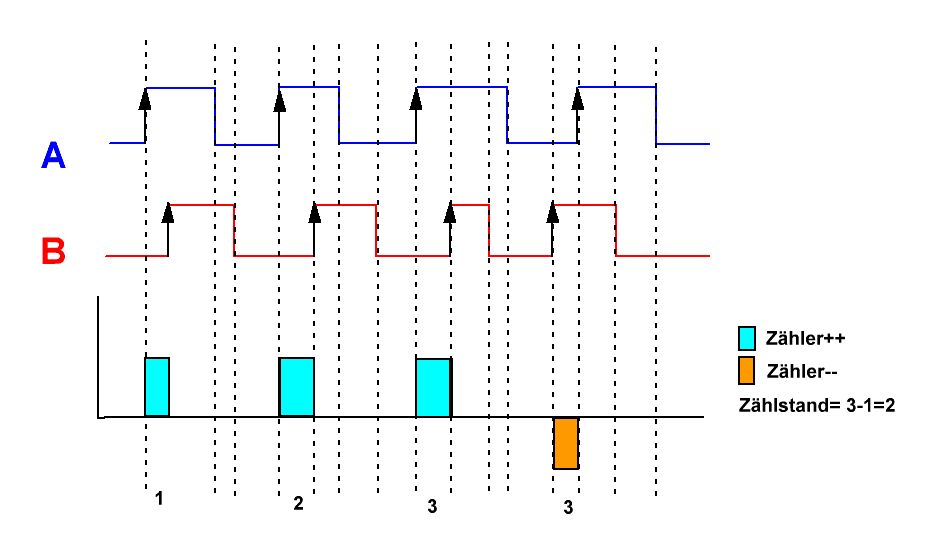
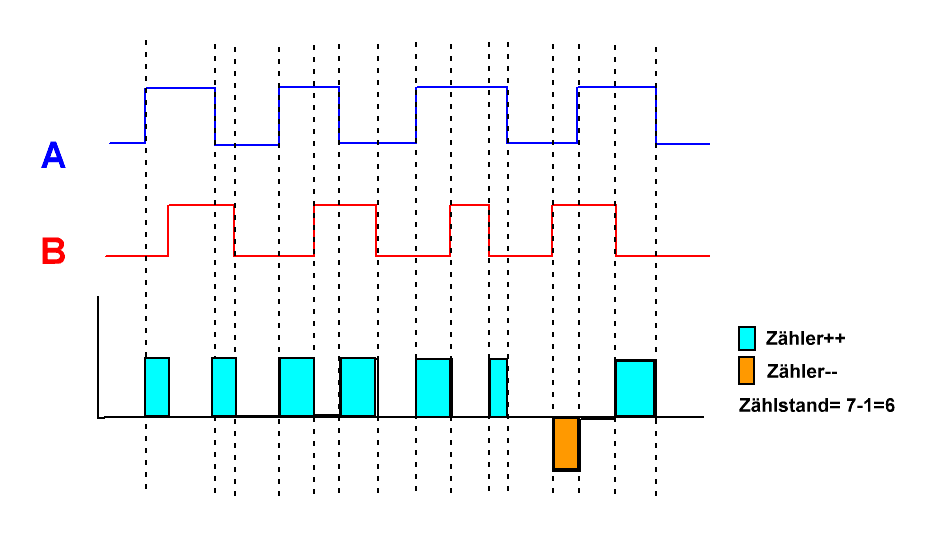
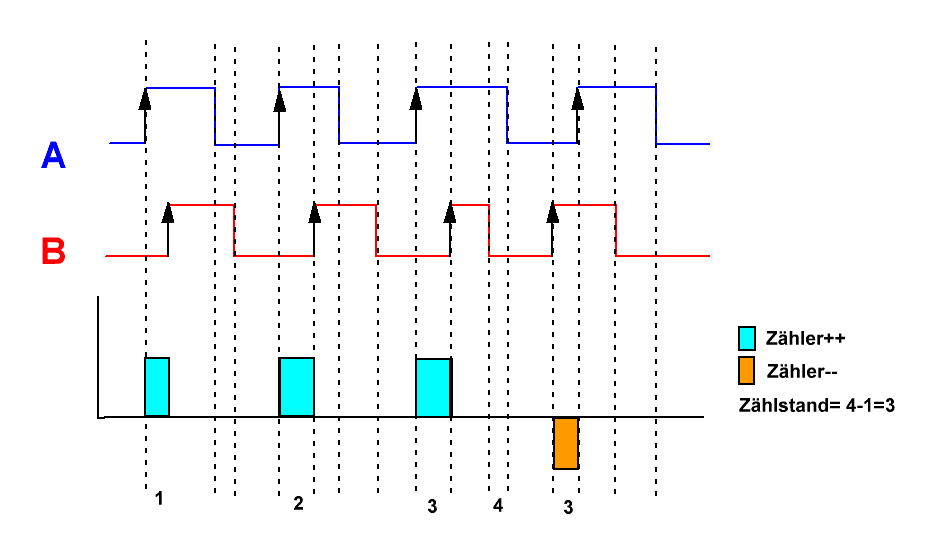
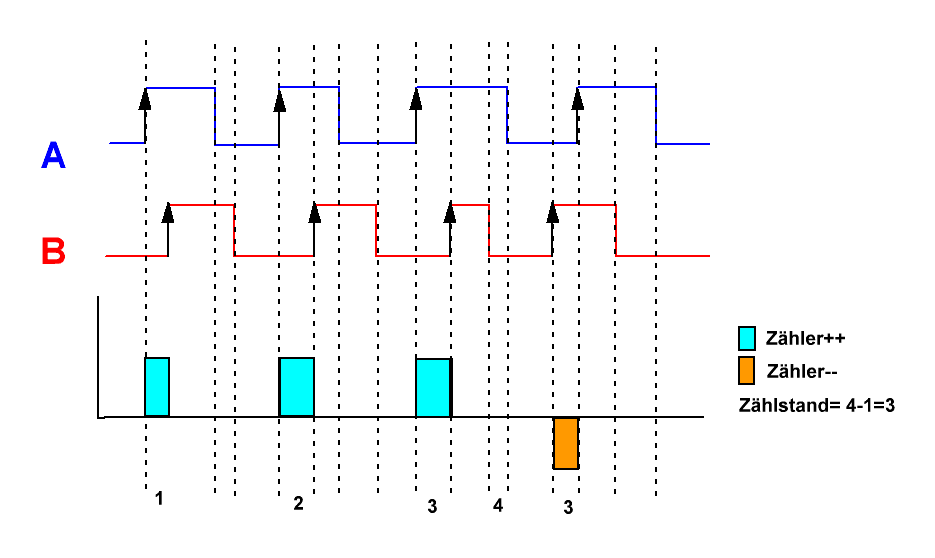
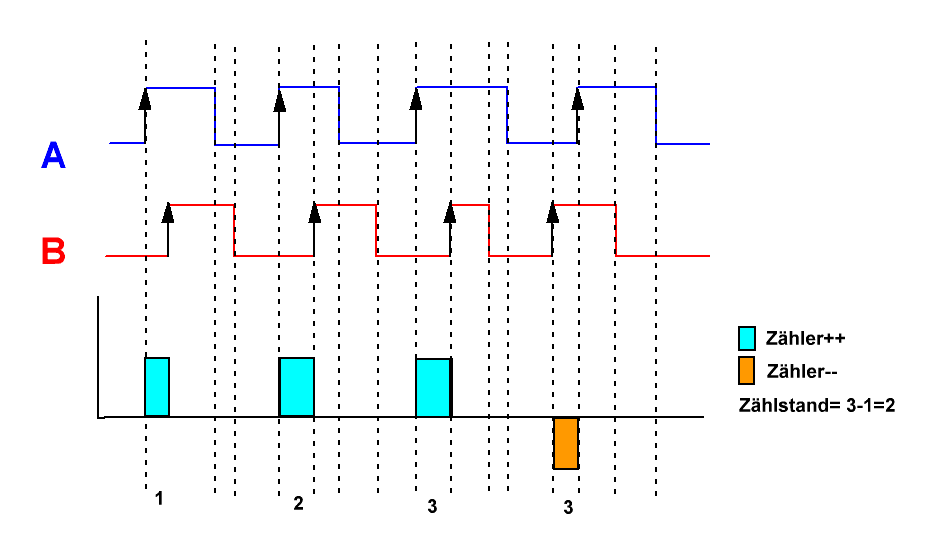
Wie würde das jetzt bei einem Zähler aussehen?
Ist meine Annahme richtig die ich skizziert habe?
Angehängte Dateien:

Antwort schreiben

Eine eigene Frage? Dieser Thread ist über 9 Jahre alt. Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.

Neuen Thread starten

Eine Lösung, Ergänzung oder Rückmeldung zu diesem Thread? Dann antworte hier.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.