-
PDF
N73_RM-132_schematics_v1.pdf
MBus F11 VBat1 HeadDet J10 7 K11 VBat2 TXCCONV(1:0) ~4V A8 AFC J11 0 RF part VBat3 TxC1 J7 1 VBAT F10 VBat4 D11 VBat5 C11 VBatCP SIMClkC1 B7 0 B3 C7 1 SIM connector VBatH SIMDaC1 ~4V N6508 1.8V C2204 C2203 A6 SIMClk2 SIMRstC1 B5 2 X6513 VIO
in „[V] 30 5x7 LED-Matrixen, Nokia N73 Handy-Teile“ · Markt ·
-
PDF
ds1990a.pdf
recovery times. For more heavily loaded systems, an active pullup such as that found in the DS2480B may be required. Analog Devices │ 2 www.analog.com DS1990A Serial Number iButton Electrical Characteristics (continued) (Limits are 100% production tested at T = +25°C and/or T = +85°C. Limits over the
in „V 30 iButton DS1990A“ · Markt ·
-
Datei
main.c
PD3 // Pins #define PORT_LED PORTB #define PIN_LED 0x01 // PB0 // States #define STOP 0 #define REC 2 // MMC #define START_SECTOR 528 // This is the sector number where the search for midi files begins (no FAT32 readings!) #define TX_BUF_SIZE 128 #define RX_BUF_SIZE 128 // Variables u08 sharedmem[512
in „NMEA wird nicht richtig empfangen (SkyTraq 6 ST22, ATmega8L)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Profibus_DP_slave_mega.ino
temp = Profibus_in_register[2]; digitalWrite(PRO_ACT, (temp & B00000001)); temp = temp >> 1; digitalWrite(PGNO_REQ, (temp & B00000001)); temp = temp >> 1; digitalWrite(APPL_RUN, (temp & B00000001)); temp = temp >> 1; digitalWrite
-
Datei
UART_STM32F10x.c
available 0, // Signal DCD change event 0, // RI Line available 0, // Signal RI change event 0 }; /* UART2 DMA */ #if (RTE_USART2_TX_DMA != 0) static const DMA_INFO USART2_DMA_TX = { DMAx_CHANNELy(RTE_USART2_TX_DMA_NUMBER, RTE_USART2_TX_DMA_CHANNEL), RTE_USART2_TX_DMA_NUMBER, RTE_USART2_TX_DMA_CHANNEL, RTE_USART2
in „Einbindung einer .c ohne .h“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
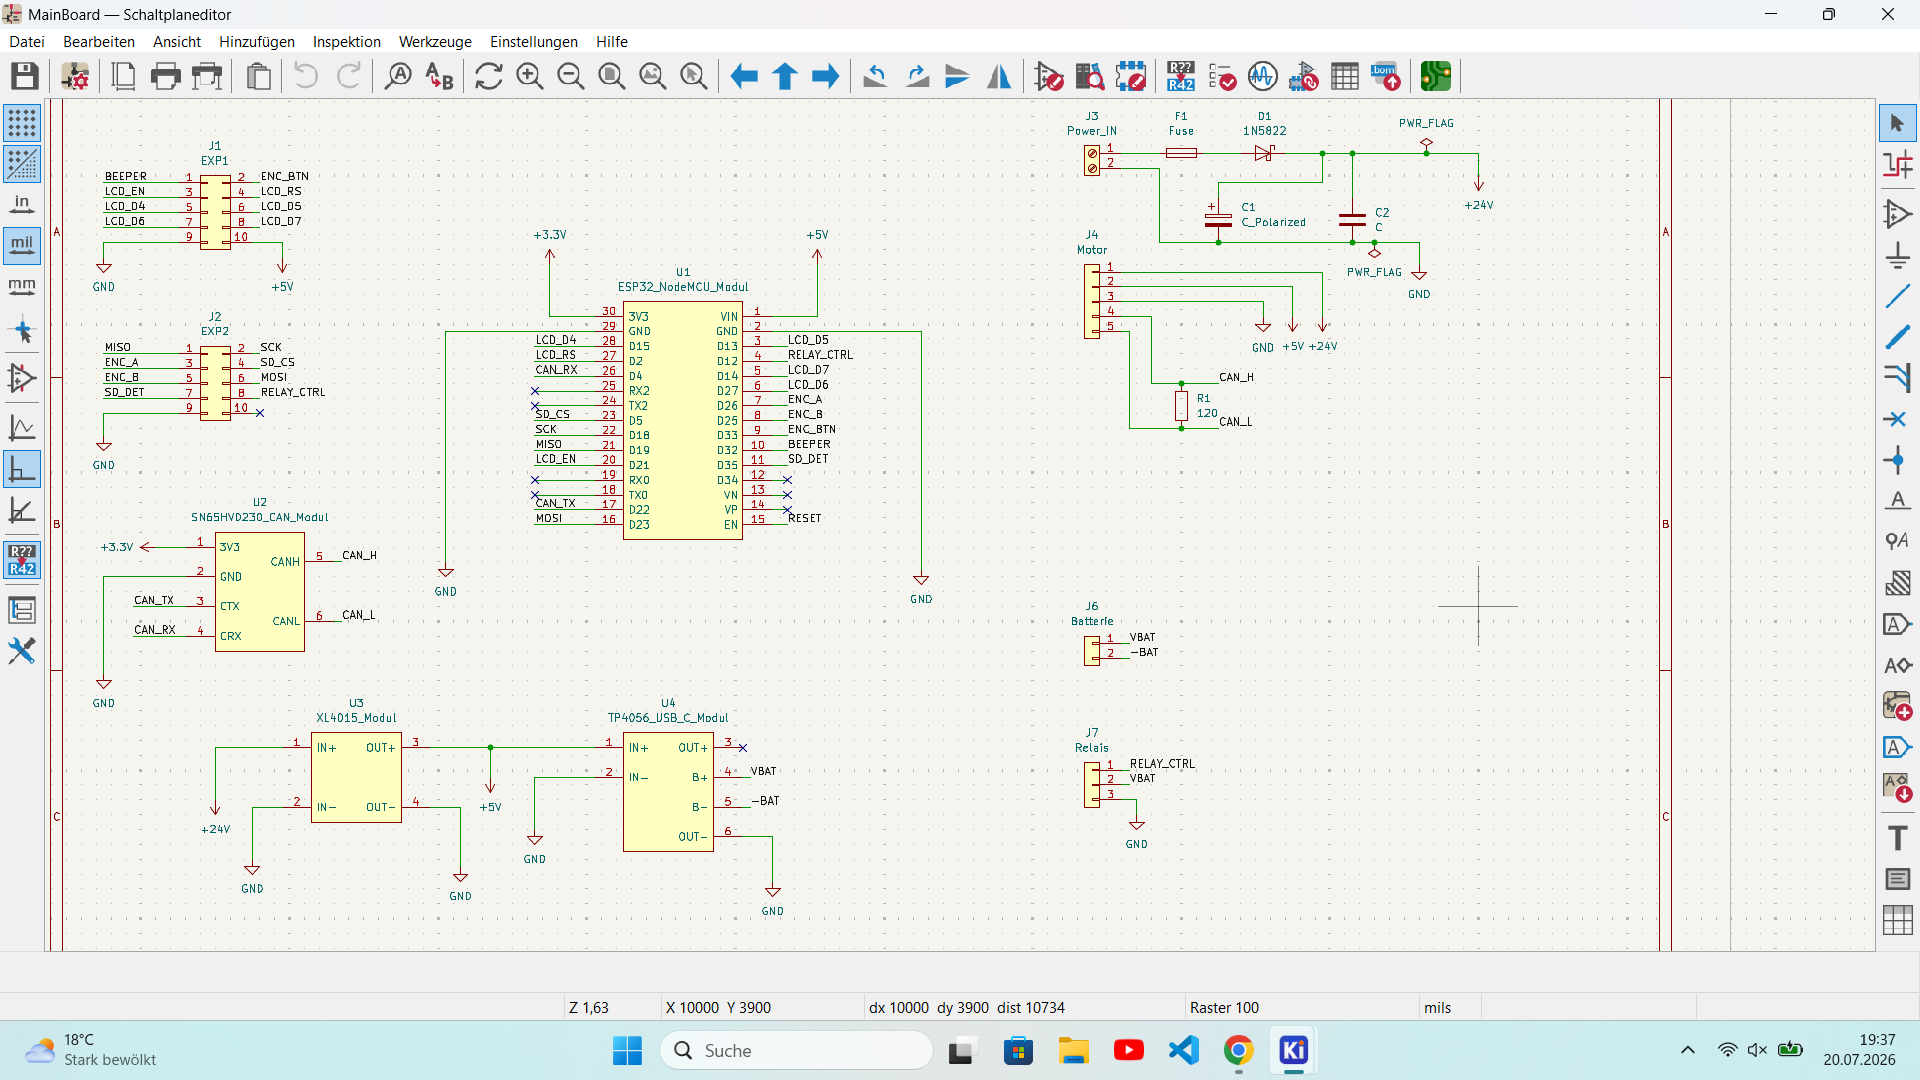
Schaltplan eines ESP32-basierten Mikrocontroller-Moduls
CAN_RX 02 026 CAN_B ENC_A SCK 11 025 TX2 GND 12 024 TX2 SD_DET 13 023 RESET 14 022 ENC_BTN 15 021 ENC_A 16 020 CAN_H 17 019 CAN_L 18 018 MOSI 19 017 CAN_RX 20 016 CAN_TX 21 015 CAN_RX 22 014 CAN_TX 23 013 CAN_RX 24 012 CAN_TX 25 011 CAN_RX 26 010 CAN_TX 27 009 CAN_RX 28 008 CAN_TX 29 007 CAN_RX 30 006 CAN_TX 31 005 CAN_RX 32 004 CAN_TX 33 003 CAN_RX 34 002 CAN_TX 35 001 CAN_RX 36 000 CAN_TX J1 1 2 3 4 5 6 7 8 9 10 11 12 13
in „PCB Schaltplan“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
PDF
Star10_Part3.pdf
. 9 MHzTransmitter IF (IF9TX) I will next discuss the design of the trans- mitterIF(IF9TX).ReferringtoFigure2from crisp on the air with an audio response of Looking at Figure 29, microphone gain Part1,thetransmitterIF,IF9TX,performsall
in „Projekt Kurzwellenempfänger Doppelsuper welcher VCO?“ · HF, Funk und Felder ·
-
Datei
CAN.c
= (1<<4); // DLC CANCDMOB |= Can2TxDataLen[Can2TxObject]; //msg.id <<= 3; //write 29 Bit identifier // Set CAN ID CANIDT1 = CAN_SET_ID_10_3(Can2TxId[Can2TxObject]); CANIDT2 = CAN_SET_ID_02_0(Can2TxId[Can2TxObject]); CANIDM3 = 0; // optional CANIDM4 = 0; // Clear RTRMSK and IDEMSK // Data pt_candata_tx = Can2TxDataPtr[Can2TxObject]; for (i=0; i<Can2TxDataLen[Can2TxObject]; i++) CANMSG = *pt_candata_tx++; // for (unsigned char i=0; i<8; i++) //put data in mailbox // CANMSG = Can2TxDataPtr[Can2TxObject
in „AT90CAN32 - CAN Bit Error“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.cpp
, MISR1 = 0x12, MISR2 = 0x13, FCSCR = 0x14, RECR = 0x15, BISCR = 0x16, RCSR = 0x17, LEDCR = 0x18, PHY_CR = 0x19, _10BTSCR = 0x1A, BICSR1 = 0x1B, BICSR2 = 0x1C, RESERVED = 0x1D, CDCR = 0x1E, PHY_RCR = 0x1F }; void init_pins
in „STM32F107 Ethernet RMII“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
p18f6620.inc
----------- TX9D EQU H'0000' TRMT EQU H'0001' BRGH EQU H'0002' SYNC EQU H'0004' TXEN EQU H'0005' TX9 EQU H'0006' CSRC EQU H'0007' TXD8 EQU H'0000' TX8_9 EQU H'0006' NOT_TX8 EQU H'0006' TX9D2 EQU H'0000' TRMT2 EQU H
in „PIC18F6620 lesen, schreiben“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
lcd_io1.c
i2c_tx_data = ( 0xFF & (~(1<<LCD_RW_PIN)) ); if(rs==0){ i2c_tx_data &= (~(1<<LCD_RS_PIN)); } */ I2C_START_TX(lcd_i2c_address); i2c_put_byte(i2c_tx_data); if(rs==0) { i2c_put_byte( i2c_tx_data & (~(1<<LCD_E_PIN
-
Datei
lcd_io1.c
i2c_tx_data = ( 0xFF & (~(1<<LCD_RW_PIN)) ); if(rs==0){ i2c_tx_data &= (~(1<<LCD_RS_PIN)); } */ I2C_START_TX(lcd_i2c_address); i2c_put_byte(i2c_tx_data); if(rs==0) { i2c_put_byte( i2c_tx_data & (~(1<<LCD_E_PIN
in „LCD I2C Bibliothek“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DCF_ConnSoft.asm
zwischen Zeichen ret ; tx_string2: ; DCF77-Decoder weiter initialisieren ldi ZL, LOW(dec_init2*2) ; Adresse des Strings in den ldi ZH, HIGH(dec_init2*2) ; Z-Pointer laden rcall print ; Funktion print2 aufrufen rcall verz3 ; kurze
in „DCF77 Auswertung (ein bisschen anders)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DCF77_Connection.asm
zwischen Zeichen ret ; tx_string2: ; DCF77-Decoder weiter initialisieren ldi ZL, LOW(dec_init2*2) ; Adresse des Strings in den ldi ZH, HIGH(dec_init2*2) ; Z-Pointer laden rcall print ; Funktion print2 aufrufen rcall verz3 ; kurze
-
Datei
mcp_can_dfs_ext.h
MCP_LOAD_TX2 0x44 #define MCP_RTS_TX0 0x81 #define MCP_RTS_TX1 0x82 #define MCP_RTS_TX2 0x84 #define MCP_RTS_ALL 0x87 #define MCP_READ_RX0 0x90 #define MCP_READ_RX1 0x94 #define MCP_READ_STATUS 0xA0 #define MCP_RX_STATUS
in „MCP2515 an Arduino mehr als 8 Frames senden“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
7BM106_DVB-T2_0D.pdf
40 dB Nutzsignaldämpfung Für die Messung der Oberwellen (4.3.2) Hochpassfilter mit mindestens 40 dB Nutzsignaldämpfung 7BM106_0D Rohde & Schwarz Messungen an DVB-T2 Sendern für Abnahme, Inbetriebnahme od6r
in „Frage nach günstiges Pegelmessgerät - Messprinzip über mehrere Frequenzen“ · HF, Funk und Felder ·
-
Datei
Rs485Dev.c
* 8UL ) - 1 ) #define NOP asm volatile ("nop" ::) #define NET_UCSRA UCSR0A #define NET_UCSRB UCSR0B #define NET_UCSRC UCSR0C #define NET_UDR UDR0 #define CRC_BIT 0x10 #define INCLUDE_CRC(x) (((x) & (CRC_BIT)) !=0) ? (2):(0) #define MAX_DATA_LENGTH 10 #define CRC16_POLYNOM 0x1002 typedef struct { unsigned
in „RS485 bus mit Fleury Uart“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
datasheet-13.pdf
:,/492▯¶{ / 2,49 .:8;U0VV4:9 ▯ ▯ / / c˝* J ▯ / /0WX9492 :V.477,òıL Þ 1U0TX09.\ /U41W /XU492 Z,U8 X; 1: ▯ ▯ +] ò C `:¤"Ñ- › 1U0TX09.\ /U41W Z4W3 W08;0U,WXU0 .3,920▯ C› °"Ñ-› 7:Z -,9/▯ˇm % ,3- ▯▯ +] 1: 84/ -,9/ /ˇm
in „C-Box 2 Platine von Pollin“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ether_tx.vhd
; process(rclk) begin if rising_edge(rclk) then case state_txout is when pre0 => data_o1 <= X"55"; tx_en1 <= '1'; when pre1 => data_o1 <= X"55"; tx_en1 <= '1'; when pre2 => data_o1 <= X"55"; tx_en1 <= '1'; when pre3 => data_o1 <= X"55"; tx_en1 <= '1'; when pre4 => data_o1 <= X"55"; tx_en1 <= '1'; when
-
Datei
uart.c
BAUD #define BAUD 38400 #include <util/setbaud.h> UBRR0H = UBRRH_VALUE; UBRR0L = UBRRL_VALUE; #if USE_2X UCSR0A |= (1 << U2X0); #else UCSR0A &= ~(1 << U2X0); #endif //UCSR0A |= (1<<RXC0); UCSR0B |= (1<<TXEN0)|(1<<RXEN0)|(1<<RXCIE0); // UART TX/RX einschalten, RX-Interrupt aktivieren UCSR0C = (1<<UCSZ01
in „UART-Interrupt wird nicht ausgelöst“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LPC1769_IMU_v3.pdf
/MCFB0/PWM1.2/SCK0 2 I TX1/3.1A B C11 C29 H 15 VREFN 35 P1.21/MCABORT/PWM1.3/SSEL0 2 1 2 2 1 S B 1 0 11 VSSA BT_INT2/3.3A 36 P1.22/MC0B/USB_PWRD/MAT1.0 I UART2 +3V3 L 1 BT_INT1/3.3A 37 P1.23/MCFB1/PWM1.4/MISO0 P0.15
in „Schaltplan Prüfung/Kritik LPC1769 + IMU + Bluetooth“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schematic_Aktor_Steuerung_2020-07-13_19-22-06.pdf
KNX U3 Header-Male-2.54_2x5 +3.3V TXB0108PWR U2 +5V 1 20 GND MP23070N Buck Converter Module RX 2 A1 B1 19 RX RS 1 3 +3.3V 3 VCCA VCCB 18 20V IN OUT U4 TX A2 B2 TX S MP23070N C35 ADP122AUJZ-3.3-R7 C36 NeoPix 4 A3 B3 17 NEoPix1
in „Schaltplan kontrolle“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MatchPort_IntegrationGuide.pdf
Output 4 20 DTRx 1 8 DCDx Table 2-4. JP6 RS422/485 Connections MatchPort Description RS485 JP6 DB25 DB25 DB9 DB9 b/g Signal Signal Pin 4 2 4 wire 2 wire (logic) Wire Wire TXD1 Data Out TX+485 4 14 14 7 7 TXD1 Data Out TX-485 3 15 15
in „Wlan Modul Spannung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
STM32F100RB_Reference_Card_Ausschnitt_I2C.pdf
. I C register map and reset values 1 0 9 8 7 6 5 4 3 2 1 0 9 8 7 6 5 4 3 2 1 0 Offset Register 3 3 2 2 2 2 2 2 2 2 2 2 1 1 1 1 1 1 1 1 1 1 9 8 7 6 5 4 3 2 1 0 H T C E S S e R C S K P R E C E R Y e U 0x00 I2C_CR1 Reserved R r L E O C T T R N P A B r B P S
in „I2C an STM32F100RB konfigurieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_defs_neu.h
BFPCTRL */ #define B1BFS 5 #define B0BFS 4 #define B1BFE 3 #define B0BFE 2 #define B1BFM 1 #define B0BFM 0 /** \brief Bitdefinition von TXRTSCTRL */ #define B2RTS 5 #define B1RTS 4 #define B0RTS 3 #define B2RTSM 2 #define
in „AT90CAN128 und MCP2515-Controller“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
regs.h
BFPCTRL */ #define B1BFS 5 #define B0BFS 4 #define B1BFE 3 #define B0BFE 2 #define B1BFM 1 #define B0BFM 0 /** \brief Bitdefinition von TXRTSCTRL */ #define B2RTS 5 #define B1RTS 4 #define B0RTS 3 #define B2RTSM 2 #define
in „Problem durch Optimierung -Os“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_defs.h
BFPCTRL */ #define B1BFS 5 #define B0BFS 4 #define B1BFE 3 #define B0BFE 2 #define B1BFM 1 #define B0BFM 0 /** \brief Bitdefinition von TXRTSCTRL */ #define B2RTS 5 #define B1RTS 4 #define B0RTS 3 #define B2RTSM 2 #define
in „ATmega644PA und MCP2515 SPI Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_equ.inc
BFPCTRL ;*; .equ B1BFS =5 .equ B0BFS =4 .equ B1BFE =3 .equ B0BFE =2 .equ B1BFM =1 .equ B0BFM =0 ;;*;* \brief Bitdefinition von TXRTSCTRL ;*; .equ B2RTS =5 .equ B1RTS =4 .equ B0RTS =3 .equ B2RTSM =2 .equ B1RTSM =1 .equ
in „CAN Controller MCP2515: Schreiben in CANCTRL“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
TRC103_Transceiver_RFM_121129.pdf
MHz Table 23 0x0B - MCFG0B [default 0x32] Name Bits R/W Description RF frequency 2, Z counter SynthS2 7..0 r/w S2 = 0x32 (00110010b) for 920 MHz Table 24 0x0C - MCFG0C [default 0x18] Name Bits R/W Description - 7,6,5
-
Datei
lessgmc8.py
, bytesize=serial.EIGHTBITS, timeout=1 ) try: # Start-Sequenz suchen start_sequence = b'\x1b\x1b\x1b\x1b\x01\x01\x01\x01' while True: if ser.read(1) == b'\x1b': data = ser.read(7) if data == start_sequence[1:]: break data = ser.read(800) ## evtl. weniger als 800 Bytes ! hexx = '1b1b1b1b01010101
-
PDF
cc3351mod.pdf
10 dB (1) Wanted signal at –67dBm, modulated interferer at Selectivity, ±1MHz ±1MHz 0 / 0 dB (1) Wanted signal at –67dBm, modulated interferer at Selectivity, ±2MHz ±2MHz. –35 / –28 dB (1) Wanted signal at
in „Frage zu KYOCERA AVX Chip Antenne“ · HF, Funk und Felder ·
-
PDF
GD32E230xx_Datasheet_Rev1.5.pdf
0_ON CH0 _CH0 OUT TIMER0_CH EVENT USART1_T PA8 CK_OUT USART0_CK 0 OUT X(2) TIMER14_B TIMER0_CH PA9 USART0_TX I2C0_SCL CK_OUT RKIN(3) 1 TIMER16_B TIMER0_CH PA10 USART0_RX I2C0_SDA RKIN 2 TIMER0_CH I2C0_SMB I2C1_SC SPI1_I CMP_ PA11 EVENTOUT USART0_CTS 3 A L(3) O2(3) OUT I2C0
in „Wechselrichter Hoymiles HM-xxxx 2,4 GhZ Nordic Protokoll?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
grasshopper_mod.pdf
19 TXD2 7 p 1 1 B [1] ETH_TXD1 20 TXD1 TX+ TD+ [1] ETH_TXD0 TXD0 [1] ETH_TX_EN 21 TX_EN 4 CT [1] ETH_TX_CLK 22 TX_CLK/ISOLATE TX- 8 7 2 TD- 2 [1] ETH_RXD3 26 RXD3/PHYAD3 RX+ 3 3 RD+ 3 [1] ETH_RXD2 27 RXD2/PHYAD2
in „Grasshopper Inbetriebnahme“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
0242.pdf
REVISION HISTORY REV DESCRIPTION APPROVED DATE VDD (Vref/Reset#) (VH) MODE 1 16 1OUT e (V2) VH (Vref x 0.7) b (VL) VOUT 2 VM (Vref x 0.5) 15 1M a VH OP1 e 3 o VL (Vref x 0.3) 14 g RR1 n VC (Vref x 0.2) CP1 1P r (VS) 4 Tx o VS 13 e RC1 s 2M R t OP2 MODE RC2 5 t CP2 VM 12 2OUT = Ti S VL V2 1
in „Relais gegen Transistor tauschen“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
code.c
==1) {defult=1;}; // Îòñëåæèâàåì íàæàòèå êíîïêè RIT ïðè âêëþ÷åíèè äëÿ çàïèñè íàñòðîåê ïî óìîë÷àíèþ b0=0,b1=0,b2=0,b3=0,b4=0,b5=0,b6=0,b7=0,b8=0; switch(l) { case 1:{frequency=band0,m=1,n=1,b0=1; break;}; // 1,9 case 2:{frequency=band1,m=1,n=1,b1=1; break;}; case 3:{frequency=band2,m=1,n=1,b2=1; break
in „C-Datei in hex“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
simple_tx.c
is not needed for CAN operation. // InitConsole(); // // For this example CAN0 is used with RX and TX pins on port B4 and B5. // The actual port and pins used may be different on your part, consult // the data sheet for more information. // GPIO port B needs to be enabled so these pins can be used. /
in „CAN-Bus mit TM4C123G und MCP2562“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DS2438A.pdf
Voltage command, Read Slots TX Reset Reset pulse RX Presence Presence pulse TX CCh Skip ROM TX B8h00h Issue Recall Memory page 00h command TX Reset Reset pulse RX Presence Presence pulse TX CCh Skip ROM TX BEh00h Issue Read SP 00h
in „DS2438 auslesen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
trc101.pdf
0 0 AUTO1 AUTO0 RNG1 RNG0 STRB ACCF OFFEN AFEN C4F7h TX CONFIG 1 0 0 1 1 0 0 MODP DEV3 DEV2 DEV1 DEV0 0 PWR2 PWR1 PWR0 9800h TX REG 1 0 1 1 1 0 0 0 TX7 TX6 TX5 TX4 TX3 TX2 TX1 TX0 B8AAh FREQ SET 1 0 1 0 Freq11 Freq10 Freq9 Freq8 Freq7 Freq6 Freq5 Freq4 Freq3
in „bidirektionale RS232 Funkbrücke mit RFM12“ · Projekte & Code ·
-
PDF
STK520.pdf
2 2 2 2 2 1 1 1 O O _ 7 6 5 7 4 3 6 F D C 5 4 2 7 6 5 T _ G B B B C B B C E N C C C B D D D 3 A F V P P P P P P P A G V P P P P P P 3 R A A A e c S 2 F i 3 0 0 0 0 0 0 1 2 3 1 C D 2 3 0 1 1 2 4 P I 1 1
in „DALI EVG stk520“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan.pdf
MCLR 4 10k 3V_SHDN C2 20 VDD RA0 2 71A 7-Segment 1 -A C R3 10k 2 CH_PD GPIO2 7 4 5 SHDN 100nF MCLR 1 Vpp/MCLR/RE3 RA1 3 71B 7-Segment 1 - B F E-RST 3 GPIO16 UTXD 1 TX V_Akku N A 8 GND RA2 4 71C 7-Segment 1 - C n R4 8 GND
in „PICKIT3 - Target Halted nach Zuschaltung von Schaltregler“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
_DS1990R-DS1990R-F5.pdf
details, see the 1-Wire Signaling section. V PUP SIMPLE BUS MASTER DS1990R 1-Wire PORT RPUP DATA Rx Rx Tx Rx = RECEIVE Tx Tx = TRANSMIT OPEN-DRAIN 100Ω MOSFET PORT PIN DS2480B BUS MASTER +5V HOST CPU VDD VPP POL 1-W TO 1-Wire DATA SERIAL IN RXD N.C. SPORTL SERIAL OUT TXD GND DS2480B Figure 4. Hardware Configuration
in „1-Wire: iButton: sendet keine Daten“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CMU200_SW_functions_and_data_types.txt
strings {} \; | grep '^MSG_' | sort -u MSG_ACTIVATE MSG_ARG_CYCLE_COMPLETE MSG_AUXTX_CALLBACK_OFF MSG_B83_CALIBRATION_EXECUTED MSG_B83_CALIBRATION_PREPARED MSG_B83_CALIBRATION_REFRESH MSG_B83_CALIBRATION_TIMEOUT MSG_B83_LH_REBOOTED MSG_C331_ANSWER MSG_C331_ANSWER_RX MSG_C331_ANSWER_TX MSG_C_LOG_MMI_DATA
in „CMU200 Erfahrungen und Modifikationen“ · HF, Funk und Felder ·
-
PDF
samsungRCProtokoll.pdf
: b ← 1 (b = 0,1,2,3) Flags: SF : Set to one SL : Unaffected Example: MOV H,#0H MOV L,#5H SETB @HL.2 ; Set RAM address 05H bit 2 to 1 3-18 INSTRUCTION SET DECS A,@HL Binary Code: 0 0 1 1 0 1 d d Description
in „37.47kHz Rechteck erzeugen mit 7.3728MHz Quarz, welcher Timer Modus?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uartbuf-volatile_pgm.patch
ROLLOVER( vu8(rx_out), RX0_SIZE ); URX0_IEN = 1; // enable RX interrupt return data; } @@ -97,7 +97,7 @@ tx_buff[tx_in] = c; while( i == vu8(tx_out)); // until at least one byte free // tx_out modified by interrupt ! - tx_in = i; + vu8(tx_in) = i; UTX0_IEN = 1; // enable TX interrupt } @@ -107,3 +107,10 @@
-
Datei
int_vect.h
define TIMER2_COMPB_vect _VECTOR(10) #define SIG_OUTPUT_COMPARE2B _VECTOR(10) /* Timer/Counter2 Overflow */ #define TIMER2_OVF_vect_num 11 #define TIMER2_OVF_vect _VECTOR(11) #define SIG_OVERFLOW2 _VECTOR(11) /* Timer
in „Veraltete avr-lib in AVR-Studio 6.2. verwenden?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
IP113A_Datasheet.pdf
duplex, 0:half duplex 7.1 reserved -- The default value must be adopted for normal 1 operation. 7.2 reserved -- The default value must be adopted for normal 0 operation. 7[4:3] p01_mg_throttle_confg -- TP port input Rate Control 00 2'b00: full speed 2'b01: 1/4 speed 2'b10: 2/4 speed 2'b11: 3/4 speed 7[6:5] p01_mg_throttle_confg -- TP port output Rate Control 00 2'b00: full speed 2'b01: 1/4 speed 2'b10: 2/4 speed 2'b11: 3/4 speed 7.7 mg_link_pass_en -- Link Fault Pass through enable (LFP) 1 1: enable, 0: disable Confidential. 20/22 January 24, 2005 Copyright ©
in „Umsetzer Ethernet Glasfaser“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
stm32_ub_uart.c
und OUT // Receive wird per Interrupt behandelt // // Hinweis : mögliche Pinbelegungen // UART1 : TX:[PA9,PB6] RX:[PA10,PB7] // UART2 : TX:[PA2,PD5] RX:[PA3,PD6] // UART3 : TX:[PB10,PC10,PD8] RX:[PB11,PC11,PD9] // UART4 : TX:[PA0,PC10] RX:[PA1,PC11] // UART5 : TX:[PC12] RX:[PD2] // UART6 : TX:[PC6,PG14
in „STM32F030F4P6 und USART1“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.h
stm32f0xx_adc.h" #include <string.h> #include <stdlib.h> // Defines #define OUT_A GPIO_Pin_10 #define OUT_B GPIO_Pin_9 #define IN_A GPIO_Pin_5 #define IN_B GPIO_Pin_6 #define IN_GND GPIO_Pin_4 #define USART_TX GPIO_Pin_2 #define USART_RX GPIO_Pin_3 #define LENGTH_OUT_PULSE 100 #define ALIVE_SINGNAL_ALL_MS
in „2 Kanal Touch Button Haussteuerungserweiterung“ · Projekte & Code ·
-
Datei
i2c_slave.c
uint8_t I2C_RxBuffer[I2C_PACKETSIZE]; static volatile uint8_t I2C_RxIndex; static volatile uint8_t I2C_TxBuffer[I2C_PACKETSIZE]; static volatile uint8_t I2C_TxIndex; static volatile uint8_t I2C_TxLength; static
in „AVR: TWI (I²C) Slave mit oder ohne Interrupt?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sanduhr_1.html
Float32Array(N); const pr = new Float32Array(N); const shade = new Uint8Array(N); const SHADES = ["#f6e2b0", "#e9c684", "#d8ab5f", "#c08f45"]; (function fill() { let n = 0; const s = 2.02 * R0; for (let y = NECK_Y - R0 * 1.2; y > 2 && n < N; y -= s) { const hw = HWT[y | 0] - R0 - 0.6; if (hw <= R0) continue