-
Datei
zufall01.txt
212 140 2 204 192 63 236 211 57 18 178 165 199 99 46 127 190 135 107 154 65 128 20 104 134 0 42 32 13 26 36 72 139 134 11 154 35 32 11 122 35 22 235 118 41 245 156 12 241 83 59 138 50 203 127 239 215 122 99 22 255 182 47 233 222 168 197 196 125 77 55 72 145 102 13 48 4 79 177 104 183 80 57 233 225 152
in „Zufallszahlen - wie Konstanten berechnen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
10134fd.pdf
VO= ±10V, RL= 2k 1.5 8.0 1.2 7.0 V/µV VO = ±10V, L = 600Ω 0.8 2.5 0.5 2.0 V/µV Input Voltage Range 13.5 13.8 13.5 13.8 V –15.0 –15.3 –15.0 –15.3 V CMRR Common Mode Rejection Ratio V = 13.5V, –15.0V 100 117 97 114 dB CM PSRR Power Supply Rejection Ratio VS= ±2V to ±18V 103 120 100 117 dB Channel Separation
in „LT1013 Unterschied D und P Package“ · Analoge Elektronik und Schaltungstechnik ·
-
 Bild
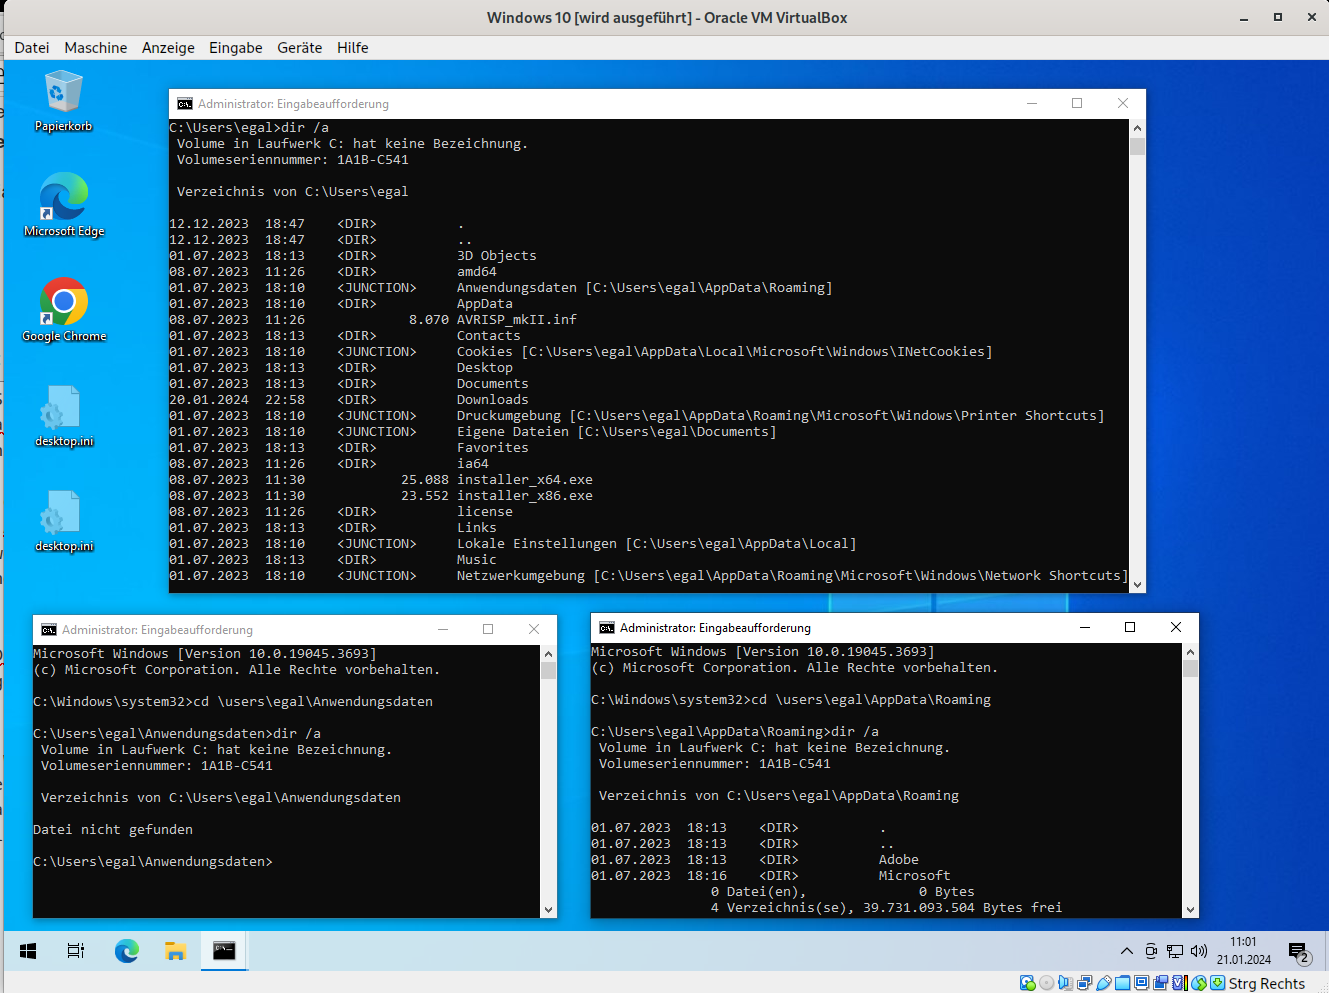
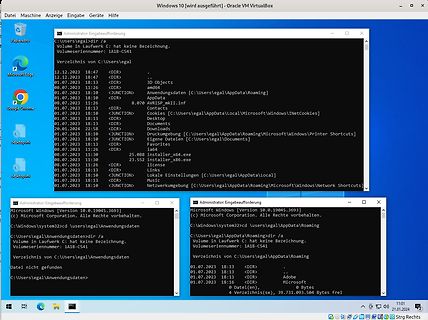
Windows-Befehlszeilenfenster mit Verzeichnisauflistungen
AppData\Roaming] 08.07.2023 11:26 8.07VRO AVPRIK.mii.inf 01.07.2023 18:10 <DIR> Contacts 01.07.2023 18:13 [C:\Users\egal\AppData\Local\Microsoft\Windows\InetCookies] 01.07.2023 18:13 <DIR> Cookies 01.07.2023 18:13 Desktop 01.07.2023 18:13 Documents 01.07.2023 18:10 Downloads 01.07.2023 18:10 Druckgebung
in „Windows 10: Login nicht mehr möglich“ · PC Hard- und Software · · Screenshots
-
PDF
pinbelegung_fpga.pdf
IO12 Stecker IO1 B09 IO13 Stecker IO1 B10 IO26 Stecker IO1 B11 GAIN AD9876 B12 TX_QUIET AD9876 B13 ADTX5 AD9876 B14 ADTX4 AD9876 B15 ADTX3 AD9876 B16 SENABLE AD9876 C01 +3V3 +3V3 C02 IO19 Stecker IO1 C03 IO7 Stecker IO1 C04 n.c
-
PDF
MS-17631_2.0.pdf
C0.22u16X0402 PEG_RXN11_CJNC 73 PEX_RX11# PEX_TX11# 72 PEG_C_TXN11JNC C329 C0.22u16X0402 PEG_TXN11 ▯ PEG_RXN13 C323 C0.▯2u16X0402 PEG_RXN13_CJNC 61 PEX_RX13# PEX_TX13# 60 PEG_C_TXN13JNC C506 C0.22u16X0402 PEG_TXN13 PEG_RXN15 C316 C0.22u16X0402 PEG_RXN15_CJNC 49 PEX_RX15# PEX_TX15# 48 PEG_C_TXN15JNC C46 C0.22u16X0402
in „In Circuit Programmierer für 8-pin 150mil SOIC PM25LD512“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Pinout.pdf
PE3 TraceD0 3 I/O FT PE4 TraceD1 4 I/O FT PE5 TraceD2 5 I/O FT PE6 TraceD3 6 1 1 Vbat 7 2 2 I/O PC13 Tamper-RTC 8 3 3 I/O PC14 Osc32-In 9 4 4 I/O PC15 Osc32-Out 10 Vss_s 11 Vdd_s 12 I Osc-In 13 O Osc-Out 5 5 I/O FT Osc-In (Rx) 6 6 I/O FT Osc-Out (Tx) 14 7 7 I/O Reset 15 8 I/O PC0 12 – In10 16 9 I/O PC1 12 – In11 17 10 I/O PC2 12 – In12 18 11 I/O PC3 12 – In13 19 12 8 Vssa 20 Vref- 21 Vref+ 22 13 9 Vdda 23 14 10 I/O PA0 2 – CTS 2 – Ch1/ETR 12 – In0 WKUP 24 15 11 I/O PA1 2 – RTS 2 – Ch2 12 – In1 25 16 12 I/O PA2 2 – Tx 2 – Ch3 12 – In2 26 17 13 I/O PA3 2 –
in „Ein paar Fragen zum STM32F103xC“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LiveDesign_EB_Schematics-xilinx_spartan.pdf
25 SRAM1_A10 0 SRAM0_D7 16 D7 A12 24 SRAM0_A11 0 SRAM1_D7 16 D7 A12 24 SRAM1_A11 5 SRAM0_D8 29 D8 A13 23 SRAM0_A12 5 SRAM1_D8 29 D8 A13 23 SRAM1_A12 [ SRAM0_D9 30 22 SRAM0_A13 [ SRAM1_D9 30 22 SRAM1_A13 _ SRAM0_D10 31 D9 A14 21 SRAM0_A14 _ SRAM1_D10 31 D9 A14 21 SRAM1_A14 0 SRAM0_D11 32 D10 A15 20 SRAM0
-
PDF
LT1014.pdf
10V, R L 2k 1.5 8.0 — 1.2 7.0 — V/ V VO=±10V, R L 600 0.8 2.5 — 0.5 2.0 — V/ V Input Voltage Range +13.5 +13.8 — +13.5 +13.8 — V –15.0 –15.3 — –15.0 –15.3 — V CMRR Common-Mode Rejection Ratio VCM = +13.5V, –15.0V 100 117 — 97 114 — dB PSRR Power Supply Rejection Ratio VS= ±2V to ±18V 103 120 — 100 117
in „Unterschied beim LT1014 ?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
FR5050_1.2_complete.pdf
Register. Refer to the Bit 13 CONF2 description. Bit 9 OFF_H: Save turning off maximum value. Refer to the Bit 13 CONF2 description. Bit 8 ON_H: Save turning on maximum value. Refer to the Bit 13 CONF2 description. Bit 7 ON_L: Save
in „suche Poti mit Rechts- und Linkslauf“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
Schrittmotor.asm
Texts1: .db "Schrittweite: ",0,0 Textn: .db "Position auf 0 gesetzt und Pufferspeicher auf Anfang ",10,13,0 Textv: .db "Vorteiler Taktgeber 1...5",0 Textv1: .db "Vorteiler Taktgeber /1 ",10,13,10,13,0 Textv2: .db "Vorteiler Taktgeber /8 ",10,13,10,13,0 Textv3: .db "Vorteiler Taktgeber /64",10,13,10,13,0
in „Spielerei mit einem 2- und 5-Phasen-Schrittmotor“ · Projekte & Code ·
-
PDF
HausAutoTest.pdf
LED 1 N 11 SRCLK QC 2 4 15 7 X 2 1 2 G 5V 10 SRCLR QD 3 4B 4C 1 5 4 5 5B 5C 14 6 _ D3 J 3 Ub+ QE 6 13 5 N R 4 12 RCLK QF 5 6B 6C O LED 5 13 6 7 7B N 7C 12 4 C 2 1 R G QG 8 8B G 8C 11 3 D4 R27 B 6 CAN_GND QH 7 2 LED B J D 7 10k U18 9 2 1 HI CAN_H R18 9 1 S 8 CAN_L QH D5 P8 9 74HC595 GND P1 C40 1 2 C37
in „Layout prüfen“ · Platinen ·
-
PDF
_Dokumentation_V1.8_Stand_27.03.2013.pdf
D0 * '* PA1 - Bitmuster D1 * '* PA2 - Bitmuster D2 * '* PA3 - Bitmuster D3 * '* PA4 - Bitmuster D4 (13. Latch EA0) * '* PA5 - Bitmuster D5 (13. Latch EA1) * '* PA6 - Bitmuster D6 (13. Latch EA2) * '* PA7 - Bitmuster D7 (13. Latch EA3) * '* * '* PB0 - frei * '* PB1 - frei * '* PB2 - frei * '* PB3 - frei
in „Tutorial 10x10x10 LED-Cube“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
toshiba_satellite_l755.pdf
10] RSVD_TP[11] AA2 M_A_DQ12 F9 SA_DQ[11] RSVD_TP[2] W9 M_B_DQ12 G5 SB_DQ[11] RSVD_TP[12] T9 M_A_DQ13 F7 SA_DQ[12] RSVD_TP[3] M_B_DQ13 F5 SB_DQ[12] RSVD_TP[13] M_A_DQ14 G8 SA_DQ[13] M_B_DQ14 F2 SB_DQ[13] M_A_DQ15 G7 SA_DQ[14] M_B_DQ15 G2 SB_DQ[14] M_A_DQ16 K4 SA_DQ[15] AB3 M_B_DQ16 J7 SB_DQ[15] AA1 M_A_DQ17
-
PDF
schaltplan.pdf
A1 O1 12 D1 A1 9 A1 I/O1 12 D1 A6 C6 P1.3 V N 1 40 XTAL1 P0.2 54 D2 D2 4 3D 3Q 17 A2 A2 8 A2 O2 13 D2 A2 8 A2 I/O2 13 D2 A7 C7 P1.4 G Q P0.3 55 D3 D3 5 4D 4Q 16 A3 A3 7 A3 O3 15 D3 A3 7 A3 I/O3 15 D3 A8 C8 P1.5 P0.4 56 D4 D4 6 5D 5Q 15 A4 A4 6 A4 O4 16 D4 A4 6 A4 I/O4 16 D4 A9 C9 P1.6 R C P0.5 57
in „80C535 Board“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Robomower_V0.8.pdf
50 03 Antwort: Byte0 Byte1 Byte2 Byte3 Byte4 Byte5 Byte6 Byte7 Byte8 Byte9 Byte10 Byte11 Byte12 Byte13 02 07 09 00 81 13 00 0A 35 3E 01 01 58 03 Byte5 ist die Stunde 0x13 = 19 Byte7 ist die Minute. 0x0A = 10 StopZeit ist 19:10. Byte 8 gibt die Arbeitstage an: So Sa Fr Do Mi Die Mo Bit7 Bit6 Bit5 Bit4
in „Automower G3 mit USB Diagnoseport fernsteuern?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CM108_DataSheet_v1.6.pdf
AVSS2 CS LOR MUTER LOBS CM108 PWRSEL LOL XI AVDD1 XO VSEL MODE MICIN GPIO2 CM108 VREF LEDO 25 VBIAS 13 3 1 4 L P C L R L T 1 I S I ID C T R C D S S S G D G S D M D D L A T A A A A Pin Assignments (Top View) Date: Feb/13/2007 Version: 1.6 - 6 - CM108 Integration Dual DAC, Earphone Driver, ADC, Microphone
in „Beschleunigungsaufnehmer + USB Soundkarte“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Tyco_MQS_ENG_SS_108-18030_B.pdf
Testanforderungen und -abläufe 6 procedures 4.4. Test sequence 11 4.4 Prüfreihenfolge 11 5. ATTACHMENTS 13 5. ANLAGEN 13 5.1. Derating curves 13 5.1 Derating Kurven 13 5.2. Test defaults 26 5.2 Testvorgaben 26 1 of 24 © 2017 TE Connectivity family of companies | Indicates Changed *Trademark. TE Connectivity
-
Datei
Eeprom_2.txt
13E4 44 LD B,H 2633 13E5 00 NOP 2634 13E6 F8 RET M 2635 13E7 44 LD B,H 2636 13E8 00 NOP 2637 13E9 80 ADD A,B 2638 13EA 45 LD B,L 2639 13EB 00 NOP 2640 13EC A4 AND H 2641 13ED 45 LD B,L 2642 13EE 00 NOP 2643 13EF C8 RET Z 2644 13F0 45 LD B,L 2645 13F1 33 INC SP 2646 13F2 CB 45 BIT 0,L 2647 13F4 00 NOP 2648 13F5 D0 RET NC 2649 13F6 45 LD B,L 2650 13F7 00 NOP 2651 13F8 A0 AND B 2652 13F9 46 LD B,(HL) 2653 13FA
in „Hilfe bei Z80 Opcodes“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
bin2weather.c
argv[1][ 8], argv[1][ 9], argv[1][10], argv[1][11], argv[1][15]); ProbPrecipit(argv[1][12], argv[1][13], argv[1][14]); printf("---- Bedeutung bei Nacht ----\n"); WindDirection(argv[1][8], argv[1][ 9], argv[1][10], argv[1][11]); WindStrength(argv[1][12], argv[1][13], argv[1][14]); printf("Bit 15 unused
in „AVR: Wetterinformationen über DCF77“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
dds_1.c
25, -24, -24, -23, -23, -22, -22, -21, -21, -20, -19, -19, -18, -18, -17, -16, -16, -15, -14, -14, -13, -12, -11, -11, -10, -9, -9, -8, -7, -6, -6, -5, -4, -3, -2, -2, -1, 0, 1, 1 }; */ /*const signed char SineTable1 [256] PROGMEM={ 1, 1, 2, 3, 4, 4, 5, 6, 7, 7, 8, 9, 9, 10, 11, 11, 12, 13, 13, 14, 15
in „Line Level (Audio Signal) mit einfachen Mitteln erzeugen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
isopulse.pdf
Width (td) 2 ms t2 200ms Polarity/Coupling Negative Parallel Battery Battery State UPC/Time Voltage 13.5 V Current Limit 100 I End of Test Voltage 13.5 V Comments MBN 10284-2 :2008 :March\15.2 Pulse 1 (12V) Fig 2.1: Test pulse 1 applied to KL30 in run mode. Yellow trace is KL30, green UB, red VDD, violet
in „12V KFZ Versorgungs-Schaltung aus de.dse-faq“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Schaltplan_DMS_Messverstaerker.pdf
PC6 25 R6 VBat_EN(7) PC7 26 100Ω S3 S2 120kΩ PD0 9 PD1 10 RxD-to-TxD D3 8MHz PD2 11 TxD-to-RxD 6 PD3 13 VBat(4) C13 C8 18 GND_1 PD4 14 R7 R4 I 22pF 22pF 28 GND_2 PD5 15 100kΩ 100kΩ I 39 GND_3 PD6 16 RTS Duo-LED GND_4 PD7 CTS ATmega164PA_TQFP Bus1 J Bus2 Bus2 Bus1 J 0 1 2 3 4 5 6 7 8 9 10 11 12 13 14 0
in „Analog- und Digital-Teil bestmöglich trennen“ · Platinen ·
-
PDF
17060711197339.pdf
确定 S41xx 的外围结构 ▯ 3. 根据输出电压和电流计算外围原件 的参数。 6.1隔离反激恒流结构 C1:决定状态保持时间,一般 1uF 的电容可以保持 5S左右 R1=1M (Vomax−13)/5≤ R2 ≤ (Vomin−13)/1.5 其中: Vomax 是输出的最大电压 Vomin 是输出的最小电压 6.2非隔离降压结构 C:决定状态保持时间,一般 1uF 的电容可以保持 5左右 R1=1M (Vomax−13)/5≤ R2 ≤ (Vomin−13)/1.5 Vomax 其中: 是输出的最大电压 Vomin是输出的最小电压 S41xx-DS-1p1 Page 5 of 10 S41xx 系列开关调色温控制芯片 6.3非隔离降压浮地结构 C1:决定状态保持时间,一般 1uF的电容 可以保持 5S左右 R1=1M R3 =10K (Vomax−13)/5≤ R2 ≤ (Vomin−13)/1.5 其中: Vomax是输出的最大电压 Vomin是输出的最小电压 在该应用中 必须加电阻 R3(如图) C1:决定状态保持时间,一般 1uF的电容 6.4Buck-boost 结构 可以保持 5S左右 R1=1M (Vomax−13)/5≤ R2 ≤ (Vomin−13)/1.5 其中: Vomax 是输出的最大电压 Vomin 是输出的最小电压 S41xx-DS
in „LED Lampe, automatische Farbtemperatur Umschaltung abschalten“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
layer-setup_designrules.pdf
Prepreg : 1 Blind/Micro ----------||-||- Prepreg || || 2 Blind/Micro ----||-||----||- Prepreg || || || 13 Through/Buried -||-||-------||- Core || || || 14 Through/Buried -||-||-------||- Prepreg || || 16 Blind/Micro --- ------||-||- ([2:1+[13:(2+(13*14))]+16:14]) _________________________________________
-
PDF
Relaisansteuerung.sch__1_.pdf
16 + VCC 9 10 GND +5V 12 RCK QF 5 C6 6 2 15 QG 7 1A 4A 100nF QH 3 14 GND 1Y 4Y 13 G QH* 9 GND 4 GND1 GND3 13 74HC595N 5 GND2 GND4 12 GND 6 11 GND 2Y 3Y 7 2A 3A 10 8 VCC2 3-4EN 9 +12V L293D 5 IC7 + 1 16 1-2EN VCC1 C7 2 15 1A 4A 100nF 3 1Y 4Y 14 GND 4 GND1 GND3 13 5 12 GND2 GND4 GND
-
PDF
sipeed-tang-primer-pins.pdf
Y UP 9 Y ADC 4 M12 Ever Analog F16 R15 EA3036 24 MHz C10 GND GND P15 - D0 GD32F150Gx - UART2 TX L13 SPI1 NSS JTAG TMS - GD32F150Gx P16 - D1 JTAG TCK + JTAG TDI Vb0 GD32F150Gx Tw H13 UART1 RX - GD32F150Gx M14 - D4 GD32F150Gx - UART2 RX M13 3h SPI1 SCK JTAG TCK - GD32F150Gx L14 - D3 +3.3V J13 UART1 TX
in „Einen Softcore (AVR) an andere FPGA anpassen?“ · FPGA, VHDL & Co. ·
-
Datei
main.asm
: sbr jobs,1<<dht_mess ret esp_ein: .db "ESP einschalten",13,0,0 boottxt: .db "BOOT",0,0 wifitxt: .db "Wifi...OK",0 bootoktxt: .db "BOOT OK",13,0,0 wifioktxt: .db "WIFI OK",13,0,0 wififailtxt: .db "WIFI FAIL",13,0,0 esptimotxt: .db "ESP Timeout",13,0,0 ;Wird am
in „ATMega328 + Si7021 + I2C (Assembler)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Schrittmotor.asm
Taktgeber 1...5",0 Textv1: .db "Vorteiler Taktgeber /1 ",10,13,10,13,0 Textv2: .db "Vorteiler Taktgeber /8 ",10,13,10,13,0 Textv3: .db "Vorteiler Taktgeber /64",10,13,10,13,0 Textv4: .db "Vorteiler Taktgeber /256 ",10,13,10,13,0 Textv5: .db "Vorteiler Taktgeber
in „Spielerei mit einem 2- und 5-Phasen-Schrittmotor“ · Projekte & Code ·
-
PDF
SH367107X_BMS_IC.pdf
VC10 - VC10A CELL6 CELL8 CELL8 CELL10 CELL10 VC11 - VC12 CELL7 CELL9 CELL9 CELL11 CELL11 VC12 - VC13 CELL8 CELL10 CELL10 CELL12 CELL12 VC13 - VC14 CELL9 CELL11 CELL11 CELL13 CELL13 VC14 - VC15 CELL10 CELL12 CELL12 CELL14 CELL14 VC15 - GND CELL11 SHORT CELL13 SHORT CELL15 表 11 11 - 串配置 17 SH367105/106
in „WER KENNT DIESES 10S BMS von 36V Lion Akku vom Hersteller GW.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test.bas
Pullups einschalten Portd.2 = 1 Portd.3 = 1 Portd.4 = 1 Portd.5 = 1 Dim Sp_pll As Word Dim Pllstat_13 As Byte Locked_13 Alias Pllstat_13.6 Dim Pllstat_23 As Byte Locked_23 Alias Pllstat_23.6 Const Addr1 = 192 ' Const Addr2 = 193 Do Tastenschleife: Gosub Read_sp5055_13 Gosub Write_sp5055_13 Gosub Read_sp5055_23 Gosub Write_sp5055_23 Lcd Pllstat_13.6 Locate 1 , 15 If Locked_13 = 1 Then Lcd "L" If Locked_13 = 0 Then Lcd "X" Locate 2 , 15 If Locked_23 = 1 Then Lcd "L" If Locked_23 = 0 Then Lcd "X" Goto Tastenschleife Loop Write_sp5055_13: 'Config
in „2 i2c ports in bascom mit mega8 ode mega 88“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test.c
0b11000000; TIMER0_100usTick_init(); UART_init(); //TIMER1_init(); sei(); Zufall_init(42); UART_send(13); UART_send(13); UART_send(13); UART_send(13); UART_Stringsend ("Neue Reihe"); UART_send(13); UART_send(13); UART_send(13); while (i != 42) { j++; i = Zufall(); UART_Stringsend("Zufallszahl1-"); u16toa
in „Frage zur Periodenlänge von LFSR (Linear Feedback Shift Register)“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
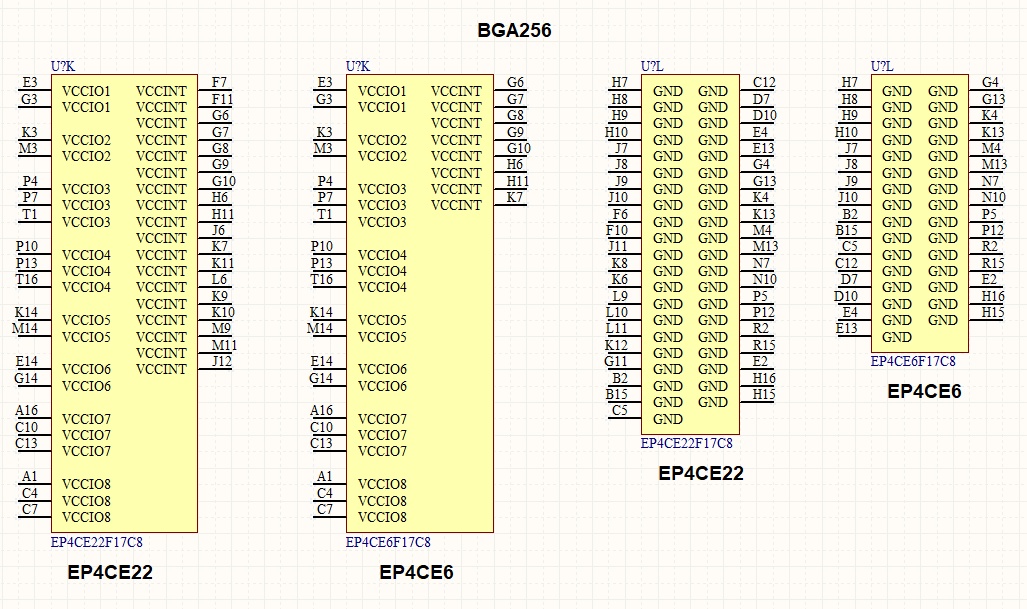
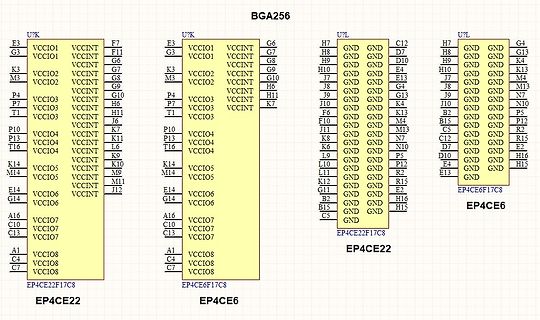
Pinbelegungsliste von FPGA-Chips
P5 P13 VCCIO4 VCCINT K13 L6 M13 N7 T16 VCCIO4 VCCINT K14 M13 B2 GND GND P12 K8 GND GND C5 GND R2 K6 GND N10 L9 GND P5 L10 GND P12 K12 GND R15 G11 GND B2 R15 G12 GND GND E13 H15 E14 VCCIO6 VCCINT G14 J12 B15 H16 E13 GND H15 A16 VCCIO7 C10 C13 VCCIO7 A1 VCCIO8 C4 VCCIO8 C7 VCCIO8 EP4CE22F17C8 EP4CE22 EP4CE6F17C8 EP4CE6 EP4CE22F17C8 EP4CE22
in „Cyclone IV BGA484 Pin Migration“ · FPGA, VHDL & Co. · · Screenshots
-
Datei
NMEA.txt
True 8) Bearing, Magnetic 9) M = Magnetic 10) Nautical Miles 11) N = Nautical Miles 12) Waypoint ID 13) Checksum BWR - Bearing and Distance to Waypoint - Rhumb Line Latitude, N/S, Longitude, E/W, UTC, Status 11 1 2 3 4 5 6 7 8 9 10 | 12 13 | | | | | | | | | | | | | $--BWR,hhmmss.ss,llll.ll,a,yyyyy.yy,
in „Zeichenketten auswerten“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
crc32_opencores.vhd
51) xor data_in(56) xor data_in(57); lfsr_c(17) <= lfsr_q(1) xor lfsr_q(4) xor lfsr_q(6) xor lfsr_q(13) xor lfsr_q(15) xor lfsr_q(16) xor lfsr_q(17) xor lfsr_q(20) xor lfsr_q(25) xor lfsr_q(26) xor data_in(1) xor data_in(5) xor data_in(6) xor data_in(9) xor data_in(13) xor data_in(14) xor data_in(18)
-
PDF
schematic4.pdf
Q 12 12 D line_in_l_reg[12] R hphone_r_reg[10] C C FDRE CE 12 CE 12 Q Q 10 hphone_l_freeze_100_reg[13] D 10 D R R C CE 13 FDRE FDRE 13 Q D line_in_l_reg[13] hphone_r_reg[11] R FDRE C C CE 13 CE 11 13 Q 11 Q D D hphone_l_freeze_100_reg[14] R R C FDRE FDRE CE Q 14 14 D line_in_l_reg[14] hphone_r_reg[12
in „Genesys 2 (Xilinx Kintex 7): Audio-Codec Implementierung und Filteranbindung“ · FPGA, VHDL & Co. ·
-
Datei
bootloader_v2.asm
;$13AB $7D $04 $B9 L13AE ldy L04A8 ;$13AE $FD $04 $A8 iny ;$13B1 $02 sty L04A8 ;$13B2 $7D $04 $A8 inc 2,SP ;$13B5 $62 $82 ldab 2,SP ;$13B7 $E6 $82 L13B9 cmpb #$08 ;$13B9 $C1 $08 bhs L13C5 ;$13BB $24 $08 ldd
in „HCS12 CPU Disassembler“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
HWP_EX16_MRF24WB_C30.h
unsigned char*)(&LATD)) = (d)) // // Momentary push buttons //#define BUTTON0_TRIS (TRISDbits.TRISD13) // Ref S4 //#define BUTTON0_IO (PORTDbits.RD13) //#define BUTTON1_TRIS (TRISAbits.TRISA7) // Ref S5; Note: This is multiplexed with LED7 //#define BUTTON1_IO (PORTAbits.RA7) //#define BUTTON2_TRIS (
in „Microchip Wifi Demo APP portieren“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
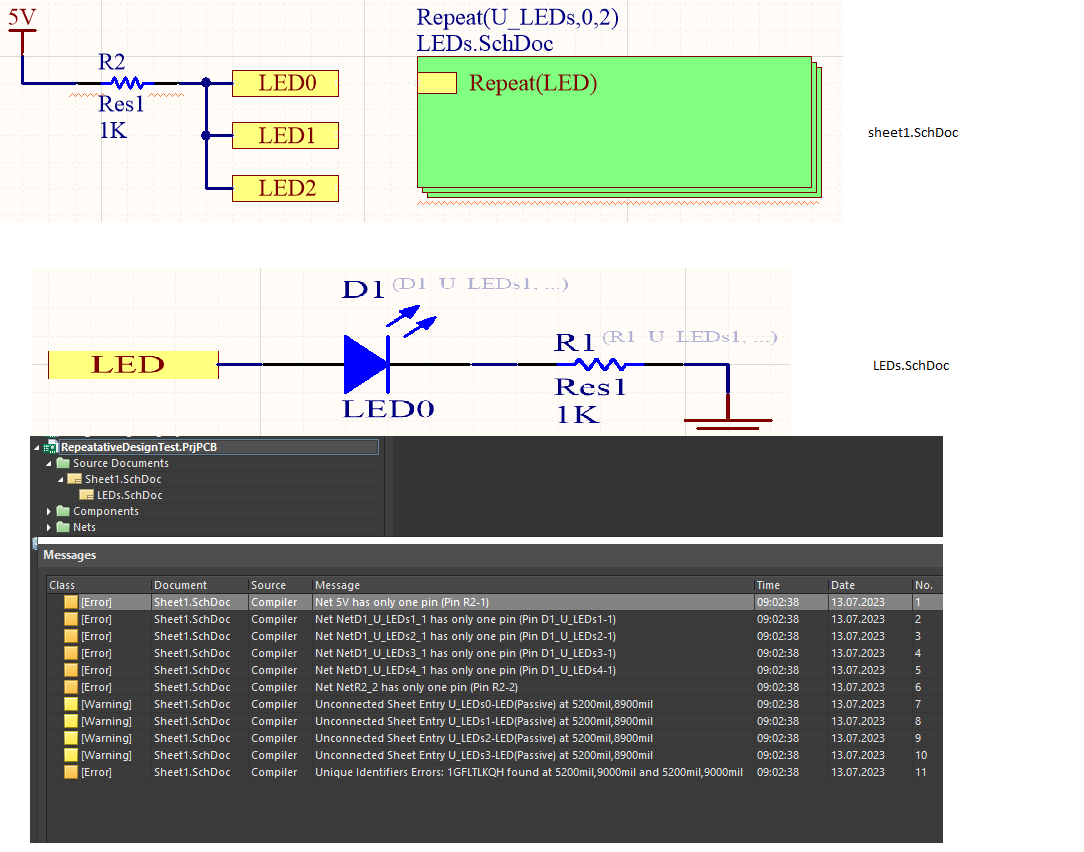
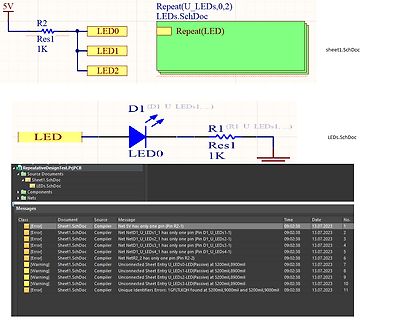
Schaltplan und Fehlermeldungen in CAD-Software
13.07.2023 6 [Warning] Sheet1.SchDoc Compiler Unconnected Sheet Entry U LEDs2-LED (Passive) at 5200mil,890mil 09:02:38 13.07.2023 7 [Warning] Sheet1.SchDoc Compiler Unconnected Sheet Entry U LEDs1-LED (
in „Altium - Repeatative Design - Schaltplanseiten vervielfachen“ · Platinen · · Screenshots
-
Datei
main.c
10 = 1ms) uint8_t servo_pulse[105] = { 10, 10, 10, 10, 10, 11, 11, 11, 11, 11, 12, 12, 12, 12, 12, 13, 13, 13, 13, 13, 14, 14, 14, 14, 14, 15, 15, 15, 15, 15, 16, 16, 16, 16, 16, 17, 17, 17, 17, 17, 18, 18, 18, 18, 18, 19, 19, 19, 19, 19, 20, 20, 20, 20, 20, 19, 19, 19, 19, 19, 18, 18, 18, 18, 18, 17, 17, 17, 17, 17, 16, 16, 16, 16, 16, 15, 15, 15, 15, 15, 14, 14, 14, 14, 14, 13, 13, 13, 13, 13, 12, 12, 12, 12, 12, 11, 11, 11, 11, 11, 10, 10, 10, 10, 10 }; uint8_t arraysize = sizeof(servo_pulse) / sizeof(uint8_t); ISR(TIMER1_COMPA_vect){ static uint8_t counter = 0, pulselength
in „Soft-PWM Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
10 = 1ms) uint8_t servo_pulse[105] = { 10, 10, 10, 10, 10, 11, 11, 11, 11, 11, 12, 12, 12, 12, 12, 13, 13, 13, 13, 13, 14, 14, 14, 14, 14, 15, 15, 15, 15, 15, 16, 16, 16, 16, 16, 17, 17, 17, 17, 17, 18, 18, 18, 18, 18, 19, 19, 19, 19, 19, 20, 20, 20, 20, 20, 19, 19, 19, 19, 19, 18, 18, 18, 18, 18, 17, 17, 17, 17, 17, 16, 16, 16, 16, 16, 15, 15, 15, 15, 15, 14, 14, 14, 14, 14, 13, 13, 13, 13, 13, 12, 12, 12, 12, 12, 11, 11, 11, 11, 11, 10, 10, 10, 10, 10 }; ISR(TIMER1_COMPA_vect){ static uint8_t counter = 0, pulselength = 0, i = 0; if(counter < 200){ //Positionsaktualisierung
in „Soft-PWM Problem“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
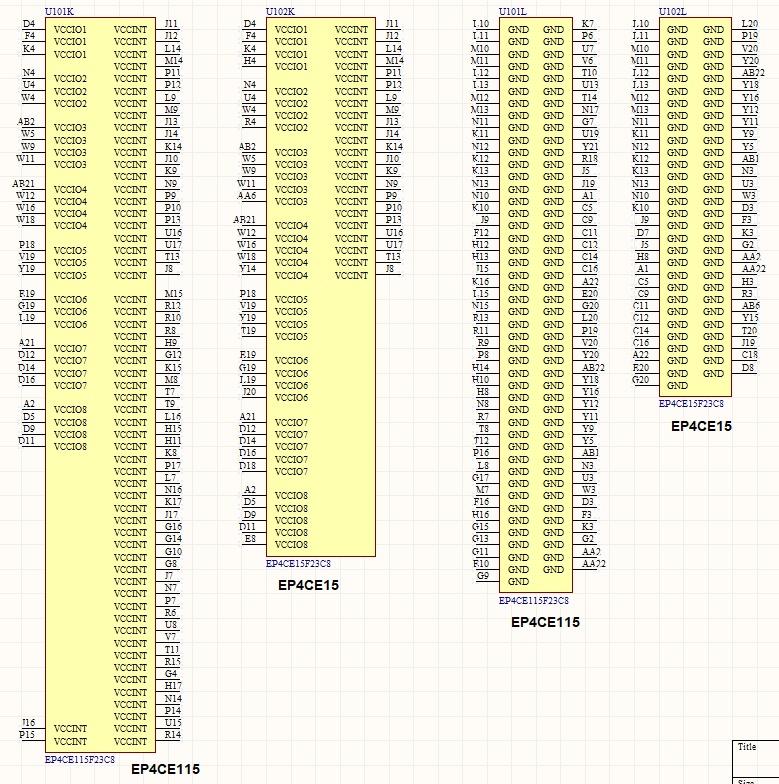
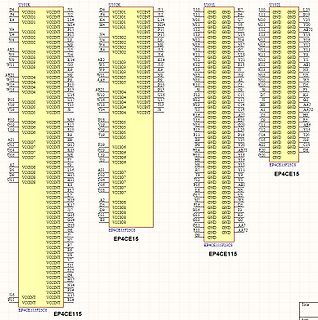
Pinbelegung einer EP4CE15 FPGA-Komponente
, U102L, VCCINT, GND, D4, J11, L10, L20, K4, VCCIO, J12, M11, GND, U10, U12, U4, VCCIO, M14, P11, M13, GND, U12, U13, U14, VCCIO, L14, P13, P11, U13, U14, VCCIO, M15, J13, W1, GND, W13, VCCIO, J16, W15, VCCIO, W14, J10, W12, VCCIO, K9, W11, VCCIO, K12, R19, K13, AB3, AB2, W5, VCCIO, K10, N13, U13, N12
in „Cyclone IV BGA484 Pin Migration“ · FPGA, VHDL & Co. · · Screenshots
-
PDF
CA3280.pdf
VIEW ID, A1 1 A1 16 +IN, A1 + EMITTER, A1 2 - 15 -IN, A1 1/2 CA3280 14 11 ABC , A1 3 14 V+, A1 V- 4 13 OUT, A1 NC 5 12 OUT, A2 - 15 ABC , A2 6 11 V+, A2 10 7 EMITTER, A2 7 A2 - 10 -IN, A2 2 I , A2 8 + 9 +IN, A2 + 16 D 9 13 2K 2K 12 1 Ordering Information 8 4 TEMP. PKG. 3 6 PART NUMBER RANGE ( oC) PACKAGE
in „Suche OTA für +/-2.5V“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
User_s_Manual_of_ET-STM32F103.pdf
100n 1 16 C1+ VCC C10 C11 100n 100n 3 C1- V+ 2 4 C2+ V- 6 C12 C13 100n 5 15 100n +3V3 J11 C2- GND PA10 R14 12 13 RXD-1 1 100 PA9 11 R1O R1I 14 TXD-1 2 9 T1I T1O 8 3 10 T2I T2OI 7 4 PA3 USART1(Download) PA3-P ICL3232 +3V3 J12 J13 3 2 1 RXD-2 1 PA2 TXD-2 2 PA2-P 3 4
in „SPI mit SD Karte antwortet nicht korrekt auf CMD0“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
User_s_Manual_of_ET-STM32F103.pdf
100n 1 16 C1+ VCC C10 C11 100n 100n 3 C1- V+ 2 4 C2+ V- 6 C12 C13 100n 5 15 100n +3V3 J11 C2- GND PA10 R14 12 13 RXD-1 1 100 PA9 11 R1O R1I 14 TXD-1 2 9 T1I T1O 8 3 10 T2I T2OI 7 4 PA3 USART1(Download) PA3-P ICL3232 +3V3 J12 J13 3 2 1 RXD-2 1 PA2 TXD-2 2 PA2-P 3 4
in „Suche Schalter“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Midi-Controller-Entwurf-01.pdf
74HC165N 5 6 X302-4 74HC14N XA5 10 74HC14N XB7 11 SER 9 3 12 A QH 3 0 IC302A XA8 B MEGA8-P R 1 XA9 13 C X302-5 13 12 IC305A XA10 14 D QH 7 MUX_OUT 23 PC0(ADC0) PC6(/RESET) 1 XB8 X308-2 13 12 XA11 3 E 24 PC1(ADC1) C312 74HC14N XA6 XA12 4 F 25 PC2(ADC2) GND 22 100n IC302B 74HC14N 5 B_BANK 26 21 Execute
in „Midicontroller zur Steuerung einer DMX-Software“ · Projekte & Code ·
-
PDF
EP4CE22_pin-out.pdf
DQS3R/CQ3R#,CDPCLK4 DQS3R/CQ3R#,CDPCLK4 B5 VREFB5N0 IO DIFFIO_R15p R16 DQ1R B5 VREFB5N0 IO DIFFIO_R13n N16 DQ1R B5 VREFB5N0 IO DIFFIO_R13p N15 DQ1R B5 VREFB5N0 IO VREFB5N0 L14 80 B5 VREFB5N0 IO DIFFIO_R12p L13 DQ1R B5 VREFB5N0 IO DIFFIO_R11n L16 DQ1R PT-EP4CE22-1.2 Copyright © 2011 Altera Corp. Pin List
-
PDF
_Dokumentation_V1.7_Stand_27.02.2013.pdf
D0 * '* PA1 - Bitmuster D1 * '* PA2 - Bitmuster D2 * '* PA3 - Bitmuster D3 * '* PA4 - Bitmuster D4 (13. Latch EA0) * '* PA5 - Bitmuster D5 (13. Latch EA1) * '* PA6 - Bitmuster D6 (13. Latch EA2) * '* PA7 - Bitmuster D7 (13. Latch EA3) * '* * '* PB0 - frei * '* PB1 - frei * '* PB2 - frei * '* PB3 - frei
in „Tutorial 10x10x10 LED-Cube“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DS_BT81X.pdf
16 20 10 12 14 15 19 26 32 42 56 85 U 8 8 10 12 14 18 24 9 11 13 17 21 28 37 48 62 86 V 8 7 9 11 13 17 22 9 11 14 15 20 27 34 45 58 87 W 8 9 13 15 18 22 31 12 15 18 21 27 36 46 61 79 88 X 8 7 9 11 13 17 22 9 11 13 15 20 27 34 45 58 89 Y 8 7 9 11 13 16 22 9 10 14 15
in „STM32F407 DISCOVERY mit EVE3 50GTPC von MatrixOrbital“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
irmp-fdc-detail.txt
pulse] start-bit: pulse = 21, pause = 9 protocol = FDC, start bit timings: pulse: 16 - 26, pause: 7 - 13 pulse_1: 1 - 5 pause_1: 5 - 10 pulse_0: 1 - 5 pause_0: 1 - 4 command_offset: 25 command_len: 12 complete_len: 40 stop_bit: 1 42 [bit 0: pulse = 3, pause = 7] 1 53 [bit 1: pulse = 3, pause = 8] 1 63 [
in „IRMP - Infrared Multi Protocol Decoder“ · Projekte & Code ·
-
Datei
EB1_XC3S10004FG456.ucf
> LOC = B18; ##NET DIG2_SEG<0> LOC = B17; ## ##NET DIG3_SEG<7> LOC = D15; ##NET DIG3_SEG<6> LOC = E13; ##NET DIG3_SEG<5> LOC = B13; ##NET DIG3_SEG<4> LOC = D13; ##NET DIG3_SEG<3> LOC = D14; ##NET DIG3_SEG<2> LOC = A14; ##NET DIG3_SEG<1> LOC = E16; ##NET DIG3_SEG<0> LOC = E15; ## ##NET DIG4_SEG<7> LOC
in „.ucf file erstellen für Altium Eval-Board“ · FPGA, VHDL & Co. ·