-
PDF
AVR_Stamp_V1_0_sheet.pdf
1 2 3 4 5 6 A A GND GND GND 3 3 3 3 7 U2 5+ 100n + XTAL2 VCC_2 17 A B +3V3 9 VCC_3 38 C15 2 1 SDSEL/2.4A 1 1 S_RX/2.3A PD0 VCC 10K 1 2 2 S_TX/2.3A 10 PD1 AVCC 27 100n 100n $ MISO/2.4B 3 3 A0 11 PD2 R12 U MOSI/2.4B 4 4 A1 BUSACK 12 PD3 AREF 29 C2 C9 4 3 H SCK/2.4B LATCH 13 4 T S_TX/2.3A 5 5 A2 ZRESET 14 PD4 ~RESET Ü S_RX/2.3A 6 6 A3 WR 15 PD5 8 W A19 7 7 A4 6 2 RD PD6 XTAL1 PHI D0 8 8 A5 0 I 16 PD7 D1 9 9 A6
in „Z180-Stamp Modul“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mewtodmx.asm
start = 0 .equ brk = 1 .cseg .org $0000 rjmp init reti reti ;IRQ 0 reti reti ;IRQ 1 reti reti ;IRQ 2 reti reti ;PCINT 0 reti reti ;PCINT 1 reti reti ;PCINT 2 reti reti ;PCINT 3 reti reti ;Watchdog timeout reti reti ;TIM2 COMPA reti reti ;TIM2 COMPB reti reti ;TIM2 OVF reti reti ;TIM1 CAPT reti reti
in „Atmega324P Usart UDR0 lässt sich nicht beschreiben“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AppNote430-03.pdf
TXBUFSIZE-1; // adjust index to borders of buffer TX_INT_DISABLE; // disable transmit interrupt (in IE2) ucTXCharCount++; // new char, inc count TX_INT_ENABLE; // enable interrupt (in IE2) if (bTXBufferEmpty && ucTXCharCount) // buffer had been empty { bTXBufferEmpty = !BUFFER_EMPTY; // reset empty flag
in „MSP430 - UART sendet Zeichen doppelt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MS-17631_2.0.pdf
[15:0] M_B_A0 98 5 M_B_DQ0 M_B_DQ[63:0]<5,11> 4 M_B_A2 96 A2 DQ2 15 M_B_DQ2 4 M_B_A4 92 A4 DQ4 47 M_B_DQ4 M_B_A7 90 A6 DQ6 16 M_B_DQ7 +1_35VDIMM M_B_A9 85 A8 DQ8 23 M_B_DQ9 75 SOCKET3B 44 M_B_A11 184 A10/AP DQ10
in „In Circuit Programmierer für 8-pin 150mil SOIC PM25LD512“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
51 //!< Ticks between two bits. #define TICKS2WAITONE 51 //!< Wait one bit period. #define TICKS2WAITONE_HALF 77 //!< Wait one and a half bit period. #endif #ifdef BR_38400 #define TICKS2COUNT 25 //!< Ticks between two bits. #define TICKS2WAITONE
in „Atmega329P + SoftUART - Timing ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
top_xapp250.v
refclk (clk54M_ref), //use pd_54to270 .refclk (vcxo_27M), // use pd_27to270 .reset (reset), .data (sdi_rx_din), // input data to CDR module .pd_select (dipsw[1]), // manual control over CDR phase detector //outputs .dataout (dataout), // 2 bits same data output .mkvcofaster (make_vco_faster), //correction
-
PDF
atmel_32uc.pdf
SSC Transmit Frame Sync I/O Timer/Counter - TIMER A0 Channel 0 Line A I/O A1 Channel 1 Line A I/O A2 Channel 2 Line A I/O B0 Channel 0 Line B I/O B1 Channel 1 Line B I/O B2 Channel 2 Line B I/O CLK0 Channel 0 External Clock Input Input CLK1 Channel 1 External Clock Input Input CLK2 Channel 2 External
in „V: ATMEL 32UC3A0512-U“ · Markt ·
-
Datei
ecan.h
_4TQ 0b00000011 #define ECAN_PRSEG_3TQ 0b00000010 #define ECAN_PRSEG_2TQ 0b00000001 #define ECAN_PRSEG_1TQ 0b00000000 #define ECAN_SEG2PH_8TQ 0b00000111 #define ECAN_SEG2PH_7TQ 0b00000110 #define ECAN_SEG2PH_6TQ 0b00000101 #define ECAN_SEG2PH_5TQ 0b00000100 #define ECAN_SEG2PH_4TQ 0b00000011 #define ECAN_SEG2PH_3TQ 0b00000010 #define ECAN_SEG2PH_2TQ 0b00000001 #define ECAN_SEG2PH_1TQ 0b00000000 void Init_CAN1(void
in „PIC18F ECAN antwortet auf alle IDs“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
NPort_5600_Series_QIG_v4.pdf
electromagnetic interference (EMI). panels or push buttons. All of the LCM descriptions below 1 9 2 . 1 6 8 . 1 2 7 . 2 5 4 apply only to standard temperature models. Run the ground connection from the ground This is where screw to the grounding surface prior to • NP5610-16 is the NPort’s name connecting
in „RS232 Device Server macht Probleme“ · PC Hard- und Software ·
-
Datei
SPI.asm
lsb,'x' rcall rfm12_txbyte rcall rfm12_off rcall wait_1ms rcall wait_1ms ret rfm12_txbyte: ldi msb,0xB8 rcall rfm_trans_ready pop lsb cpi lsb,0x00 breq rfm_txbyte_2 cpi lsb,0xFF breq rfm_txbyte_2 ret rfm_txbyte_2: ldi msb,0xB8 push lsb ldi lsb,0xAA rcall rfm_trans_ready pop lsb ret ; Senden und Empfangen
in „Controller fällt in (anscheinend) RESET“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
enc28j60.c
+ ERXFCON_CRCEN + ERXFCON_BCEN)); // Initialise the MAC registers BankSel(2); // select bank 2 SetBitField(MACON1, MACON1_MARXEN); // Enable reception of frames WriteCtrReg(MACLCON2, 63); WriteCtrReg(MACON3, MACON3_FRMLNEN + // Type / len field will be checked MACON3_TXCRCEN
in „enc28j60 LanController initialisieren auf ARM7“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rf12.c
200kHz Bandbreite, Verstärkung je nach Umgebungsbedingungen, DRSSI threshold: -97dBm (-environment*6dB) rf12_setbaud(baudrate); // Baudrate } void rf12_rxmode(void) { rf12_trans(0x82C8); // RX on rf12_trans(0xCA81); // set FIFO mode _delay_ms(.8); #ifdef USE_868 rf12_trans(0x80E7); // Enable FIFO, 868MHz
in „Bausatz Add-on für AVR-NET-IO“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
T302B_Brief_Release_v1.05.pdf
5 6 7 R _ K I U S P P _ C X T Y K Y ( 1 M _ _ _ _ _ _ _ _ _ P D C D B S S A A M P L _ # / F 1 2 2 B V B E _ W D F F F F F F F F _ / # / R R B D S A A D G I # / D 2 2 _ # Y C P 2 1 0 1 2 3 4 5 6 7 D L D S D 8 V V V V P P I V O A E P 4 S S D P D H / M M D D D D D D D D /
in „Übersicht über preisgünstige elektronische Geräte für reverse-engineering“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
WLAN_Firmware_Spec_v5_1.pdf
RxControl SNR RxStatus RxRate NF RxPacketLength RxPacketLocation Reserved_1 Reserved Priority The fields of the Receive Packet Descriptor are defined in Table 2. Table 2: Fields in Receive Packet Descriptor
in „PHILIPS VP5500 VoIP Telefon bei Pollin“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
82546.pdf
to save bat- Control Byte (8 bit) Example: First Character Second Character To set TOIM4232 at COM2 port (2F8) to 9600 bit/s with 3/16 bit time pulse duration send to the X S2 S1 S0 B3 B2 B1 B0 LSB TOIM4232 in programming mode in e.g. "Basic" OUT &H2F8, (&H6) X: Do not care For same port, 9600 bit/
in „Transparente, drahtlose Verbindung zweier RS232-Schnittst.“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
TSL230_ReadMe_110717.pdf
Lower_Byte zur Definition der unteren bzw. oberen Schaltschwelle des angegebenen Schalters (1 oder 2) 1, 0, 100, 0, 200 Setzt den Schalter1 so, dass er bei Unterschreiten des Wertes 100 einschaltet und bei Überschreiten des Wertes 200 wieder ausschaltet 2, 0, 200, 0,100 Setzt den Schalter2 so, dass
in „Messung der Beleuchtungsstärke mit TSL230R und ATtiny2313 in C“ · Projekte & Code ·
-
Datei
main.c
64 High: /D/E_IN_TX\r\n",25 ,1000); HAL_GPIO_WritePin(GPIOE, GPIO_PIN_12, GPIO_PIN_RESET); // RE_IN_RX (U2 Receiver enable) HAL_UART_Transmit(&huart1, "PIN 65 High: RE_IN_RX\r\n",23 ,1000); HAL_GPIO_WritePin(GPIOD, GPIO_PIN_10, GPIO_PIN_SET); // Source: DMX-Cable HAL_UART_Transmit(&huart1, "PIN 79 High
in „DMX-Empfang mit STM32F767“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LANF7236.pdf
Com. To Com. Mode Rejection (dB Max) TX (dB Min) RX 5-10MHz (dB Min) TX (dB Min) RX LANF7236G -1.0 (1-10MHz) -7 (20MHz) -6 (20MHz) 100 Ohm 98 13 Ohm -35 (5-10MHz) -35 (5-10MHz) LANF7236X -19 (25MHz) -14 (25MHz) -18 -15 -30 (10-50MHz
in „winziger Webserver mit enc28j60+mega32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ssfp16.pdf
, setf OP_LEA "lea reg1, lea reg1 => RegA reg2+wert" reg2 => RegB wert => Imm4 und ggf. Imm12 OP_MOV "mov reg1, mov reg1 => RegA reg2" reg2 => RegB "mov reg1, wert => RegB_imm4 wert" und ggf. Imm12 OP_MOVS "movs reg, movs reg => RegA regspec" regspec
-
Datei
cc1101_Receive.ino
ELECHOUSE_CC1101_SRC_DRV.h> int gdo0; const int n = 61; const byte ccregister[47] = { 0x07, // IOCFG2 GDO2 Output Pin Configuration 0x2E, // IOCFG1 GDO1 Output Pin Configuration 0x80, // IOCFG0 GDO0 Output Pin Configuration 0x07, // FIFOTHR RX FIFO and TX FIFO Thresholds 0x57, // SYNC1 Sync Word, High
in „ESP8266 Wemos D1 & CC1101“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
macro.h
); \ P3OUT |= 0x02; \ } while (0) //////////////////////////////////////////////// #define FASTSPI_RX_ADDR(a)\ do {\ UCA0TXBUF = (a) | 0x40;\ SPI_WAITFOREOTx();\ } while (0) #define FASTSPI_RX(x)\ do {\ UCA0TXBUF = 0;\ SPI_WAITFOREORx();\ x = UCA0RXBUF;\ } while(0) #define FASTSPI_READ_FIFO_BYTE(b)\ do {\ SPI_ENABLE();\ FASTSPI_RX_ADDR(CC2420_RXFIFO);\ UCA0RXBUF;\ FASTSPI_RX(b);\ __delay_cycles(1000);\ SPI_DISABLE();\ } while (0) #endif /*MACRO_H_*/
in „makro im makro bei cce 4 msp430“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
macro.h
); \ P3OUT |= 0x02; \ } while (0) //////////////////////////////////////////////// #define FASTSPI_RX_ADDR(a)\ do {\ UCA0TXBUF = (a) | 0x40;\ SPI_WAITFOREOTx();\ } while (0) #define FASTSPI_RX(x)\ do {\ UCA0TXBUF = 0;\ SPI_WAITFOREORx();\ x = UCA0RXBUF;\ } while(0) #define FASTSPI_READ_FIFO_BYTE(b)\ do {\ SPI_ENABLE();\ FASTSPI_RX_ADDR(CC2420_RXFIFO);\ UCA0RXBUF;\ FASTSPI_RX(b);\ __delay_cycles(1000);\ SPI_DISABLE();\ } while (0) #endif /*MACRO_H_*/
in „makro im makro bei cce 4 msp430“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
STM32_USART_Test.c
USART_InitTypeDef USART_InitStructure; USART_ClockInitTypeDef USART_ClockInitStructure; // Enable clocks RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1 | RCC_APB2Periph_GPIOA | RCC_APB2Periph_AFIO, ENABLE); // USART1 RX-Pin initialize GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; GPIO_InitStructure.GPIO_Pin
in „STM32 und usart1/2 Initialisierung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
EEVBLOG_CMU200.txt
for CMU-B21/var. 14 B52/2: Speech Coder f. CMU-B21/2 B53: HW-option for CMU200: Bluetooth extension for CMU-B21/var. 14 B53/2: Signalling Module f.Bluetooth B54: HW-option for CMU200 signalling module for AMPS
in „Option B41 bei einer CMU200 nachrüsten.“ · HF, Funk und Felder ·
-
Datei
code.asm
analog 0(5)-10V Output ; Target: ATtiny2313 ; Layout with optical isolated DMX Input Circut ; ; Port B,0-7 -> 9x DIP (0-7) ; Port D,6 -> 9x DIP (8) ; ; Port D,0 (RxD) -> 75176,Y ; Port D,1 -> CS (8-16) ; Port D,2 -> ADW,DATA ; Port D,3 -> ADW,CLK ; Port D,4 -> CS (0-7) ; Port D,5 -> DMX OK LED ; ; ; r00
in „Programmierung eines Attiny2313 für einen DMX-Demultiplexer“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Sheet1__1_.pdf
C9 GPIO-12 U GPIO-8 B RXD12IN UART-RX - - GPIO-9 24 PIO9 Res1 MAX1974 Cap Semi 13 UART-TX G GDMA-RX X 23 LED0 220 10nF O L I R R - - - Sens2 - - - V V D D D A P5Header 2 GND GND Wlan P P P . . N D D M GND S S S 3 3 G V V
in „BTM 222 an Pickit 3“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SPI_V2.vhd
Flanke Slave Select (Übertragung fertig) Dataout <= SPI_receive_Reg; SPI_receive <= B; else SPI_receive <= A; end if; when B => if SPI_Tx_Rdy_intern ='1' then SPI_RxRdy<='1'; SPI_receive <= C; HV3<= not HV3; else SPI_receive <= A; HV4<= not HV4; end if; when C => if SPI_read_done = '1
-
PDF
WM-G-MR-01-v27__01192006.pdf
-01 module is listed below: 4.7.2. WEIGHT Weight less than 3 gram including the shielding. 4.7.3. MOUNTING The WM-G-MR-01 module is B2B mounted type component. The B2B connector and additional screw hole provide mounting mechanism to
in „PHILIPS VP5500 VoIP Telefon bei Pollin“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
STM32_USART_Test.c
USART_InitTypeDef USART_InitStructure; USART_ClockInitTypeDef USART_ClockInitStructure; // Enable clocks RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1 | RCC_APB2Periph_GPIOA | RCC_APB2Periph_AFIO, ENABLE); // USART1 RX-Pin initialize GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; GPIO_InitStructure.GPIO_Pin
in „STM32 und usart1/2 Initialisierung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
NOSON_HANDHELD_rev2.pdf
TFT_RESET GPIO 14 PW_SWITCH GPIO 15 A17 GPIO 16 A16 ADC - AD7 GPIO 70 ADC - AD6 A14 ADC - AD5 A13 SSC - RX_FRAME ADC - AD0 A11 ADC - AD1 A10 ADC - AD2 A9 Close to VDDIO_GPIO Close to VDDIO_USB EIC - EXTINT3 A8 TWD A7 TWCK A6 MCI_CLK A5 MCI_CMDA A4 MCI_D0A A3 MCI_D1A A2 MCI_D2A GPIO 84 DQM0 D15 DMFS D14 DPFS
in „Lasst uns mal ein richtigen "HANDHELDEN" bauen!“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
NOSON_HANDHELD_rev3.pdf
TFT_RESET GPIO 14 PW_SWITCH GPIO 15 A17 GPIO 16 A16 ADC - AD7 GPIO 70 ADC - AD6 A14 ADC - AD5 A13 SSC - RX_FRAME ADC - AD0 A11 ADC - AD1 A10 ADC - AD2 A9 Close to VDDIO_GPIO Close to VDDIO_USB EIC - EXTINT3 A8 TWD A7 TWCK A6 MCI_CLK A5 MCI_CMDA A4 MCI_D0A A3 MCI_D1A A2 MCI_D2A GPIO 84 DQM0 D15 DMFS D14 DPFS
in „Lasst uns mal ein richtigen "HANDHELDEN" bauen!“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MCP4261-DigitalPot-2Fach-50kDATASHEET.pdf
4x4 QFN* • Wide Operating Voltage: - 2.7V to 5.5V - Device Characteristics MCP42X2 Dual Rheostat Specified CS 1 10V - 1.8V to 5.5V - Device Operation CS 1 10 VDD DD SCK 2 9 SDO SCK 2 9 SDO • Wide Bandwidth (-3dB) Operation: SDI 3 8 P0B EP
in „Step Down Regler zu heiss & Fragen zur Umsetzbarkeit einer Schaltung“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
mapfile.txt
rxWrite 0x2 UnbufferedSerialType.o address 0x2 bootloader.o txWrite 0x2 UnbufferedSerialType.o readPos 0x2 UnbufferedSerialType.o isDynamic 0x1 UnbufferedSerialType.o brailleUpdateCounter 0x2 UnbufferedSerialType.o
in „MSP430 LinkerFile, Variablen- und DebugInformations-problem“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
srf02doku_dr.pdf
16000000 'Quarzfrequenz $baud = 9600 'Normale Hardware RS232 (hier hängt PC dran) Open "COMA.0:9600,8,N,2" For Output As #1 'Port PA0 wird als TX definiert Open "COMA.1:9600,8,N,2" For Input As #2 'Port PA1 wird als RX definiert Const Srf02_slaveid = 0 'Standard RS232 Slave ID von SRF02 Dim Entfernung As
in „Berechnung der Entfernung mit SRF02“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
Tranceive Modus wechseln TxModus(); } else{ //In den Receive Modus wechseln RxModus(); //delay(); } SPI_Send_2Byte(SNOP, 0x00); while(1) { if(sender==1){ //TX SPI_Send_Strobe(SIDLE); PowerDown(); SPI_Send_2Byte(0x3F, 0xB6); // tempTaster=(LPC_GPIO1->DATA & (1<<4)); //Pin26 PIO1_4 Steigensde Flanke // if(tempTaster == 0 && (LPC_GPIO1->DATA & (1<<4))){ // //In TX_Fifo wird B6 geschrieben // SPI_Send_2Byte(0x3F, 0xB6); // } TxModus(); } else{ //RX //Liest das CRC_OK Bit und den Link Quality Indicator 0xF3 if((1<<7) == SPI_Read(CRC_LQI)){ empfangenesZeichen = SPI_Read(RXFFs
in „CC2500 Programm Ablauf (Tx/Rx Modus)“ · HF, Funk und Felder ·
-
 Bild
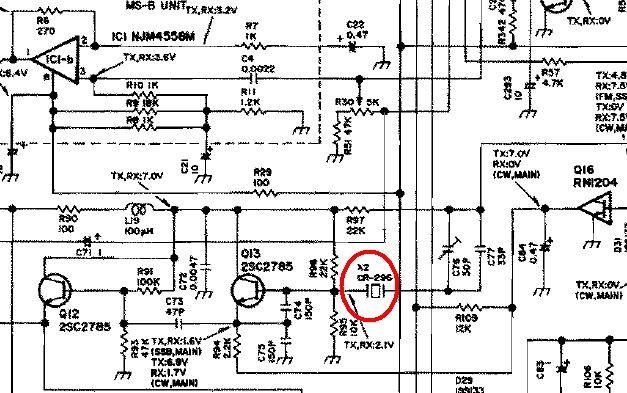
Ausschnitt eines Schaltplans
MS-B UNIT, TX,RX:3.2V, R6 270, IC1 NJM4558, TX,RX:3.6V, R10 18K, R11 1.2K, C21, R29 100, L19 100uH, Q12 2SC2785, R91 100K, C73 47P, Q13 2SC2785, R96 22K, X2 CR-296, R95 10K, TX,RX:2.1V, C74 100P, C75 50P, R103 12K, Q16 RN204, TX,RX:0V (CW, MAIN)
in „Quarz für Reparatur IC-970H - 10.850 MHz“ · HF, Funk und Felder · · Schaltpläne
-
Datei
tc_example3.c
_0_0_FUNCTION #elif BOARD == EVK1101 # define EXAMPLE_USART (&AVR32_USART1) # define EXAMPLE_USART_RX_PIN AVR32_USART1_RXD_0_0_PIN # define EXAMPLE_USART_RX_FUNCTION AVR32_USART1_RXD_0_0_FUNCTION # define EXAMPLE_USART_TX_PIN AVR32_USART1_TXD_0_0_PIN # define EXAMPLE_USART_TX_FUNCTION AVR32_USART1_TXD
in „AVR32 UC3B164 Counter/Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
spi_prog.cpp
message_body [6] = STATUS_CMD_OK; send_packet (7); } else { status = STATUS_CMD_UNKNOWN; send_packet (2); } */ byte tx = message_body [1], rx = message_body [2], off = message_body [3]; byte m = max (tx, rx); byte d; for (unsigned int i = 0; i < m; i++) { d = spi (i < tx ? message_body [4 + i] : 0); if (i >= off) message_body [2 + i - off] = d; } message_body [1] = STATUS_CMD_OK; message_body [2 + rx] = STATUS_CMD_OK; send_packet (3 + rx); } else if (command == CMD_CHIP_ERASE_ISP && program_mode == 1) { spi (0xAC); spi (0x80
in „Atmega mittels Atmega-Board programmieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart.txt
char rx_string[24]; // String, in dem die empfangenen Daten stehen (max. 25) char str_complete = '0'; // kompletter String empfangen ? 0=nein / 1=ja int char_count=0; // Zähler für die Zeichen im String char
in „UART am AT90CAN128“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ATTiny2313_TWI.txt
LED3 PD2 #define LED4 PD3 #define LED5 PD4 #define T1 PD5 //define LEER PD6 /* SLAVE-ADRESS */ #define slave_address 0b00001000 //Adresse 0x08 ohne R/W Bit //Master write -> TWDR = 0b00010000 //Master read ->
in „ATTiny2313 TWI als Slave Problem beim Daten senden“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
code.txt
Display } } if (get_key_press(1<<PA5)) //Abfrage der Flanke Taster SN5 { unsigned char z; unsigned char b[11]; unsigned char x=0x08; //x einen Startwert geben unsigned char y1; unsigned char y2; unsigned char y3; for(z=0; z<11; z++) { b[z] = (1<<z); //Maskierungsbits setzen y1 = (b[10] & x) ? 1:0; y2 = (b[3] &x) ? 1:0; y3 = (b[0] & x) ? 1:0; x = x<<1 | (y1 ^ y2^y3); uart_puts1(" "); uart_putc1(x & b[10-z]); } } if (get_key_press(1<<PA6)) //Abfrage der Flanke Taster SN3 { unsigned char anzahl; for ( anzahl
in „Problem mit Tasten gegen +UB“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rasterizer.c
[1].data[0] + a.axis[1].data[1]*b.axis[1].data[1] + a.axis[2].data[1]*b.axis[1].data[2], a.axis[0].data[2]*b.axis[1].data[0] + a.axis[1].data[2]*b.axis[1].data[1] + a.axis[2].data[2]*b.axis[1].data[2], }},{{ a.axis[0].data[0]*b.axis[2].data[0] + a.axis[1].data[0]*b.axis[2].data[1] + a.axis[2].data[0]*b.axis[2].data[2], a.axis[0].data[1]*b.axis[2].data[0] + a.axis[1].data[1]*b.axis[2].data[1] + a.axis[2].data[1]*b.axis[2].data[2],
-
PDF
MC33290-single-wire.pdf
are subject to change without notice. ' Motorola, Inc. 2002 V BB 3.0 kΩ 1 50 V 20 V 200 Ω Rx 6 10 V 10 V ISO 4 Master RHys Bias CEN 40 V 8 125 kΩ VDD Thermal GND 7 Shutdown 3 Tx 125 kΩ 2.0 kΩ 5 10 V 10 V Figure 1. 33290 Simplified Block Diagram 33290 MOTOROLA ANALOG INTEGRATED CIRCUIT DEVICE
in „RX und TX auf einer Leitung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ftd2xx.h
FT_FLOW_RTS_CTS 0x0100 #define FT_FLOW_DTR_DSR 0x0200 #define FT_FLOW_XON_XOFF 0x0400 // // Purge rx and tx buffers // #define FT_PURGE_RX 1 #define FT_PURGE_TX 2 // // Events // typedef void (*PFT_EVENT_HANDLER)(DWORD,DWORD); #define FT_EVENT_RXCHAR 1 #define FT_EVENT_MODEM_STATUS 2 #define FT_EVENT_LINE_STATUS
in „FTDI und plattformunabhängige Programmierung“ · Softwareentwicklung ·
-
PDF
panasonic_tx-p50u20b_e_tx-pr50u20_chassis_gpf13de_sm.pdf
D18 HP1_R1 RX0M0 IC8001 G2 RX0M0 RX0P0 IC8001 G1 RX0P0 IC8001 D11 S11 LO1_L IC8001 A18 LO1_L RX0M1 IC8001 H2 RX0M1 LO1_R IC8001 B18 LO1_R RX0P1 IC8001 H1 RX0P1 B1 IC8001 A3 B1 RX0M2 IC8001 J2 RX0M2 B1N IC8001 B3 B1N
in „Panasonic TX-P50U20E“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
TQM167-Modul.pdf
of RD#. This results in the following bus configuration: Field in BUSCON: Value: Delay: MCTC [BUSCON2.0..3] 1101b 2 Waitstates (100ns) RWDC [BUSCON2.4] 0b Delay 25 ns MTTC [BUSCON2.5] 0b Delay 25 ns ALECTRL [BUSCON2.9] 1b extended ALE-Signal The associated C command could be as follows: Ł BUSCON2 = 0x060D
in „C167-Controller-Modul“ · Markt ·
-
PDF
AM335x_Sitara_Prozessor.pdf
RD) Transition time, RD 0.75 0.75 0.75 3 ns t(RX_CTL) Transition time, RX_CTL 0.75 0.75 0.75 (A) RGMII[x]_RCLK 1 1st Half-byte 2 2nd Half-byte (B) RGMII[x]_RD[3:0] RGRXD[3:0] RGRXD[7:4] (B) RGMII[x]_RCTL RXDV RXERR 3 A. RGMII[x]_RCLK must be externally
in „BeagleboneBlack: Sensor über I2C“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
W77E058Aj.pdf
. EX3: External Interrupt 3 Enable. EX2: External Interrupt 2 Enable. B Register Bit: 7 6 5 4 3 2 1 0 B.7 B.6 B.5 B.4 B.3 B.2 B.1 B.0 Mnemonic: B Address: F0h B.7-0:The B register is the standard 8052 register that serves as a second accumulator
in „[V] 12St. 8051er- NUVOTON / WINBOND PLCC44 ( 2UARTS u. 4 clocks/machine cycle- 40MHz)“ · Markt ·
-
PDF
D2XXPG21.pdf
} else { // CTS is low } if (Status & 0x00000020) { // DSR is high } else { // DSR is low } } if (RxBytes > 0) { // call FT_Read() to get received data from device } D2XXPG Version 2.01 Copyright © Future Technology Devices Intl. Ltd. 2002 Page 23 of 64 D2XX Programmer’s Guide 2.01 2. EEPROM Programming
in „FTDI USB Programmierung mit C unter Linux“ · Softwareentwicklung ·
-
PDF
board.pdf
generated by this amplifier K should not be noticeable on the ADC: bandwidth ca. 400 MHz, NF 12dB => -76dBm broadband noise = 35uV rms < 1LSB L L +3.3V K 4 1 0 7 1 1 6 5 3 4 9 5 2 3 7 6 C 1 1 1 7 7 4 3 1 9 5 2 1 1 1 1 O U? C 32 7 6 5 4 3 2 1 0 3 2 1 0 T A 3 73 _ E_RX_1 P0_0 _ _ _ _ _ _ _ _ _ _ _
in „HI-Empfänger: Könnte das so funktionieren?“ · HF, Funk und Felder ·