-
PDF
MCP2551.pdf
RXD GND CANL Reference Receiver V REF Voltage VSS © 2007 Microchip Technology Inc. DS21667E-page 1 MCP2551 NOTES: DS21667E-page 2 © 2007 Microchip Technology Inc. MCP2551 1.0 DEVICE OVERVIEW 1.4 Operating Modes The MCP2551 is a high-speed CAN, fault-tolerant The R S pin allows three modes of operation
in „CAN-BUS - Nur empfangen - Was mache ich mit dem TXD Pin am Tranceiver??“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MCP2551.pdf
RXD GND CANL Reference Receiver V REF Voltage VSS © 2010 Microchip Technology Inc. DS21667F-page 1 MCP2551 NOTES: DS21667F-page 2 © 2010 Microchip Technology Inc. MCP2551 1.0 DEVICE OVERVIEW 1.4 Operating Modes The MCP2551 is a high-speed CAN, fault-tolerant The R S pin allows three modes of operation
in „MCP2551 Standby Mode wenn AVR im Power down Modus“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CAN_Verschaltung.pdf
1 2 3 4 5 6 A A U1 VDD U2 MCP2551-I-P MCP2551-I-P 3 3 R3 R7 uC1_TXD 100 1 TXD D D TXD 1 100 uC2_TXD 4 V 7 7 V 4 uC1_RXD RXD CANH R1 R2 CANH RXD uC2_RXD R4 R8 B 100 5 Vref CANL 6 120 120 6 CANL Vref 5 R6 100 B R5 8 S S 8 Rs V V Rs
in „STM32 CAN Botschaft empfangen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CanBus_RTC_Adapter.pdf
TXD CANL 6 2 100n C5 5 VDD RS 8 3 P$3 8 OSC1 2 GND VREF 3 4 - 100n FO +5V 5 2 GND GND GND P$2 GND MCP2551-I/SO 6 6 JP3 J1P18 P$18 12 INT GND 7 5 RTC CRYSTALRESONATORXO91 17 RESET 8 J GND V R P$19 14 + IC7 JP3 J1P19 P$21 15 SI V JP3 J1P21 P$23 13 SO S C4 C1 1 VIN 33µH + JP3 J1P23 P$24 16 SCK V OUT 2 JP3
in „LinuxCNC mit rasberry-PI als IO-Interface -“ · PC Hard- und Software ·
-
PDF
Schematic_ATMEGA_CaN_L298_2020-04-23_23-39-20.pdf
1 2 3 4 5 6 CAN Controller CAN Transceiver MCP2551 R7 MCP2515 MCP2551T-I/SN 120 Header-Male-2.54_1x2 R10 MCP2515T-I/SO 5V_MCP2515_ONOFF 10K 17 12 TXCAN 1 TXD RS 8 GND 1 Header-Male-2.54_1x2 RESET# INT# GND 2 VSS CANH 7 CAN_HIGH 2 1 5V 3 VDD CANL 6
in „atmega328 - arduino bootloader flashen - doppelt belegte Pins“ · Platinen ·
-
Datei
EMS_V2_Bauteile.txt
NPN TRANSISTOR TP1 TPPAD1-13 TPPAD1-13 P1-13 Test pad TP2 TPPAD1-13 TPPAD1-13 P1-13 Test pad U1 MCP2551SN MCP2551SN SO-08 High Speed CAN tranceiver X1 CAN W237-102 W237-102 WAGO SCREW CLAMP X2 EMS-Bus W237-102 W237-102 WAGO SCREW CLAMP X3 MINI-USB-B-5S_65100516121 MINI-USB-B-5S_65100516121 65100516121
in „Buderus EMS-"Gateway" mit PIC18F / Sammelbestellung“ · Haus & Smart Home ·
-
Datei
can.h
\brief Put CAN interface to sleep and wake up * * MCP2515 active : 5mA * MCP2515 sleep : 1µA * * MCP2551 active : 10mA+ * MCP2551 sleep : 400µA * * \code * // before we are going to sleep, enable the interrupt that will wake us up // attach interrupt 1 to the routine EICRA = 0; // int on low level //
in „CAN Kommuikation ATmega328P“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Dongle.pdf
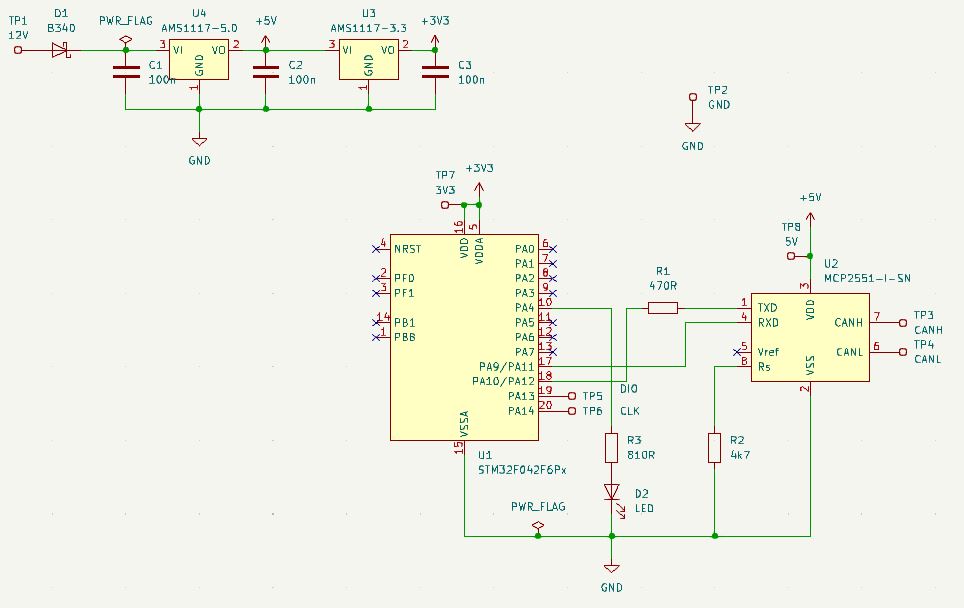
MCP2551 CAN Vdd (5V)n 17 CANL Vss CANH TxD 4k7 470R Pin 18 Pin 17 / USART1 Tx g R X V C 5 GND 19 DIO STM32f042f6p6 20 CLK DO-214AC 1 Boot0 5 Vdd (3,3V) Diode 1A 4 /RST
in „STM32F042 gecloned aber verhält sich seltsam“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
leeme.txt
ASI-CAN Version 0.0.1 --------------------------------- Hardware: placa ASI-Can con PIC 18F258 y MCP2551 a 20Mhz Funciones: emulacion de boton PTT para SDS en el navegador RNS-E Instalacion: haciendo un puente entre los pines 11 y 12 del conector CON2 la placa envia el comando PTT Probado en: Audi A4
in „Mindestbeschaltung für den pic“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
Schaltplan mit STM32F042F6Px und MCP2551-1
GND U4 AMS1117-5.0 +5V 2 C2 100n GND U3 AMS1117-3.3 +3V3 2 C3 100n GND TP2 GND TP7 3V3 TP8 5V U2 MCP2551-1-SN R1 470R TXD RXD CANH CANL Vref Rs VSS PA0 bis PA14 NRST PFD PB1 PBB PA9/PA10 PA13 PA14 U1 STM32F042F6Px DIO CLK R2 4k7 D2 LED R3 810R TP3 TP4 TP5 TP6 GND
in „STM32F042 gecloned aber verhält sich seltsam“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne
-
PDF
079290_CAN_Bus.pdf
1 2 3 4 5 6 7 8 A A +5V C21 100n R27 50V GND 3 IC4 0R MCP2551-I/SN X2 N 1 L1 2 6 C 4 N 1 CANL V RX A 2 R30 C23 1 _ 3 120R SW1 TX n 4 2 1 s 5 1 2 20p p 6 D4 50V T1 +5V T2 +3V3 S R31 JS202011SCQN GND BCR185 BCR185 B6PS-VH 0R VREF 5 B 3 4 3 7 B CANH D 8 PESD1CAN-UX
in „Anwesenheit CAN Abschlusswiderstände überprüfen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
RasperryPI_CAN-S.pdf
GND D C1 C2 V RX0BF 10 VDD L L 3 17 RESET RX1INT 12 VSS 2 C3 V V 33p 33p + 16 CS 5 5 14 SI SO 15 MCP2551 100n S S 13 SCK D P D P VDD 18 +3V3 GND VSS 9 GND C4 100n GND MCP2515 GND E E 1 2 3 4 5 6 7 8
in „MCP2515 CAN-Bus Modul“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Atmega8CAN.pdf
CANH 7 A CON3 10k 2 A GND Power/GNDVCC 3 6 1 1 VCC VDD CANL C1 CON5 1 2 4 5 2 RXD VREF GND IC1 CON2 MCP2551 UART 47nF 1 28 GND PINout4 PC6 PC5 1 1 1 1 2 2 2 PD0 PC4 27 CON1 CANL/CANH CON7 3 PD1 PC3 26 VCC Switch 1 1 R5 2 4 25 SW-SPST GND 2 PD2 PC2 2.2k CON2 5 24 PD3 PC1 6 PD4 PC0 23 ISP VCC VCC 7 VCC GND
in „Atmega8 kann MCP2515 per SPI nicht ansprechen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
18F258-Schaltplan.pdf
H 6 RA4 RB2/CANTX 23 3 +5V CAN L 6 CAN L Timer 0 100n 7 22 4 5 RA5 RB1 RXD Vref C4 8 GND RB0 21 MCP2551 18p Qz1 9 OSC1 +5V 20 C14 C5 20 MHz 10 19 OSC2 GND 100n IC3 IC4 R5 18p 11 RC0 RC7/RX 18 1 SDA +5V 8 330 1 Cathode T2 8 Timer 1 U LCD_RS 12 RC1 RC6/TX 17 2 SCL A0 7 C12 2 Anode N.C. 7 VDR1 Timer 1
in „Multifunktionsknoten im Hausbus (CAN)“ · Haus & Smart Home ·
-
PDF
mxd1can_schaltplan.pdf
C 3 J7 VDD CANL V MA07-2IDC 2 1 2 4 5 1 2 RC2 VCC J5 RXD VREF L RC1 3 4 RC0 RB3 1 5 RA5 5 6 RA3 MCP2551 - RA2 7 8 RA1 8 RA0 9 10 - 11 12 VREG_IN 1 VREG_IN 13 14 R7 120 C GND J1 M GND X1 6 5 R6 1k 4 3 2 1 MA03-2B R5 1k Indicates default solder jumpers that are made at delivery (1) Configuration === For
in „CAN auf PIC18F6680“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
sbc28pcr2_ir4.pdf
configured via solder straps to be available on terminal block connector) . It has a socket for a MCP2551 CAN BUS driver chip. When the CAN BUS driver chip is inserted, the CAN signals are available on the 5 pin terminal block connector. This board has been optimized for the following 28 pin DIP PIC chips
in „RS 485 2wire in 4wire umwandeln“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
HSULM_BlueCAN.pdf
GND 6 8 4 7 4 7 X3-1 RS 5 2 8 2 8 22-23-2021 VREF + + GND GND GND GND GND GND RJ45-8L-B RJ45-8L-B MCP2551SN GND GND GND GND 3 5 U$2 3 + AP7313-R-W + R 1 3 2 VI VO C9 GND C10 D 1 D D 100n 100n L GND GND GND GND 1 2 3 4 5 6
in „Schaltplan für CAN“ · Platinen ·
-
Datei
log_serieller_monitor_mit_Lambdacontroller_v3.txt
Lambdacontroller (Bylund-Style, AT90CAN64 + MCP2551) CJ125 DIAG: 0x2855 Device ready. Reading calibration data... Init Reg1 Readback (Kalibriermodus): 0x2E9D WARNUNG: CJ125 hat den Kalibriermodus vermutlich NICHT uebernommen! Init Reg1 Readback (Normalmodus
in „Bosch CJ125 mit AVR AT90CAN64“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
EMS_PIC.pdf
2 N S 5 RA2/AN2/VREF- KBI0/AN9/RB424 27 DTR 9 4 1 G 2 S 6 RA3/AN3/VREF+ CANRX/RB3 23 CAN_RX GND MCP2551P 28 OSCI DSR 10 V z 7 RA4/T0CKI INT2/CANTX/RB2 22 CAN_TX IC3 OSCO DCD 6 33p M 8 RA5/AN4/SS/HLVDIN INT1/AN8/RB121 1 RI C4 Q 16 9 VSS INT0/AN10/RB020 V C1+ 2 V 23 GND 10 RA7/CLKI/OSC1 VDD 19 + 1 C 3
in „Buderus EMS-"Gateway" mit PIC18F / Sammelbestellung“ · Haus & Smart Home ·
-
PDF
EMS_PIC.pdf
2 N S 5 RA2/AN2/VREF- KBI0/AN9/RB424 27 DTR 9 4 1 G 2 S 6 RA3/AN3/VREF+ CANRX/RB3 23 CAN_RX GND MCP2551P 28 OSCI DSR 10 V z 7 RA4/T0CKI INT2/CANTX/RB2 22 CAN_TX IC3 OSCO DCD 6 33p M 8 RA5/AN4/SS/HLVDIN INT1/AN8/RB121 1 RI C4 Q 16 9 VSS INT0/AN10/RB020 V C1+ 2 V 23 GND 10 RA7/CLKI/OSC1 VDD 19 + 1 C 3
in „Junkers HT-Bus Heatronic 3 Schnittstelle“ · Haus & Smart Home ·
-
PDF
EMS_PIC.pdf
EMS_GND CAN_RX 4 GND1 GND2 5 RXD CANL 2 1 CAN Bus M S 8 RS E E VREF 5 D9 M EMS_GND GND 3PSD2CAN S MCP2551SN V 4 _ 5 4 M _ EMS_TX 1 E M 1 1 1 1 E 9 9 9 9 1 1 1 1 IC6 EMS_5V 7 2 R R R R 8 1 B 1 k 4 1 EMS_TX VIN VOUT EMS_5V 8 B R 4 5 IC1B R 78L05SMD 7 6 GND EMS_232_TX LM393D T1 2 3 6 7 4 BC847 EMS_GND EMS_GND
in „Buderus EMS-"Gateway" mit PIC18F / Sammelbestellung“ · Haus & Smart Home ·
-
PDF
MCP2515_RPI.pdf
vermeiden! Schaltpläne hierzu sind genug im Internet zu finden. Grundsätzlich gilt: Raspberry MCP2515 MCP2551 3,3V Pin 18 (VDD) 0V Pin 9 (VSS) GPIO08 (CE0) Pin 16 (CS) GPIO09 (MISO) Pin 15 (SO) GPIO10(MOSI) Pin 14 (SI) GPIO11 (SCKL) Pin 13 (SCK) GPIO25 Pin 12 (INT) Pin 1(TXCAN) Pin 1 (TXD) Pin 2(RXCAN) Pin
in „RaspberryPiB+ mit CAN (MCP2515)“ · PC Hard- und Software ·
-
PDF
EMS_PIC.pdf
VOB 5 4 RXD CANL 6 2 1 8 GND1 GND2 8 CAN 5 1 1SJ3 2 RS 5 S 5 N GND VREF 3 D9 M S 0 0 0 0EMS_TX 1 MCP2551SN PSD2CAN E M 9 9 9 9 E 3 6 7 8 EMS_5V 1 1 1 1 IC6 B 4 7 2 R R R R EMS_TX 8 VIN VOUT 1 EMS_5V 8 B 1 k 4 R C16 R 4 5 IC1B C10 78L05SMD C11 7 GND 100n EMS_232_TX 6 330n 2 3 6 7 10n 4 LM393D T1 BC847
in „Buderus EMS-"Gateway" mit PIC18F / Sammelbestellung“ · Haus & Smart Home ·
-
PDF
Ein___Ausg_nge.pdf
5 3 8 VREF CAN_OFF RS 0 J4 2 1 U4 VSS USB-Buchse FT232RL B TxD Rs232 W RES 8 VCC 1 4 VCCIO TXD 1 MCP2551_8P SDO/MISO 7 MISO D- 2 20 VCC RXD 5 GND 6 16 USBDM RTS# 3 RxD Rs232 5 15 11 SCLK 4 +3V3 3 USBDP CTS# 2 VDD 3 D+ 4 8 DTR# 9 DI/MOSI 2 MOSI GND 19 NC DSR# 10 A CS 1 24 Reset# DCD# 6 LIN-BUS W NC U5
in „Messtechnik (Ein & Ausgangsproblem)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
ATmega644PA * F_CPU: 20Mhz * * CAN-Board: CAN-SPI Board von Mikroelektronika HW-REV. 1.11 (MCP2515, MCP2551, 16Mhz Quarz) * Created: 29.12.2017 14:11:37 * Author : Remo */ #include <avr/io.h> #include <util/delay.h> #include "main.h" #include "mcp2515_defs.h" void spi_init(void) { // Aktivieren der Pins
in „ATmega644PA und MCP2515 SPI Problem“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
EMS_PIC.pdf
TCM1210 CAN _ V 1 2 SJ3 8 RS 2 1 S _ EMS_TX VREF 5 E S 0 0 0 0 1N4148SMD GND D9 E 9 9 9 9 EMS_5V MCP2551SN 3PSD2CAN 3 6 7 8 IC6 3 R R R R D B 4 7 k 1 EMS_TX D 8 VIN VOUT 1 EMS_5V 8 B R 4 IC1B 4 R M C16 5 7 8 C10 78L05SMD C11 100n 6 D11 1 330n GND 10n EMS_232_TX LM393D T1 4 2 3 6 7 4 4 6 BC847 1 B C B
in „Buderus EMS-"Gateway" mit PIC18F / Sammelbestellung“ · Haus & Smart Home ·
-
PDF
EMS_V2_Plan.pdf
3 N D K 0 k 4 GND1 GND2 5 8 RS TCM1210 CAN _ N D 4 1 1 VREF 5 S _ S 1 2SJ3 2 1 E S 4 D6 EMS_GND MCP2551SN E 4 3 D9 N EMS_GND GND PSD2CAN 1 5 S 5 M S EMS_TX 1N4148SMD +5V E M 1 1 1 1 E 9 9 9 9 EMS_5V 1 1 1 1 IC6 3 7 2 R R R R 330 R19 8 D 1 8 D1 B 1 k 4 1 EMS_TX VIN VOUT EMS_5V C16 5 1N4148SMD B R 5 IC1B
in „Buderus EMS-"Gateway" mit PIC18F / Sammelbestellung“ · Haus & Smart Home ·
-
PDF
EMS_V2_Schaltplan.pdf
GND2 5 8 RS 1 _ N D 1 0 5 k VREF 5 3 CAN S _ M 1 R 1 D2 1 2 SJ3 100n 2 E S 8 D7 EMS_GND 1N4148SMD MCP2551SN D10 E 1 T1 C18 PSD2CAN N EMS_GND BC857ASMD GND 1 k 5 R 4 _ 5 6 0 M _ EMS_TX R 2 E M 1 1 1 1 RA5 GND E 9 9 9 9 1N4148SMD EMS_5V 0 2 2 2 2 1 7 0 R R R R 8 B 1 k 4 2 IC6 9 4 B R 5 IC1B R 330 R25 8
in „Buderus EMS-"Gateway" mit PIC18F / Sammelbestellung“ · Haus & Smart Home ·
-
Datei
rotary.txt
; ************** 89C51CC03 ************************ ;Vorgesehene Peripherie: ;CAN-Schnittstelle (MCP2551SN): ; P4.0 TxDC ; P4.1 RxDC ;RS232: ; P3.0 RxD ; P3.1 TxD ;RS485 (SP481CN): ; P3.0 alternativ ; P3.1 alternativ ; P3.2 /INT0 (verbunden über Inverter mit R von RS485) ; P1.7 (über Inverter an DE von
in „8051 Projekt Rotary Encoder“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
i_o-Platine.pdf
CANH 5 5 6 3 VREF Reset RST GND 1 Title J12 2 TXD TxCAN ISP Controller VSS Size Document Number Rev MCP2551_8P A3 2 Simon Date: Saturday, February 04, 2012 Sheet 1 of 1 5 4 3 2 1 5 4 3 2 1 D D 8x Digitaleingänge U10 R13 +5V 4 1 D46 1K 3 2 Optokoppler PC357N4 LED U11 R14 4 1 Analog-Eingänge +5V A1 D47 1K
in „AT90CAN128 wird heiß nachdem Programm läuft“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SAM7-EX256_Rev_C-sch.pdf
VDD CANL R14 SPEAKER 120/1% 470p CANRX 4 RXD VREF 5 1 10K PB12211 4 MC34063 R21 HEADPH/SPKR +5V MCP2551 R12 CAN + 3 2 1 3.3V 120 C44 C45 C41 VR2 1.2K/1% 2 47u/6.3v 100n IN OUT 1 + C43 6 1 U8 47u/6.3V ADJ/GND CAN_T AUDIO_OUT R53 R52 R36 3 8 C42 LM1117 R60 5 47n HEADPHONES R20 330 U4 ST3232 1.2K/1% 1.2K
in „SPI-Initialisierung von zwei Geräte über den gleichen Bus“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Arduino_Cheat_Sheet_fuer_ESP32_V3c.pdf
read () // ein Byte lesen void Kein Rückgabewert oder P63ame63r TOUCH7 ADC17 GPIO27 GPIO17 Treiber MCP2551 onReceive (handler) // Callback- long long oder int64_t -2 – 2 -1 volatile im RAM (notwendig für ISR) TOUCH6 ADC16 GPIO14 ESP32 GPIO16 unsigned long long o. uint64_t 0 – 2 -14 const Nicht veränderbar
in „ESP32 Arduino Cheat Sheet (aktuell für BSP3.x)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Arduino_Cheat_Sheet_fuer_ESP32_V3d.pdf
read () // ein Byte lesen void Kein Rückgabewert oder P63ame63r TOUCH7 ADC17 GPIO27 GPIO17 Treiber MCP2551 onReceive (handler) // Callback- long long oder int64_t -2 – 2 -1 const Nicht veränderbar (z.B.Pin) TOUCH6 ADC16 GPIO14 ESP32 GPIO16 unsigned long long o. uint64_t 0 – 2 -14 NodeMCU onRequest (handler
in „ESP32 Arduino Cheat Sheet (aktuell für BSP3.x)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Arduino_Cheat_Sheet_fuer_ESP32_V3e.pdf
read () // ein Byte lesen void Kein Rückgabewert oder P63ame63r TOUCH7 ADC17 GPIO27 GPIO17 Treiber MCP2551 onReceive (handler) // Callback- long long oder int64_t -2 – 2 -1 const Nicht veränderbar (z.B.Pin) TOUCH6 ADC16 GPIO14 ESP32 GPIO16 unsigned long long o. uint64_t 0 – 2 -14 NodeMCU onRequest (handler
in „ESP32 Arduino Cheat Sheet (aktuell für BSP3.x)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Arduino_Cheat_Sheet_fuer_ESP32_V3e_PDF_A.pdf
read () // ein Byte lesen void Kein Rückgabewert oder P63ame63r TOUCH7 ADC17 GPIO27 GPIO17 Treiber MCP2551 onReceive (handler) // Callback- long long oder int64_t -2 – 2 -1 const Nicht veränderbar (z.B.Pin) TOUCH6 ADC16 GPIO14 ESP32 GPIO16 unsigned long long o. uint64_t 0 – 2 -14 NodeMCU onRequest (handler
in „ESP32 Arduino Cheat Sheet (aktuell für BSP3.x)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DiscoveryF3_adap.pdf
59 PIJ4059PA10_I2C2_SDA PIU7Vss VrefPIU701 R8R R353 PC12_UART5_TX PIJ433 58 PIJ4058PC11_UART4_RX MCP2551-I/SN R7R 100R 100R Label: CAN PD0_CAN_RX PIJ444 57 PIJ4057PF6_I2C2_SCL 4K7 R2 32 PD2_UART5_RX PIJ455 56 PIJ4056PD11 2 C2 20 External SPI3 PD1_CAN_TX PIJ466 55 PIJ4055PA15_SPI3_NSS GND C191 CO20 VCC5V
in „[V] STM32F3 Discovery + Adapterboard für ein FlyingF3 (FlightControl) mit der Taulabssoftware“ · Markt ·
-
PDF
Schaltplan_FARBE.pdf
R52 PWM1 6 3 VSS CANH 6 CANL 120R 1 PA4 7 PB8 4 VDD CANL 5 2 DAC0 PA5 8 CAN_RX RXD Vref CAN DAC1 9 MCP2551 10 CON10 B B U7 3V3 U3RX PB11 1 RO VCC 8 3V3 CN3 485_DIR PF11 2 RE B 7 485B 1 R27 2 C8 C9 C10 3 DE A 6 485A 100nF 100nF 100nF 10K RS485 PB10 4 5 U3TX DI GND MAX485 A Title A Size Number Revision A4
in „STM32 Port-Initialisierung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Lambdacontroller_ai_claude_2.ino
{ Serial.begin(115200); delay(200); Serial.println("Lambdacontroller (Bylund-Style, AT90CAN64 + MCP2551)"); SPI.begin(); pinMode(CJ125_CS_PIN, OUTPUT); pinMode(LED_ONOFF_PIN, OUTPUT); pinMode(LED_STATUS_POWER, OUTPUT); pinMode(LED_STATUS_HEATER, OUTPUT); pinMode(HEATER_OUTPUT_PIN, OUTPUT); digitalWrite
in „Bosch CJ125 mit AVR AT90CAN64“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Lambdacontroller_ai_claude.txt
{ Serial.begin(115200); delay(200); Serial.println("Lambdacontroller (Bylund-Style, AT90CAN64 + MCP2551)"); SPI.begin(); pinMode(CJ125_CS_PIN, OUTPUT); pinMode(LED_ONOFF_PIN, OUTPUT); pinMode(LED_STATUS_POWER, OUTPUT); pinMode(LED_STATUS_HEATER, OUTPUT); pinMode(HEATER_OUTPUT_PIN, OUTPUT); digitalWrite
in „Bosch CJ125 mit AVR AT90CAN64“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
mirkonet_tmp.pdf
-40/+85 N/A N/A 2,7 5,5 3,3 / 5 N/A 1292239 10 CAN TRANMSCPEI5ER-I/SN MICROCHIP CAN TRANSCEIVER MCP2551 YES YES 0,817 0,980 9,804 Farnell SOIC-8 N/A MCP2551 CAN Bus-Transceiver, 1Mbps N/A -40/+85 N/A N/A 4,5 5,5 5 N/A 9758569 12 RTC PCF8563T/F4,112 NXP RTC PCF8563 YES YES 1,250 1,500 18,000 Farnell
in „Komplettverkauf Bauteile, was wert? - Tabelle“ · Markt ·
-
Datei
Values.txt
MEGA161P 1 MEGA161LP 1 MEGA103 1 MCV2G3.81 1 MCP607 1 MCP606 1 MCP4822 1 MCP41X1_5k 1 MCP41X1_100k 1 MCP2551P 1 MCP2515TSOP 1 MCP2510P 1 MCP23017 1 MCP1402 1 MC34063_SMD 1 MC34063AD 1 MC33275 1 MC1319X 1 MBRS360T3 1 MBRS140 1 MAX8880 1 MAX884 1 MAX7349 1 MAX7219 1 MAX700CPA 1 MAX6325 1 MAX-485 1 MAX4102ESA
in „[KiCad] Bibliotheksaufbau - Konzeptideen gesucht“ · Platinen ·
-
Datei
Devices.txt
MEGA163LP 1 MEGA161P 1 MEGA161LP 1 MEGA103 1 MCV2G3.81 1 MCP607 1 MCP4822 1 MCP41XXX 1 MCP41010 1 MCP2551P 1 MCP2515TSOP 1 MCP2510P 1 MCP23017 1 MCP1402 1 MCC10 1 MC34063_SMD 1 MC34063AD 1 MC33275 1 MC1319X 1 MAX8880 1 MAX884 1 MAX7349 1 MAX7219 1 MAX700CPA 1 MAX6325 1 MAX-485 1 MAX4102ESA 1 MAX4029EWP
in „[KiCad] Bibliotheksaufbau - Konzeptideen gesucht“ · Platinen ·
-
PDF
SAM7-EX256.pdf
AT91SAM7X256 microcontroller integrates a part 2.0A and 2.0B compliant CAN controller. Along with the MCP2551 CAN transceiver U5 and a DB9 male connector, the SAM7-EX256 development board provides a fully compliant CAN interface, including both 12V and 24V operation at up to 1Mbits/s. 7.7.1 Standby/HS Selection
in „SPI-Initialisierung von zwei Geräte über den gleichen Bus“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
kicad_8450_dcm_liste_neu_v3.pdf
Current Darlington Transistor Arrays MC1413P High Voltage, High Current Darlington Transistor Arrays MCP2551-I/P High-Speed CAN Transceiver, 1Mbps, 5V supply, PDIP8 package MCP2551-I/SN High-Speed CAN Transceiver, 1Mbps, 5V supply, SOIC8 package MCP2561-E/MF High-Speed CAN Transceiver, 1Mbps, 5V supply,
in „KiCAD Eeschema, Bibliotheksdokumentation *.dcm als PDF-Datei“ · Platinen ·
-
Datei
All.txt
DRIVER OUTPUT 1 U$1 MEGA8-P MEGA8-P DIL28-3 MICROCONTROLLER 1 U$1 MCP41X1_100k MCP41X1 SOIC08 1 U1 MCP2551P MCP2551P DIL8 High Speed CAN tranceiver 1 U$1 MCP1402 MCP1402 MCP1402 1 U$1 MAGJACK MAGJACK 1XRJ45_MM_JACK 1 U$1 M24C64 M24C64 DIL-08 1 U1 LP2992-3.3 SOT-23-5 LP2992-x 1 U$1 LNK362GLNK362G LNK362GLNK362G
in „[KiCad] Bibliotheksaufbau - Konzeptideen gesucht“ · Platinen ·